Engineering
Automate dessinateur à ressort
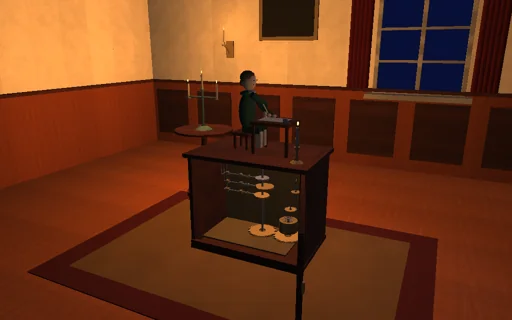
À la lueur des bougies, dans un salon du dix-huitième siècle, un garçon mécanique dessine à la plume d’oie. Un ressort moteur, dont le couple diminue à mesure qu’il se détend, fait tourner l’arbre de programme, et un volant régulateur à deux ailettes règle la vitesse par sa traînée aérodynamique, si bien qu’un dessin prend le temps de la formule fermée. Trois cames taillées d’après le dessin - séries de Fourier de la cinématique inverse du bras - meuvent l’épaule, le coude et le lever de plume par leurs suiveurs et leurs leviers, et le trait d’encre est l’image des profils des cames. Choisissez un cercle, un huit, une fleur, une étoile ou un navire ; donnez moins d’harmoniques aux cames et les angles s’arrondissent ; repliez les ailettes du volant jusqu’à ce que les suiveurs décollent de leurs cames au-dessus de la vitesse de décollement en formule fermée et que l’étoile se déforme ; calez la came de lever en retard ou levez trop peu, et les traits de liaison apparaissent. Chaque joule du ressort est suivi jusque dans le volant, le palier, les contacts et la butée.
Ce qui se passe
Un ressort moteur de 0,0066 N·m/rad remonté jusqu’à six tours (0,249 N·m, 4,69 J) fait tourner l’arbre de programme une fois par dessin. Un train d’engrenages de rapport 400 entraîne un volant de deux ailettes de 10 cm² à 3 cm : leur traînée, ρ Cd A (r ω)²/2 chacune avec Cd 1.2, est un couple résistant C ω² sur l’arbre avec C = 2.49 N·m·s² ailettes déployées ; avec les 0,01 N·m·s du palier, la vitesse stationnaire est ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C, 0,314 rad/s, et un dessin dure en formule fermée (1/k_s)[s + c_b ln(s − c_b)] entre le couple initial et le couple final, s = sqrt(c_b² + 4 C τ), plus la mise en vitesse du volant J ln 2/(C ω_ss) avec J = 0.1 kg·m². Le dessin - des traits reliés par des déplacements pendant lesquels le bras reste immobile tandis que la plume se lève et s’abaisse - est échantillonné en 720 points ; la cinématique inverse d’un bras de 120 et 110 mm change chacun en angles d’épaule et de coude, des leviers de 40 mm changent ceux-ci en levées de suiveur, et les H premiers harmoniques (8 à 96) des levées et d’un programme de lever de plume de 5 mm forment les trois cames. Des suiveurs à couteau de 0,12 kg sur des ressorts de 40 N/m avec 10 mm de précharge touchent leurs cames par un contact unilatéral de 10^5 N/m avec amortissement de Hunt-Crossley : là où k (y + y0) ne peut fournir m |y″| ω², un suiveur décolle, et le plus petit tel ω le long de la came est la vitesse de décollement en formule fermée. Les suiveurs positionnent le bras, sa cinématique directe place la plume, et la plume encre tant que le levier de lever la tient enfoncée de 0,6 mm dans le papier (0,24 N). Arbre et suiveurs avancent ensemble par la règle du point milieu implicite par pas de 1 ms avec un gradient discret de chaque ressort et de chaque contact, si bien que l’énergie du ressort passe dans le volant, le palier, l’amortissement des contacts, la butée et l’énergie stockée, à l’arrondi près ; un levier d’arrêt saisit l’arbre à la fin de chaque tour, localisé à l’intérieur du pas.
À essayer
Regardez le garçon dessiner le cercle dans le temps de la formule fermée et redessinez-le avec le ressort plus faible ; choisissez l’étoile et comparez 16 et 96 harmoniques ; assouplissez les ressorts des suiveurs à 10 N/m et repliez les ailettes sous 1 % jusqu’à ce que les suiveurs décollent de leurs cames et que l’étoile se déforme ; sur la fleur, calez la came de lever 12° en retard, ou le lever de plume sous 0,6 mm, et le trait de liaison apparaît.
Le modèle et ses limites
Un automate pédagogique, non la reconstitution d’une machine historique particulière : suiveurs à couteau de masses réduites constantes, bras rigide se déplaçant dans le plan du papier, ressort moteur linéaire sans arrêtage ni fusée, inertie du volant fixe pendant que ses ailettes changent, pression de la plume et frottement du papier lus sur la tringlerie et non renvoyés dans l’entraînement ; ni poignet souple, ni encre qui s’étale dans le papier.
Équations du module
Équations
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


