Engineering
Mechanischer Zeichenautomat
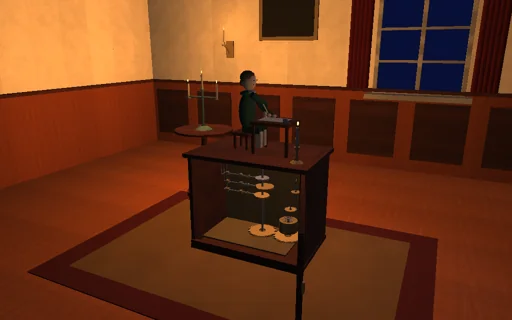
Bei Kerzenlicht zeichnet in einem Salon des achtzehnten Jahrhunderts ein Uhrwerkknabe mit einem Federkiel. Eine Zugfeder, deren Drehmoment beim Ablaufen abnimmt, dreht die Programmwelle, und ein Windfang mit zwei Flügeln regelt die Geschwindigkeit durch seinen Luftwiderstand, so dass eine Zeichnung genau die Zeit der Formel braucht. Drei aus der Zeichnung geschnittene Kurvenscheiben - Fourier-Reihen der inversen Kinematik des Arms - bewegen Schulter, Ellbogen und Kielhub über ihre Abtaster und Hebel, und die Tintenlinie ist das Abbild der Kurvenprofile. Wählen Sie einen Kreis, eine Acht, eine Blume, einen Stern oder ein Schiff; geben Sie den Kurvenscheiben weniger Harmonische, und die Ecken runden sich ab; klappen Sie die Flügel des Windfangs ein, bis die Abtaster oberhalb der geschlossenen Abhebedrehzahl von ihren Scheiben springen und der Stern verzerrt wird; setzen Sie die Hubscheibe zu spät oder heben Sie zu wenig, und die Verbindungslinien erscheinen. Jedes Joule der Feder wird bis in den Windfang, das Lager, die Kontakte und den Anschlag verfolgt.
Was passiert
Eine Zugfeder von 0,0066 N·m/rad, bis zu sechs Umdrehungen aufgezogen (0,249 N·m, 4,69 J), dreht die Programmwelle einmal je Zeichnung. Ein Räderwerk mit der Übersetzung 400 treibt einen Windfang aus zwei Flügeln von 10 cm² auf 3 cm Radius: ihr Luftwiderstand, je ρ Cd A (r ω)²/2 mit Cd 1.2, ist ein Widerstand C ω² an der Welle mit C = 2.49 N·m·s² bei vollen Flügeln; mit den 0,01 N·m·s des Lagers ist die stationäre Drehzahl ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C, 0,314 rad/s, und eine Zeichnung dauert geschlossen (1/k_s)[s + c_b ln(s − c_b)] zwischen Anfangs- und Enddrehmoment, s = sqrt(c_b² + 4 C τ), plus das Hochlaufen des Windfangs J ln 2/(C ω_ss) mit J = 0.1 kg·m². Die Zeichnung - Striche, verbunden durch Leerwege, auf denen der Arm stillhält, während der Kiel sich hebt und senkt - wird an 720 Punkten abgetastet; die inverse Kinematik eines Arms von 120 und 110 mm macht aus jedem Punkt Schulter- und Ellbogenwinkel, Hebel von 40 mm machen daraus Abtasterhübe, und die ersten H Harmonischen (8 bis 96) der Hübe und eines Kielhubplans von 5 mm sind die drei Kurvenscheiben. Schneidenabtaster von 0,12 kg auf Federn von 40 N/m mit 10 mm Vorspannung berühren ihre Scheiben über einen einseitigen Kontakt von 10^5 N/m mit Hunt-Crossley-Dämpfung: wo k (y + y0) nicht m |y″| ω² liefern kann, springt ein Abtaster ab, und das kleinste solche ω längs der Scheibe ist die geschlossene Abhebedrehzahl. Die Abtaster stellen den Arm, seine Vorwärtskinematik setzt den Kiel, und der Kiel schreibt, solange der Hubhebel ihn 0,6 mm ins Papier drückt (0,24 N). Welle und Abtaster schreiten gemeinsam mit der impliziten Mittelpunktregel in Schritten von 1 ms fort, mit einem diskreten Gradienten jeder Feder und jedes Kontakts, so dass die Energie der Feder bis auf Rundung in den Windfang, das Lager, die Kontaktdämpfung, den Anschlag und die gespeicherte Energie geht; ein Sperrhebel fängt die Welle am Ende jeder Umdrehung, innerhalb des Schritts lokalisiert.
Zum Ausprobieren
Sehen Sie den Knaben den Kreis in der Zeit der Formel zeichnen und zeichnen Sie ihn erneut mit der schwächeren Feder; wählen Sie den Stern und vergleichen Sie 16 und 96 Harmonische; machen Sie die Abtasterfedern auf 10 N/m weicher und klappen Sie die Flügel unter 1 % ein, bis die Abtaster von ihren Scheiben springen und der Stern verzerrt wird; setzen Sie bei der Blume die Hubscheibe 12° zu spät oder den Kielhub unter 0,6 mm, und die Verbindungslinie erscheint.
Das Modell und seine Grenzen
Ein Lehrautomat, keine Rekonstruktion einer bestimmten historischen Maschine: Schneidenabtaster mit konstanten reduzierten Massen, ein starrer Arm, der sich in der Ebene des Papiers bewegt, eine lineare Zugfeder ohne Stellung oder Schnecke, die Trägheit des Windfangs fest, während sich seine Flügel ändern, Andruck des Kiels und Reibung des Papiers am Gestänge abgelesen und nicht in den Antrieb zurückgeführt; kein biegsames Handgelenk, kein Verlaufen der Tinte im Papier.
Gleichungen des Moduls
Gleichungen
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


