Engineering
Годинниковий автомат-художник
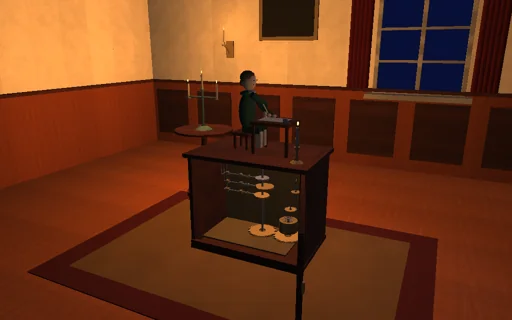
При свічках у салоні XVIII століття годинниковий хлопчик малює гусячим пером. Заводна пружина, момент якої спадає в міру розкручування, обертає програмний вал, а дволопатевий вітрячок регулює швидкість своїм опором повітря, тож малюнок триває час за замкненою формулою. Три кулачки, вирізані за малюнком, — ряди Фур’є оберненої кінематики руки — через штовхачі й важелі рухають плече, лікоть і підйом пера, і чорнильна лінія є образом профілів кулачків. Виберіть коло, вісімку, квітку, зірку чи корабель; дайте кулачкам менше гармонік — і кути заокругляться; складайте лопаті вітрячка, доки штовхачі не почнуть відриватися від кулачків вище швидкості відриву за замкненою формулою і зірка не спотвориться; поставте кулачок підйому пера із запізненням або піднімайте перо надто мало — і з’являться сполучні лінії. Кожен джоуль пружини простежується у вітрячок, підшипник, контакти й стопор.
Що відбувається
Заводна пружина 0,0066 Н·м/рад, заведена до шести обертів (0,249 Н·м, 4,69 Дж), повертає програмний вал на один оберт за малюнок. Передача 400 обертає вітрячок із двох лопатей по 10 см² на радіусі 3 см: їхній опір повітря, ρ Cd A (r ω)²/2 у кожної при Cd = 1,2, дає на валу момент опору C ω² з C = 2,49 Н·м·с² за повних лопатей; з тертям підшипника 0,01 Н·м·с усталена швидкість ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C дорівнює 0,314 рад/с, а один малюнок триває за замкненою формулою (1/k_s)[s + c_b ln(s − c_b)] між початковим і кінцевим моментом, s = sqrt(c_b² + 4 C τ), плюс розгін вітрячка J ln 2/(C ω_ss) при J = 0,1 кг·м². Малюнок — штрихи, з’єднані переходами, на яких рука стоїть, поки перо піднімається й опускається, — дискретизується у 720 точках; обернена кінематика руки з ланками 120 і 110 мм перетворює кожну точку на кути плеча й ліктя, важелі по 40 мм перетворюють їх на підйоми штовхачів, а перші H гармонік (від 8 до 96) цих підйомів і 5-міліметрового графіка підйому пера і є три кулачки. Ножові штовхачі масою 0,12 кг на пружинах 40 Н/м із попереднім стисканням 10 мм торкаються кулачків через однобічний контакт 10^5 Н/м із демпфуванням Ханта–Кросслі: там, де k (y + y0) не може забезпечити m |y″| ω², штовхач відривається, і найменша така ω вздовж кулачка — швидкість відриву за замкненою формулою. Штовхачі задають положення руки, її пряма кінематика ставить перо, і перо залишає чорнило, поки важіль підйому пера втискає його в папір на 0,6 мм (0,24 Н). Вал і штовхачі просуваються разом неявним методом середньої точки з кроком 1 мс і дискретним градієнтом кожної пружини й кожного контакту, тому енергія пружини йде у вітрячок, підшипник, демпфування контактів, стопор і накопичену енергію з точністю до округлення; стопорний важіль ловить вал наприкінці кожного оберту, момент зупинки знаходиться всередині кроку.
Що спробувати
Дивіться, як хлопчик малює коло за час за замкненою формулою, і намалюйте його знову на слабшій пружині; виберіть зірку й порівняйте 16 і 96 гармонік; зробіть пружини штовхачів м’якшими, до 10 Н/м, і складіть лопаті нижче 1 %, доки штовхачі не відірвуться від кулачків і зірка не спотвориться; на квітці поставте кулачок підйому пера із запізненням 12° або підйом пера менше 0,6 мм — і з’явиться сполучна лінія.
Модель та її обмеження
Навчальний автомат, а не реконструкція конкретної історичної машини: ножові штовхачі зі сталими зведеними масами, жорстка рука, що рухається в площині паперу, лінійна заводна пружина без обмежувача заводу й без фузеї, інерція вітрячка незмінна при зміні лопатей, тиск пера й тертя паперу зчитуються з механізму і не передаються назад у привід; без гнучкого зап’ястя, без розтікання чорнила папером.
Рівняння модуля
Рівняння
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


