Engineering
Часовой автомат-рисовальщик
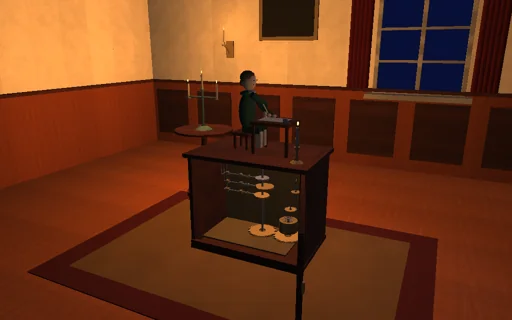
При свечах в салоне XVIII века часовой мальчик рисует гусиным пером. Заводная пружина, момент которой падает по мере раскручивания, вращает программный вал, а двухлопастная ветрянка регулирует скорость своим сопротивлением воздуха, так что рисунок занимает время по замкнутой формуле. Три кулачка, вырезанные по рисунку, — ряды Фурье обратной кинематики руки — через толкатели и рычаги двигают плечо, локоть и подъём пера, и чернильная линия есть образ профилей кулачков. Выберите круг, восьмёрку, цветок, звезду или корабль; дайте кулачкам меньше гармоник — и углы скруглятся; складывайте лопасти ветрянки, пока толкатели не начнут отрываться от кулачков выше скорости отрыва по замкнутой формуле и звезда не исказится; поставьте кулачок подъёма пера с запаздыванием или поднимайте перо слишком мало — и появятся соединительные линии. Каждый джоуль пружины прослеживается в ветрянку, подшипник, контакты и стопор.
Что происходит
Заводная пружина 0,0066 Н·м/рад, заведённая до шести оборотов (0,249 Н·м, 4,69 Дж), поворачивает программный вал на один оборот за рисунок. Передача 400 вращает ветрянку из двух лопастей по 10 см² на радиусе 3 см: их сопротивление воздуха, ρ Cd A (r ω)²/2 у каждой при Cd = 1,2, даёт на валу момент сопротивления C ω² с C = 2,49 Н·м·с² при полных лопастях; с трением подшипника 0,01 Н·м·с установившаяся скорость ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C равна 0,314 рад/с, а один рисунок занимает по замкнутой формуле (1/k_s)[s + c_b ln(s − c_b)] между начальным и конечным моментом, s = sqrt(c_b² + 4 C τ), плюс разгон ветрянки J ln 2/(C ω_ss) при J = 0,1 кг·м². Рисунок — штрихи, соединённые переходами, на которых рука стоит, пока перо поднимается и опускается, — дискретизуется в 720 точках; обратная кинематика руки со звеньями 120 и 110 мм превращает каждую точку в углы плеча и локтя, рычаги по 40 мм превращают их в подъёмы толкателей, а первые H гармоник (от 8 до 96) этих подъёмов и 5-миллиметрового графика подъёма пера и есть три кулачка. Ножевые толкатели массой 0,12 кг на пружинах 40 Н/м с предварительным сжатием 10 мм касаются кулачков через односторонний контакт 10^5 Н/м с демпфированием Ханта–Кроссли: там, где k (y + y0) не может обеспечить m |y″| ω², толкатель отрывается, и наименьшая такая ω вдоль кулачка — скорость отрыва по замкнутой формуле. Толкатели задают положение руки, её прямая кинематика ставит перо, и перо оставляет чернила, пока рычаг подъёма пера вдавливает его в бумагу на 0,6 мм (0,24 Н). Вал и толкатели продвигаются вместе неявным методом средней точки с шагом 1 мс и дискретным градиентом каждой пружины и каждого контакта, поэтому энергия пружины уходит в ветрянку, подшипник, демпфирование контактов, стопор и запасённую энергию с точностью до округления; стопорный рычаг ловит вал в конце каждого оборота, момент остановки находится внутри шага.
Что попробовать
Смотрите, как мальчик рисует круг за время по замкнутой формуле, и нарисуйте его снова на более слабой пружине; выберите звезду и сравните 16 и 96 гармоник; смягчите пружины толкателей до 10 Н/м и сложите лопасти ниже 1 %, пока толкатели не оторвутся от кулачков и звезда не исказится; на цветке поставьте кулачок подъёма пера с запаздыванием 12° или подъём пера меньше 0,6 мм — и появится соединительная линия.
Модель и её ограничения
Учебный автомат, а не реконструкция конкретной исторической машины: ножевые толкатели с постоянными приведёнными массами, жёсткая рука, движущаяся в плоскости бумаги, линейная заводная пружина без ограничителя завода и без фузеи, инерция ветрянки неизменна при изменении лопастей, давление пера и трение бумаги считываются с механизма и не передаются обратно в привод; без гибкого запястья, без растекания чернил по бумаге.
Уравнения модуля
Уравнения
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


