Engineering
Mechaniczny automat rysujący
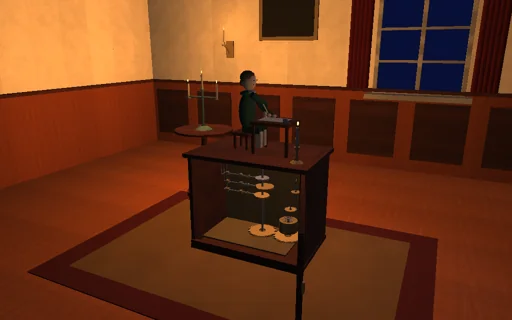
Przy świecach, w osiemnastowiecznym salonie, mechaniczny chłopiec rysuje gęsim piórem. Sprężyna napędowa, której moment maleje w miarę rozkręcania, obraca wał programowy, a dwułopatkowy wiatraczek reguluje prędkość swoim oporem powietrza, więc rysunek trwa czas ze wzoru zamkniętego. Trzy krzywki wycięte według rysunku — szeregi Fouriera kinematyki odwrotnej ramienia — poruszają przez popychacze i dźwignie barkiem, łokciem i unoszeniem pióra, a linia atramentu jest obrazem profili krzywek. Wybierz koło, ósemkę, kwiat, gwiazdę albo statek; daj krzywkom mniej harmonicznych, a narożniki się zaokrąglą; składaj łopatki wiatraczka, aż popychacze zaczną odrywać się od krzywek powyżej prędkości oderwania ze wzoru zamkniętego, a gwiazda się zniekształci; ustaw krzywkę unoszenia pióra z opóźnieniem albo unoś pióro za mało, a pojawią się linie łączące. Każdy dżul sprężyny jest śledzony do wiatraczka, łożyska, styków i zatrzasku.
Co się dzieje
Sprężyna napędowa 0,0066 N·m/rad nakręcona do sześciu obrotów (0,249 N·m, 4,69 J) obraca wał programowy o jeden obrót na rysunek. Przekładnia 400 napędza wiatraczek z dwiema łopatkami po 10 cm² na promieniu 3 cm: ich opór powietrza, ρ Cd A (r ω)²/2 każdej przy Cd = 1,2, daje na wale moment oporu C ω² z C = 2,49 N·m·s² przy pełnych łopatkach; z tarciem łożyska 0,01 N·m·s prędkość ustalona ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C wynosi 0,314 rad/s, a jeden rysunek trwa ze wzoru zamkniętego (1/k_s)[s + c_b ln(s − c_b)] między momentem początkowym a końcowym, s = sqrt(c_b² + 4 C τ), plus rozpędzanie wiatraczka J ln 2/(C ω_ss) przy J = 0,1 kg·m². Rysunek — kreski połączone przejściami, na których ramię stoi, podczas gdy pióro unosi się i opada — jest próbkowany w 720 punktach; kinematyka odwrotna ramienia o członach 120 i 110 mm zamienia każdy punkt na kąty barku i łokcia, dźwignie po 40 mm zamieniają je na skoki popychaczy, a pierwsze H harmonicznych (od 8 do 96) tych skoków i 5-milimetrowego harmonogramu unoszenia pióra to trzy krzywki. Popychacze nożowe o masie 0,12 kg na sprężynach 40 N/m z napięciem wstępnym 10 mm dotykają krzywek przez jednostronny kontakt 10^5 N/m z tłumieniem Hunta–Crossleya: tam, gdzie k (y + y0) nie może zapewnić m |y″| ω², popychacz się odrywa, a najmniejsza taka ω wzdłuż krzywki to prędkość oderwania ze wzoru zamkniętego. Popychacze ustawiają ramię, jego kinematyka prosta prowadzi pióro, a pióro zostawia atrament, dopóki dźwignia unoszenia pióra wciska je 0,6 mm w papier (0,24 N). Wał i popychacze posuwają się razem niejawną metodą punktu środkowego krokami 1 ms z gradientem dyskretnym każdej sprężyny i każdego kontaktu, więc energia sprężyny trafia do wiatraczka, łożyska, tłumienia styków, zatrzasku i energii zmagazynowanej z dokładnością do zaokrągleń; dźwignia zatrzasku chwyta wał na końcu każdego obrotu, a chwila zatrzymania jest wyznaczana wewnątrz kroku.
Co wypróbować
Patrz, jak chłopiec rysuje koło w czasie ze wzoru zamkniętego, i narysuj je jeszcze raz na słabszej sprężynie; wybierz gwiazdę i porównaj 16 i 96 harmonicznych; zmiękcz sprężyny popychaczy do 10 N/m i złóż łopatki poniżej 1 %, aż popychacze oderwą się od krzywek, a gwiazda się zniekształci; przy kwiecie ustaw krzywkę unoszenia pióra z opóźnieniem 12° albo unoszenie pióra poniżej 0,6 mm, a pojawi się linia łącząca.
Model i jego ograniczenia
Automat dydaktyczny, a nie rekonstrukcja konkretnej maszyny historycznej: popychacze nożowe o stałych masach zredukowanych, sztywne ramię poruszające się w płaszczyźnie papieru, liniowa sprężyna napędowa bez ogranicznika naciągu i bez ślimacznicy, bezwładność wiatraczka stała przy zmianie łopatek, nacisk pióra i tarcie papieru odczytywane z mechanizmu i nieprzekazywane z powrotem do napędu; bez giętkiego nadgarstka, bez rozlewania się atramentu w papierze.
Równania modułu
Równania
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


