Engineering
Automa disegnatore a orologeria
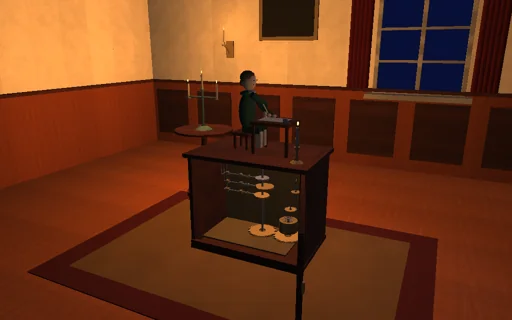
A lume di candela, in un salotto del Settecento, un fanciullo a orologeria disegna con una penna d’oca. Una molla motrice, la cui coppia cala man mano che si scarica, fa girare l’albero di programma, e un volano a due alette regola la velocità con la sua resistenza aerodinamica, così che un disegno richiede il tempo della formula chiusa. Tre camme ricavate dal disegno - serie di Fourier della cinematica inversa del braccio - muovono la spalla, il gomito e il sollevamento della penna tramite i loro cedenti e le loro leve, e la linea d’inchiostro è l’immagine dei profili delle camme. Scegli un cerchio, un otto, un fiore, una stella o una nave; dai alle camme meno armoniche e gli spigoli si arrotondano; ripiega le alette del volano finché i cedenti si staccano dalle camme sopra la velocità di distacco della formula chiusa e la stella si deforma; metti in ritardo la camma di sollevamento o solleva troppo poco, e compaiono le linee di raccordo. Ogni joule della molla è seguito fino al volano, al cuscinetto, ai contatti e all’arresto.
Cosa succede
Una molla motrice da 0,0066 N·m/rad caricata fino a sei giri (0,249 N·m, 4,69 J) fa girare l’albero di programma una volta per disegno. Un rotismo di rapporto 400 aziona un volano di due alette da 10 cm² a 3 cm: la loro resistenza, ρ Cd A (r ω)²/2 ciascuna con Cd 1.2, è una coppia resistente C ω² sull’albero con C = 2.49 N·m·s² ad alette aperte; con gli 0,01 N·m·s del cuscinetto la velocità stazionaria è ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C, 0,314 rad/s, e un disegno dura in forma chiusa (1/k_s)[s + c_b ln(s − c_b)] tra la coppia iniziale e quella finale, s = sqrt(c_b² + 4 C τ), più l’avviamento del volano J ln 2/(C ω_ss) con J = 0.1 kg·m². Il disegno - tratti uniti da spostamenti durante i quali il braccio resta fermo mentre la penna si alza e si abbassa - è campionato in 720 punti; la cinematica inversa di un braccio da 120 e 110 mm trasforma ciascuno in angoli di spalla e di gomito, leve da 40 mm li trasformano in alzate dei cedenti, e le prime H armoniche (da 8 a 96) delle alzate e di un programma di sollevamento della penna da 5 mm sono le tre camme. Cedenti a coltello da 0,12 kg su molle da 40 N/m con 10 mm di precarico toccano le loro camme tramite un contatto unilaterale da 10^5 N/m con smorzamento di Hunt-Crossley: dove k (y + y0) non riesce a fornire m |y″| ω², un cedente si stacca, e il minimo di tali ω lungo la camma è la velocità di distacco in forma chiusa. I cedenti posizionano il braccio, la sua cinematica diretta colloca la penna, e la penna scrive finché la leva di sollevamento la tiene premuta 0,6 mm nella carta (0,24 N). Albero e cedenti avanzano insieme con la regola implicita del punto medio a passi di 1 ms con un gradiente discreto di ogni molla e di ogni contatto, così che l’energia della molla va nel volano, nel cuscinetto, nello smorzamento dei contatti, nell’arresto e nell’energia immagazzinata, a meno degli arrotondamenti; una leva d’arresto ferma l’albero alla fine di ogni giro, localizzata all’interno del passo.
Da provare
Guarda il fanciullo disegnare il cerchio nel tempo della formula chiusa e ridisegnalo con la molla più debole; scegli la stella e confronta 16 e 96 armoniche; ammorbidisci le molle dei cedenti a 10 N/m e ripiega le alette sotto l’1 % finché i cedenti si staccano dalle camme e la stella si deforma; sul fiore metti la camma di sollevamento 12° in ritardo, o il sollevamento della penna sotto 0,6 mm, e compare la linea di raccordo.
Il modello e i suoi limiti
Un automa didattico, non la ricostruzione di una macchina storica precisa: cedenti a coltello con masse ridotte costanti, un braccio rigido che si muove nel piano della carta, una molla motrice lineare senza arresto di carica né conoide, l’inerzia del volano fissa mentre cambiano le sue alette, la pressione della penna e l’attrito della carta letti sul leveraggio e non riportati nell’azionamento; niente polso flessibile, niente inchiostro che si spande nella carta.
Equazioni del modulo
Equazioni
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


