Engineering
Autómata dibujante de relojería
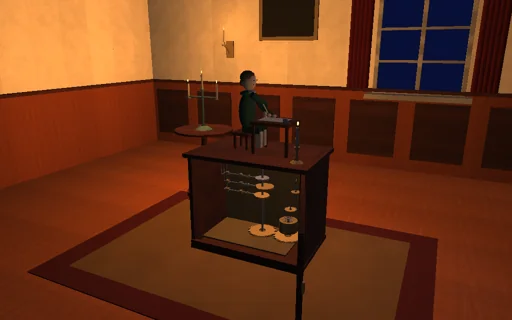
A la luz de las velas, en un salón del siglo dieciocho, un niño de relojería dibuja con una pluma de ave. Un muelle real, cuyo par disminuye a medida que se desenrolla, hace girar el eje de programa, y un volante regulador de dos aletas gobierna la velocidad con su resistencia aerodinámica, de modo que un dibujo tarda el tiempo de la fórmula cerrada. Tres levas talladas a partir del dibujo - series de Fourier de la cinemática inversa del brazo - mueven el hombro, el codo y el alzado de la pluma a través de sus seguidores y palancas, y la línea de tinta es la imagen de los perfiles de las levas. Elige un círculo, un ocho, una flor, una estrella o un barco; da a las levas menos armónicos y las esquinas se redondean; pliega las aletas del volante hasta que los seguidores salten de sus levas por encima de la velocidad de despegue de la fórmula cerrada y la estrella se deforme; cala tarde la leva de alzado o alza demasiado poco, y aparecen las líneas de enlace. Cada julio del muelle se sigue hasta el volante, el cojinete, los contactos y el tope.
Qué ocurre
Un muelle real de 0,0066 N·m/rad con hasta seis vueltas de cuerda (0,249 N·m, 4,69 J) hace girar el eje de programa una vez por dibujo. Un tren de engranajes de relación 400 mueve un volante de dos aletas de 10 cm² a 3 cm: su resistencia, ρ Cd A (r ω)²/2 cada una con Cd 1.2, es un par resistente C ω² en el eje con C = 2.49 N·m·s² con las aletas desplegadas; con los 0,01 N·m·s del cojinete la velocidad estacionaria es ω_ss = (−c_b + sqrt(c_b² + 4 C τ))/2C, 0,314 rad/s, y un dibujo dura en forma cerrada (1/k_s)[s + c_b ln(s − c_b)] entre el par inicial y el final, s = sqrt(c_b² + 4 C τ), más el arranque del volante J ln 2/(C ω_ss) con J = 0.1 kg·m². El dibujo - trazos unidos por recorridos en los que el brazo se queda quieto mientras la pluma sube y baja - se muestrea en 720 puntos; la cinemática inversa de un brazo de 120 y 110 mm convierte cada uno en ángulos de hombro y codo, palancas de 40 mm los convierten en alzadas de seguidor, y los primeros H armónicos (8 a 96) de las alzadas y de un programa de alzado de la pluma de 5 mm son las tres levas. Seguidores de cuchilla de 0,12 kg sobre muelles de 40 N/m con 10 mm de precarga tocan sus levas a través de un contacto unilateral de 10^5 N/m con amortiguamiento de Hunt-Crossley: donde k (y + y0) no puede aportar m |y″| ω², un seguidor salta, y el menor de esos ω a lo largo de la leva es la velocidad de despegue en forma cerrada. Los seguidores colocan el brazo, su cinemática directa sitúa la pluma, y la pluma entinta mientras la palanca de alzado la mantiene 0,6 mm hundida en el papel (0,24 N). El eje y los seguidores avanzan juntos con la regla implícita del punto medio en pasos de 1 ms con un gradiente discreto de cada muelle y cada contacto, de modo que la energía del muelle va al volante, el cojinete, el amortiguamiento de los contactos, el tope y la energía almacenada, hasta el redondeo; una palanca de parada atrapa el eje al final de cada vuelta, localizada dentro del paso.
Qué probar
Mira al niño dibujar el círculo en el tiempo de la fórmula cerrada y dibújalo de nuevo con el muelle más débil; elige la estrella y compara 16 y 96 armónicos; ablanda los muelles de los seguidores a 10 N/m y pliega las aletas por debajo del 1 % hasta que los seguidores salten de sus levas y la estrella se deforme; en la flor cala la leva de alzado 12° tarde, o el alzado de la pluma por debajo de 0,6 mm, y aparece la línea de enlace.
El modelo y sus límites
Un autómata didáctico, no la reconstrucción de una máquina histórica concreta: seguidores de cuchilla con masas reducidas constantes, un brazo rígido que se mueve en el plano del papel, un muelle real lineal sin parada de cuerda ni caracol, la inercia del volante fija mientras cambian sus aletas, la presión de la pluma y el rozamiento del papel leídos en el varillaje y no realimentados al accionamiento; sin muñeca flexible ni tinta que se extienda en el papel.
Ecuaciones del módulo
Ecuaciones
τ = k_s·(W − φ),  C·ω_ss² + c_b·ω_ss = τ,  C = ρ·C_d·A·r³·G³
T = (1/k_s)·[s + c_b·ln(s − c_b)] from τ_end to τ_0,  s = √(c_b² + 4C·τ),  + J·ln 2/(C·ω_ss)
y_i(φ) = a_0 + Σ (a_k·cos kφ + b_k·sin kφ),  k ≤ H,  θ = θ_0 + y/l_lever,  P = S + l_1·e(θ_1) + l_2·e(θ_1 + θ_2)
N = k_f·(y + y_0) + m·(y″·ω² + y′·α) ≥ 0,  ω_c² = min k_f·(y + y_0)/(m·|y″|),  W_spring = W_fly + W_bearing + W_contact + W_stop + ΔE


