MakarovSuites
Italiano
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contatti e licenze

Engineering

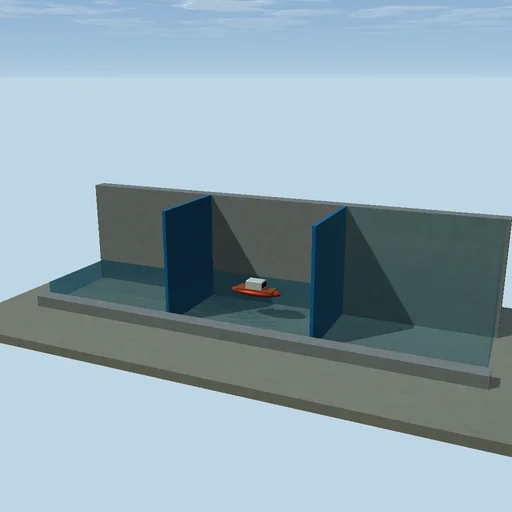
Chiusura del canale: sollevamento di una barca con acqua

Riempi e svuota una camera di chiusura, equalizza i livelli dell'acqua e apri i cancelli interbloccati per spostare una barca tra i raggi.
Chiusura del canale: sollevamento di una barca con acqua — Immagine reale dell’applicazione
Immagine reale dell’applicazione

Da provare

Riempire la camera fino alla parte superiore, quindi chiedere il cancello superiore. Chiudere il cancello prima di svuotare, la barca segue un cancello aperto.

Il modello e i suoi limiti

Singola camera ben miscelata con bilanciamento del flusso dell'orifizio. Gli interblocchi del cancello richiedono livelli corrispondenti. Nessuna onda, carichi del cancello o CFD idraulico dettagliato.

Equazioni del modulo
Equazioni
A dh/dt = Q_in - Q_out
Q = C_d a sqrt(2 g |delta_h|)
Altri esperimenti

Torna al catalogo
Automa disegnatore a orologeria — Immagine reale dell’applicazione

Engineering

Automa disegnatore a orologeria

A lume di candela, in un salotto del Settecento, un fanciullo a orologeria disegna con una penna d’oca. Una molla motrice, la cui coppia cala man mano che si scarica, fa girare l’albero di programma, e un volano a due alette regola la velocità con la sua resistenza aerodinamica, così che un disegno richiede il tempo della formula chiusa. Tre camme ricavate dal disegno - serie di Fourier della cinematica inversa del braccio - muovono la spalla, il gomito e il sollevamento della penna tramite i loro cedenti e le loro leve, e la linea d’inchiostro è l’immagine dei profili delle camme. Scegli un cerchio, un otto, un fiore, una stella o una nave; dai alle camme meno armoniche e gli spigoli si arrotondano; ripiega le alette del volano finché i cedenti si staccano dalle camme sopra la velocità di distacco della formula chiusa e la stella si deforma; metti in ritardo la camma di sollevamento o solleva troppo poco, e compaiono le linee di raccordo. Ogni joule della molla è seguito fino al volano, al cuscinetto, ai contatti e all’arresto.

Robot arrampicatore — Immagine reale dell’applicazione

Engineering

Robot arrampicatore

Manda un robot lavavetri su per la facciata di vetro di una torre di uffici a mezzogiorno pieno, alto sopra la città: due giranti svuotano le sue camere finché ogni curva del ventilatore incontra la perdita sotto la gonna ai 2,7 kPa della formula chiusa, e la depressione preme le ruote contro il vetro. Resta attaccato finché mu ΔP A supera il suo peso, e non si stacca finché il momento della depressione attorno alle ruote inferiori vince il momento ribaltante del suo peso. Guarda la pressione calare ogni volta che un labbro scorre su un giunto di silicone: con giunti integri continua a salire, con giunti aperti le ruote slittano e si ferma al punto di stallo della formula chiusa. Carica il serbatoio d’acqua finché i motori arrancano, spegni una camera o manda una raffica, e il bloccante sulla fune di sicurezza lo trattiene; il lavoro dei motori è seguito fino alla quota, all’attrito del labbro, allo slittamento e alla fune.

Pinza pneumatica morbida — Immagine reale dell’applicazione

Engineering

Pinza pneumatica morbida

Raccogli un pomodoro in una serra soleggiata con una pinza a quattro dita traslucide di silicone. L’aria che entra dalla valvola riempie le loro camere con la costante di tempo di un circuito RC, la pressione piega ogni dito con curvatura costante M/EI, e dove un dito tocca il frutto morbido il contatto segue Hertz: F = 4/3 E* sqrt(R) δ^1.5, con una pressione massima che deve restare sotto la soglia di ammaccatura del frutto. Solleva, e il frutto resta solo finché l’attrito e le dita che lo avvolgono ne sostengono il peso e l’accelerazione del sollevamento. Trova la pressione minima che lo tiene, bagna la buccia e guarda il pomodoro scivolare, poi prova una fragola che la stessa pressione ammacca; ogni joule compiuto dall’aria è seguito fino al silicone piegato, alle ammaccature e alle perdite.

