MakarovSuites
Polski
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Kontakt i licencje

Engineering

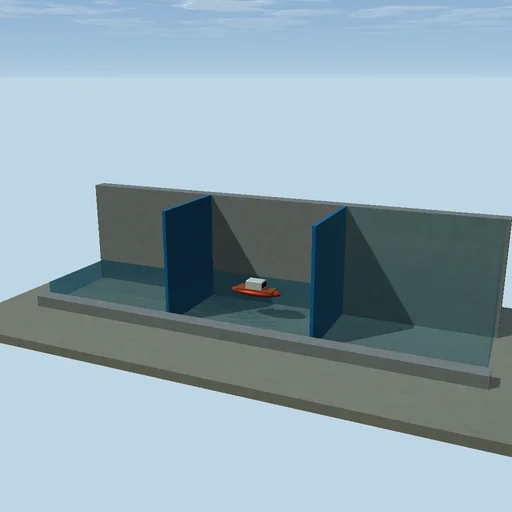
Śluza kanału: podnoszenie łodzi z wodą

Napełnij i opróżnij komorę śluzy, wyrównaj poziomy wody i otwórz zamknięte bramy, aby przenieść łódź między strefami.
Śluza kanału: podnoszenie łodzi z wodą — Obraz z aplikacji
Obraz z aplikacji

Co wypróbować

Napełnij komorę do góry, a następnie poproś o górną bramę. Zamknij bramę przed opróżnieniem. Łódź podąża za otwartą bramą.

Model i jego ograniczenia

Pojedyncza dobrze wymieszana komora z równowagą przepływu otworu. Blokady bramy wymagają dopasowania poziomów. Bez fal, obciążeń bramy lub szczegółowego hydraulicznego CFD.

Równania modułu
Równania
A dh/dt = Q_in - Q_out
Q = C_d a sqrt(2 g |delta_h|)
Inne eksperymenty

Wróć do katalogu
Mechaniczny automat rysujący — Obraz z aplikacji

Engineering

Mechaniczny automat rysujący

Przy świecach, w osiemnastowiecznym salonie, mechaniczny chłopiec rysuje gęsim piórem. Sprężyna napędowa, której moment maleje w miarę rozkręcania, obraca wał programowy, a dwułopatkowy wiatraczek reguluje prędkość swoim oporem powietrza, więc rysunek trwa czas ze wzoru zamkniętego. Trzy krzywki wycięte według rysunku — szeregi Fouriera kinematyki odwrotnej ramienia — poruszają przez popychacze i dźwignie barkiem, łokciem i unoszeniem pióra, a linia atramentu jest obrazem profili krzywek. Wybierz koło, ósemkę, kwiat, gwiazdę albo statek; daj krzywkom mniej harmonicznych, a narożniki się zaokrąglą; składaj łopatki wiatraczka, aż popychacze zaczną odrywać się od krzywek powyżej prędkości oderwania ze wzoru zamkniętego, a gwiazda się zniekształci; ustaw krzywkę unoszenia pióra z opóźnieniem albo unoś pióro za mało, a pojawią się linie łączące. Każdy dżul sprężyny jest śledzony do wiatraczka, łożyska, styków i zatrzasku.

Robot wspinający się po ścianie — Obraz z aplikacji

Engineering

Robot wspinający się po ścianie

Wyślij robota do mycia okien w górę szklanej fasady biurowca w jasne południe, wysoko nad miastem: dwa wirniki odsysają powietrze z jego komór, aż krzywa każdego wentylatora spotka przeciek pod fartuchem przy zamkniętych 2,7 kPa, a podciśnienie dociska jego koła do szkła. Trzyma się, dopóki mu ΔP A przeważa jego ciężar, i nie odrywa się, dopóki moment ssania względem dolnych kół przeważa moment wywracający jego ciężaru. Patrz, jak ciśnienie spada za każdym razem, gdy krawędź uszczelnienia przesuwa się po spoinie silikonowej: przy szczelnych spoinach wspina się dalej, przy otwartych koła się ślizgają i staje w zamkniętym punkcie zatrzymania. Obciążaj zbiornik wody, aż silniki ledwo pełzną, wyłącz komorę albo wyślij podmuch, a przyrząd zaciskowy na linie asekuracyjnej go złapie; praca silników jest śledzona w wysokość, tarcie krawędzi, poślizg i linę.

Miękki chwytak pneumatyczny — Obraz z aplikacji

Engineering

Miękki chwytak pneumatyczny

Zerwij pomidora w słonecznej szklarni chwytakiem z czterech półprzezroczystych silikonowych palców. Powietrze przez zawór wypełnia ich komory ze stałą czasową obwodu RC, ciśnienie zgina każdy palec ze stałą krzywizną M/EI, a tam, gdzie palec styka się z miękkim owocem, kontakt podlega prawu Hertza: F = 4/3 E* sqrt(R) δ^1.5, z ciśnieniem szczytowym, które musi pozostać poniżej progu obicia owocu. Podnieś, a owoc utrzyma się tylko tak długo, jak tarcie i obejmujące go palce niosą jego ciężar i przyspieszenie podnoszenia. Znajdź najmniejsze ciśnienie, które trzyma, zmocz skórkę i patrz, jak pomidor się wyślizguje, potem wypróbuj truskawkę, którą to samo ciśnienie obija; każdy dżul pracy powietrza jest śledzony do zgiętego silikonu, wgnieceń i strat.

