MakarovSuites
Español
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contacto y licencias

Engineering

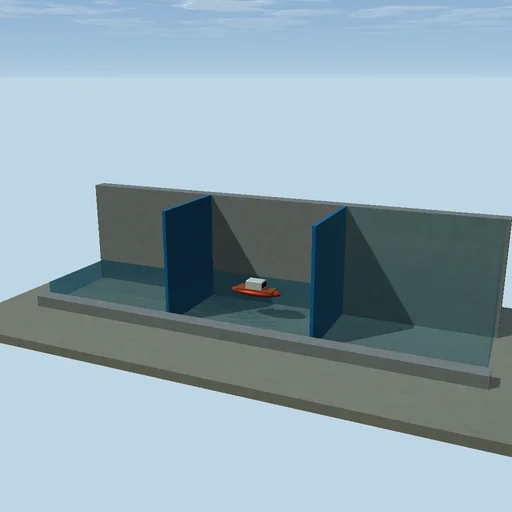
Esclusa del canal: levantar un barco con agua

Llena y drena una cámara de esclusa, iguala los niveles de agua y abre las compuertas entrelazadas para mover un barco entre los tramos.
Esclusa del canal: levantar un barco con agua — Imagen real de la aplicación
Imagen real de la aplicación

Qué probar

Llene la cámara hasta la parte superior, luego solicite la puerta superior. Cierre la puerta antes de drenar. El barco sigue una puerta abierta.

El modelo y sus límites

Una sola cámara bien mezclada con un equilibrio de flujo de orificio. Los enclavamientos de puerta requieren niveles coincidentes. Sin olas, cargas de puerta o CFD hidráulico detallado.

Ecuaciones del módulo
Ecuaciones
A dh/dt = Q_in - Q_out
Q = C_d a sqrt(2 g |delta_h|)
Otros experimentos

Volver al catálogo
Autómata dibujante de relojería — Imagen real de la aplicación

Engineering

Autómata dibujante de relojería

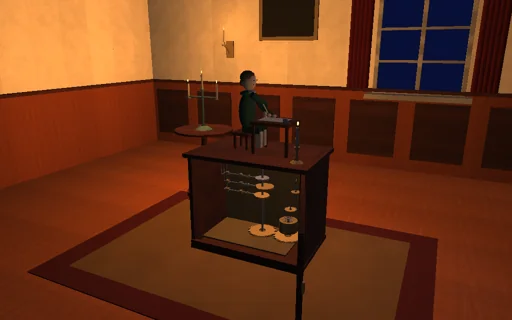
A la luz de las velas, en un salón del siglo dieciocho, un niño de relojería dibuja con una pluma de ave. Un muelle real, cuyo par disminuye a medida que se desenrolla, hace girar el eje de programa, y un volante regulador de dos aletas gobierna la velocidad con su resistencia aerodinámica, de modo que un dibujo tarda el tiempo de la fórmula cerrada. Tres levas talladas a partir del dibujo - series de Fourier de la cinemática inversa del brazo - mueven el hombro, el codo y el alzado de la pluma a través de sus seguidores y palancas, y la línea de tinta es la imagen de los perfiles de las levas. Elige un círculo, un ocho, una flor, una estrella o un barco; da a las levas menos armónicos y las esquinas se redondean; pliega las aletas del volante hasta que los seguidores salten de sus levas por encima de la velocidad de despegue de la fórmula cerrada y la estrella se deforme; cala tarde la leva de alzado o alza demasiado poco, y aparecen las líneas de enlace. Cada julio del muelle se sigue hasta el volante, el cojinete, los contactos y el tope.

Robot trepador de paredes — Imagen real de la aplicación

Engineering

Robot trepador de paredes

Envía un robot limpiacristales por la fachada de vidrio de una torre de oficinas a pleno mediodía, muy por encima de la ciudad: dos rodetes vacían sus cámaras hasta que cada curva de ventilador se encuentra con la fuga bajo la falda a los 2,7 kPa que da la fórmula cerrada, y la succión aprieta sus ruedas contra el vidrio. Se sostiene mientras mu ΔP A supere su peso, y no se despega mientras el momento de la succión respecto a las ruedas inferiores venza el momento de vuelco de su peso. Mira la presión caer cada vez que un labio pasa sobre una junta de silicona: con juntas sanas sigue subiendo, con juntas abiertas las ruedas patinan y se detiene en el punto de calado de fórmula cerrada. Carga el depósito de agua hasta que los motores se arrastren, apaga una cámara o envía una ráfaga, y el bloqueador de la cuerda de seguridad lo retiene; el trabajo de los motores se sigue hasta la altura, el roce del labio, el patinaje y la cuerda.

Pinza neumática blanda — Imagen real de la aplicación

Engineering

Pinza neumática blanda

Recoge un tomate en un invernadero soleado con una pinza de cuatro dedos translúcidos de silicona. El aire que entra por la válvula llena sus cámaras con la constante de tiempo de un circuito RC, la presión curva cada dedo con curvatura constante M/EI, y donde un dedo toca el fruto blando el contacto sigue a Hertz: F = 4/3 E* sqrt(R) δ^1.5, con una presión máxima que debe quedar por debajo del umbral de magulladura del fruto. Levanta, y el fruto solo se queda mientras el rozamiento y los dedos que lo envuelven soportan su peso y la aceleración del levantamiento. Encuentra la presión mínima que lo sujeta, moja la piel y mira cómo resbala el tomate, luego prueba una fresa que la misma presión magulla; cada julio que realiza el aire se sigue hasta la silicona curvada, las hendiduras y las pérdidas.

