MakarovSuites
Українська
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Зв’язок і ліцензії

Engineering

Шлюз каналу: підняття човна з водою

Наповніть і спустоште камеру шлюзу, вирівняйте рівень води і відкрийте замкнуті ворота, щоб пересунути човен між ділянками.
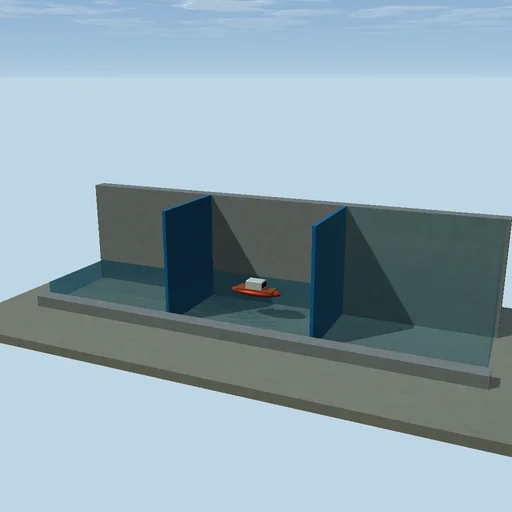
Шлюз каналу: підняття човна з водою — Зображення з програми
Зображення з програми

Що спробувати

Наповніть камеру до верхньої межі, потім запитайте верхні ворота. Закрийте ворота перед очищенням. Човен йде за відкритими воротами.

Модель та її обмеження

Одна добре змішана камера з балансуванням потоку. Блокування воріт вимагає відповідних рівнів. Без хвиль, навантажень воріт або детальної гідравлічної CFD.

Рівняння модуля
Рівняння
A dh/dt = Q_in - Q_out
Q = C_d a sqrt(2 g |delta_h|)
Інші експерименти

До каталогу
Годинниковий автомат-художник — Зображення з програми

Engineering

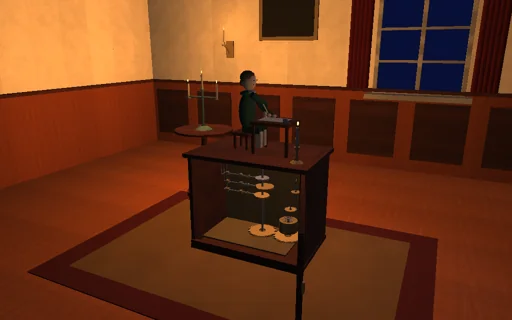
Годинниковий автомат-художник

При свічках у салоні XVIII століття годинниковий хлопчик малює гусячим пером. Заводна пружина, момент якої спадає в міру розкручування, обертає програмний вал, а дволопатевий вітрячок регулює швидкість своїм опором повітря, тож малюнок триває час за замкненою формулою. Три кулачки, вирізані за малюнком, — ряди Фур’є оберненої кінематики руки — через штовхачі й важелі рухають плече, лікоть і підйом пера, і чорнильна лінія є образом профілів кулачків. Виберіть коло, вісімку, квітку, зірку чи корабель; дайте кулачкам менше гармонік — і кути заокругляться; складайте лопаті вітрячка, доки штовхачі не почнуть відриватися від кулачків вище швидкості відриву за замкненою формулою і зірка не спотвориться; поставте кулачок підйому пера із запізненням або піднімайте перо надто мало — і з’являться сполучні лінії. Кожен джоуль пружини простежується у вітрячок, підшипник, контакти й стопор.

Робот-скелелаз — Зображення з програми

Engineering

Робот-скелелаз

Відправте робота-мийника вікон угору скляним фасадом офісної вежі яскравого полудня, високо над містом: дві крильчатки відкачують повітря з його камер, доки характеристика кожного вентилятора не зустріне витік під спідницею при замкнених 2,7 кПа, і розрідження притискає його колеса до скла. Він тримається, поки mu ΔP A перевищує його вагу, і не відривається, поки момент розрідження відносно нижніх коліс переважає перекидальний момент його ваги. Дивіться, як тиск просідає щоразу, коли кромка проходить по силіконовому шву: з цілими швами він лізе далі, з відкритими колеса проковзують, і він зупиняється в замкненій точці зупинки. Навантажуйте бак із водою, доки мотори не поповзуть, вимкніть камеру або дайте порив — і уловлювач на страхувальному канаті впіймає його; робота моторів простежується у висоту, тертя кромки, проковзування і канат.

М’який пневматичний захват — Зображення з програми

Engineering

М’який пневматичний захват

Зірвіть помідор у сонячній теплиці захватом із чотирьох напівпрозорих силіконових пальців. Повітря через клапан заповнює їхні камери зі сталою часу RC-кола, тиск згинає кожен палець зі сталою кривиною M/EI, а там, де палець торкається м’якого плоду, контакт іде за Герцом: F = 4/3 E* sqrt(R) δ^1.5, з піковим тиском, що має лишатися нижче порогу пошкодження плоду. Підніміть — і плід тримається лише доти, доки тертя й пальці, що його обіймають, несуть його вагу й прискорення піднімання. Знайдіть найменший тиск, що тримає, зробіть шкірку мокрою й подивіться, як помідор вислизає, потім спробуйте полуницю, яку той самий тиск пошкоджує; кожен джоуль, виконаний повітрям, простежується в зігнутий силікон, вм’ятини й втрати.

