MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Engineering

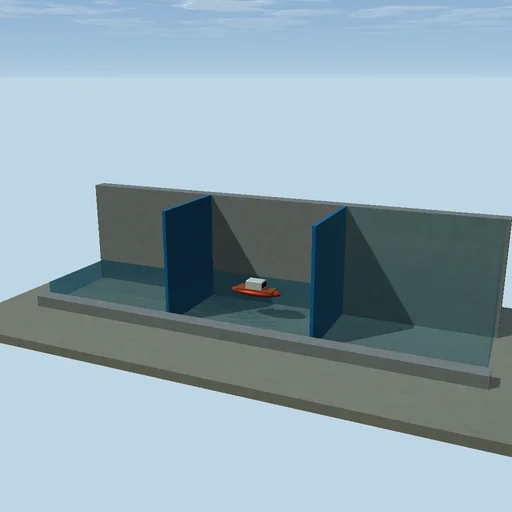
Судоходный шлюз: подъём судна водой

Наполняйте и опорожняйте камеру, выравнивайте уровни и открывайте ворота для прохода судна.
Судоходный шлюз: подъём судна водой — Изображение из программы
Изображение из программы

Что попробовать

Наполните камеру до верхнего уровня, затем откройте верхние ворота. Перед опорожнением закройте ворота. Судно проходит через открытые ворота.

Модель и её ограничения

Одна камера с равномерным уровнем и балансом расхода через отверстие. Блокировка ворот требует совпадения уровней. Волны, нагрузки на ворота и гидравлическое CFD не моделируются.

Уравнения модуля
Уравнения
A dh/dt = Q_in - Q_out
Q = C_d a sqrt(2 g |delta_h|)
Другие эксперименты

К каталогу
Часовой автомат-рисовальщик — Изображение из программы

Engineering

Часовой автомат-рисовальщик

При свечах в салоне XVIII века часовой мальчик рисует гусиным пером. Заводная пружина, момент которой падает по мере раскручивания, вращает программный вал, а двухлопастная ветрянка регулирует скорость своим сопротивлением воздуха, так что рисунок занимает время по замкнутой формуле. Три кулачка, вырезанные по рисунку, — ряды Фурье обратной кинематики руки — через толкатели и рычаги двигают плечо, локоть и подъём пера, и чернильная линия есть образ профилей кулачков. Выберите круг, восьмёрку, цветок, звезду или корабль; дайте кулачкам меньше гармоник — и углы скруглятся; складывайте лопасти ветрянки, пока толкатели не начнут отрываться от кулачков выше скорости отрыва по замкнутой формуле и звезда не исказится; поставьте кулачок подъёма пера с запаздыванием или поднимайте перо слишком мало — и появятся соединительные линии. Каждый джоуль пружины прослеживается в ветрянку, подшипник, контакты и стопор.

Робот-скалолаз — Изображение из программы

Engineering

Робот-скалолаз

Отправьте робота-мойщика окон вверх по стеклянному фасаду офисной башни в яркий полдень, высоко над городом: две крыльчатки откачивают воздух из его камер, пока характеристика каждого вентилятора не встретит утечку под юбкой при замкнутых 2,7 кПа, и разрежение прижимает его колёса к стеклу. Он держится, пока mu ΔP A превышает его вес, и не отрывается, пока момент разрежения относительно нижних колёс перевешивает опрокидывающий момент его веса. Смотрите, как давление проседает каждый раз, когда кромка проходит по силиконовому шву: с целыми швами он лезет дальше, с открытыми колёса проскальзывают, и он останавливается в замкнутой точке остановки. Нагружайте бак с водой, пока моторы не поползут, выключите камеру или дайте порыв — и ловитель на страховочном канате поймает его; работа моторов прослеживается в высоту, трение кромки, проскальзывание и канат.

Мягкий пневматический захват — Изображение из программы

Engineering

Мягкий пневматический захват

Сорвите помидор в залитой солнцем теплице захватом из четырёх полупрозрачных силиконовых пальцев. Воздух через клапан заполняет их камеры с постоянной времени RC-цепи, давление изгибает каждый палец с постоянной кривизной M/EI, а там, где палец касается мягкого плода, контакт подчиняется закону Герца: F = 4/3 E* sqrt(R) δ^1.5, с пиковым давлением, которое должно оставаться ниже порога появления вмятин на плоде. Поднимите — и плод удержится, только пока трение и обхватывающие пальцы несут его вес и ускорение подъёма. Найдите наименьшее удерживающее давление, сделайте кожицу мокрой и смотрите, как помидор выскальзывает, затем попробуйте клубнику, которую то же давление повреждает; каждый джоуль работы воздуха прослеживается в изогнутый силикон, вмятины и потери.

