MakarovSuites
Deutsch
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Kontakt & Lizenzen

Engineering

Kanalschleuse: Heben eines Bootes mit Wasser

Fülle und entleere eine Schleusenkammer, gleiche den Wasserstand aus und öffne die verriegelten Tore, um ein Boot zwischen den Schleusen zu bewegen.
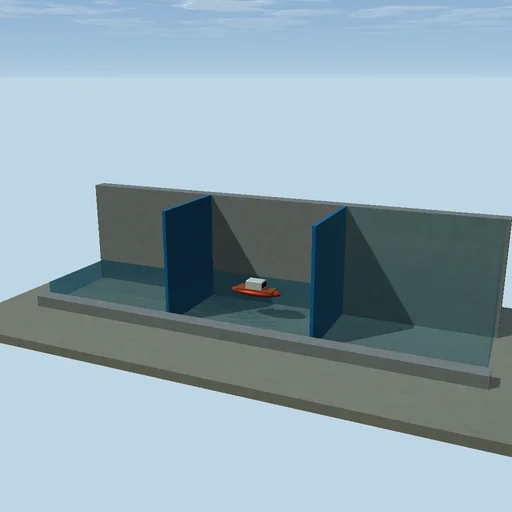
Kanalschleuse: Heben eines Bootes mit Wasser — Bild aus der Anwendung
Bild aus der Anwendung

Zum Ausprobieren

Füllen Sie die Kammer bis zum oberen Rand und fordern Sie das obere Tor an. Schließen Sie das Tor vor dem Entleeren, das Boot folgt einem geöffneten Tor.

Das Modell und seine Grenzen

Einzelne, gut vermischte Kammer mit Ausgleich zwischen Öffnung und Durchfluss. Gate-Verriegelungen erfordern entsprechende Niveaus. Keine Wellen, Gate-Lasten oder detaillierte hydraulische CFD.

Gleichungen des Moduls
Gleichungen
A dh/dt = Q_in - Q_out
Q = C_d a sqrt(2 g |delta_h|)
Weitere Experimente

Zum Katalog
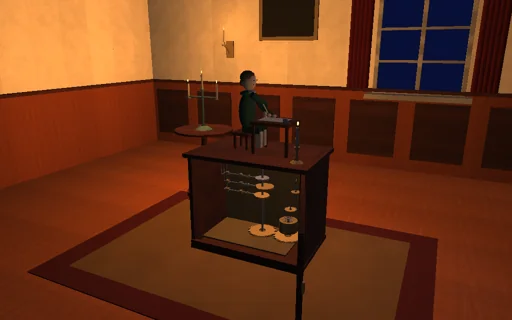
Mechanischer Zeichenautomat — Bild aus der Anwendung

Engineering

Mechanischer Zeichenautomat

Bei Kerzenlicht zeichnet in einem Salon des achtzehnten Jahrhunderts ein Uhrwerkknabe mit einem Federkiel. Eine Zugfeder, deren Drehmoment beim Ablaufen abnimmt, dreht die Programmwelle, und ein Windfang mit zwei Flügeln regelt die Geschwindigkeit durch seinen Luftwiderstand, so dass eine Zeichnung genau die Zeit der Formel braucht. Drei aus der Zeichnung geschnittene Kurvenscheiben - Fourier-Reihen der inversen Kinematik des Arms - bewegen Schulter, Ellbogen und Kielhub über ihre Abtaster und Hebel, und die Tintenlinie ist das Abbild der Kurvenprofile. Wählen Sie einen Kreis, eine Acht, eine Blume, einen Stern oder ein Schiff; geben Sie den Kurvenscheiben weniger Harmonische, und die Ecken runden sich ab; klappen Sie die Flügel des Windfangs ein, bis die Abtaster oberhalb der geschlossenen Abhebedrehzahl von ihren Scheiben springen und der Stern verzerrt wird; setzen Sie die Hubscheibe zu spät oder heben Sie zu wenig, und die Verbindungslinien erscheinen. Jedes Joule der Feder wird bis in den Windfang, das Lager, die Kontakte und den Anschlag verfolgt.

Wandkletterroboter — Bild aus der Anwendung

Engineering

Wandkletterroboter

Schicken Sie einen Fensterputzroboter am hellen Mittag die Glasfassade eines Büroturms hinauf, hoch über der Stadt: zwei Laufräder saugen seine Kammern leer, bis jede Gebläsekennlinie die Leckage unter der Schürze bei geschlossenen 2,7 kPa trifft, und der Unterdruck presst seine Räder ans Glas. Er hält, solange mu ΔP A sein Gewicht überwiegt, und er kippt nicht ab, solange das Moment des Unterdrucks um die unteren Räder das Kippmoment seines Gewichts schlägt. Sehen Sie den Druck jedes Mal einbrechen, wenn eine Lippe über eine Silikonfuge gleitet: mit dichten Fugen klettert er weiter, mit offenen rutschen die Räder, und er bleibt am geschlossenen Stillstandspunkt stehen. Beladen Sie den Wassertank, bis die Motoren kriechen, schalten Sie eine Kammer ab oder schicken Sie eine Böe, und der Seilklemmer am Sicherungsseil fängt ihn auf; die Arbeit der Motoren wird bis in Höhe, Lippenreibung, Schlupf und das Seil verfolgt.

Weicher pneumatischer Greifer — Bild aus der Anwendung

Engineering

Weicher pneumatischer Greifer

Pflücken Sie in einem sonnigen Gewächshaus eine Tomate mit einem Greifer aus vier durchscheinenden Silikonfingern. Luft durch das Ventil füllt ihre Kammern mit der Zeitkonstante eines RC-Glieds, der Druck biegt jeden Finger mit konstanter Krümmung M/EI, und wo ein Finger die weiche Frucht trifft, folgt der Kontakt Hertz: F = 4/3 E* sqrt(R) δ^1.5, mit einem Spitzendruck, der unter der Druckstellenschwelle der Frucht bleiben muss. Heben Sie an, und die Frucht bleibt nur, solange Reibung und die umschließenden Finger ihr Gewicht und die Beschleunigung des Hubs tragen. Finden Sie den kleinsten Druck, der hält, machen Sie die Schale nass und sehen Sie die Tomate rutschen, versuchen Sie dann eine Erdbeere, die derselbe Druck quetscht; jedes Joule, das die Luft leistet, wird in das gebogene Silikon, die Dellen und die Verluste verfolgt.

