Engineering
Pantograph
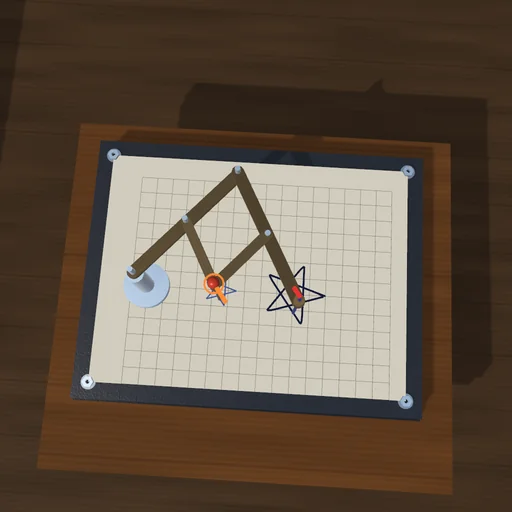
Fahren Sie mit dem Fahrstift eine Figur nach und beobachten Sie, wie der Zeichenstift sie zwei- oder dreimal so groß zeichnet. Vergleichen Sie die Kräfte: Die Hand drückt k-mal so stark, wie die Reibung den Zeichenstift bremst. Schalten Sie die Hand ab und drücken Sie mit gleichbleibender Kraft auf den Fahrstift: Unterhalb des k-Fachen der Reibung bewegt sich nichts.
Was passiert
Der Stab OB dreht sich um den festen Drehpunkt O, der Stab BQ um das Ellbogengelenk B; beide sind 0,8 m lang. A liegt auf OB und C auf BQ, jeweils L/k vom vorhergehenden Gelenk entfernt; ein kurzer Stab von A und ein Stab von C treffen sich im Fahrstift P und schließen das Parallelogramm A-B-C-P. Was auch immer die Hand tut, O, P und der Zeichenstift Q bleiben auf einer Geraden, mit OQ = k·OP: Der Zeichenstift zeichnet die Figur des Fahrstifts k-mal so groß, hier zwei- oder dreimal so groß. Das leisten die fünf Gelenke allein, nichts vergleicht die beiden Punkte.
Der Zeichenstift schleift mit trockener Reibung D über das Papier. Die Stäbe geben diesen Widerstand vervielfacht an den Fahrstift zurück: Eine kleine Bewegung des Fahrstifts verschiebt den Zeichenstift k-mal so weit, also muss die Hand mit k·D drücken, das sind 20 N bei einem Zeichenstift mit 10 N Reibung und k = 2. Die gesamte Arbeit der Hand wird am Zeichenstift zu Wärme: D mal Weg des Zeichenstifts. Schalten Sie die Hand ab und drücken Sie mit gleichbleibender Kraft auf den Fahrstift: Unter k·D bleibt er stehen.
Modell: starre Stäbe an fünf Drehgelenken; die Hand ist eine steife Feder mit Dämpfer und Kraftbegrenzung, die den Fahrstift um die Figur führt; der Zeichenstift ist ein Punkt mit Coulomb-Reibung auf dem Papier. Ohne Reibung in den Gelenken.
Zum Ausprobieren
Fahren Sie bei k = 2 einen Stern nach und lesen Sie die Kräfte an Hand und Zeichenstift ab. Schalten Sie dann das Nachfahren ab und erhöhen Sie langsam die Kraft auf den Fahrstift, bis sich der Zeichenstift bewegt.
Gleichungen des Moduls
Gleichungen
Q − O = k·(P − O)
F_hand = k·D  (pen sliding)
W_hand = D·s_pen