Engineering
Séparateur centrifuge
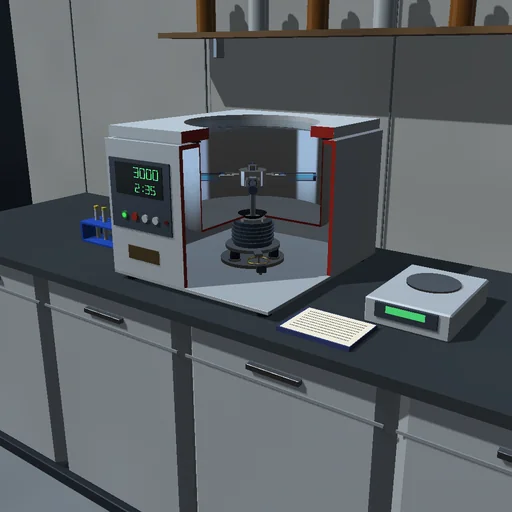
Centrifugez deux tubes de grosses et de petites billes et arrêtez le cycle quand les grosses sont au fond alors que la plupart des petites restent en suspension ; comparez cycles courts et longs, différentes vitesses et un liquide plus visqueux. Remplissez ensuite incomplètement un tube d’équilibrage et regardez l’arbre du rotor décrire une orbite au passage de la vitesse critique : avec une rampe lente, le détecteur de balourd se déclenche, avec une rampe rapide, le rotor passe, et frein désactivé, il se remet à vibrer en ralentissant librement.
Ce qui se passe
Une centrifugeuse de paillasse à rotor à godets basculants à quatre places fait tourner deux tubes de 10 mL d’eau contenant en suspension deux sortes de billes de polystyrène, de 3 µm et de 1 µm de diamètre, chacune occupant 1 % du volume ; les deux autres godets portent des tubes d’équilibrage remplis d’eau. Les godets sont suspendus à des pivots situés à 90 mm de l’axe et basculent vers l’extérieur jusqu’à ce que la pesanteur et l’accélération centrifuge, combinées, soient dirigées le long des godets ; godets basculés, le liquide se trouve entre 118 et 183 mm de l’axe de rotation. Une bille dérive vers l’extérieur à sa vitesse de Stokes K·ω²·r, avec K = d²·(ρ_p − ρ_l)/(18μ) ; des billes trois fois plus grosses vont donc neuf fois plus vite, et la séparation est fixée par ∫ω²dt : la colonne s’éclaircit à partir du ménisque, le reste de la suspension s’appauvrit, et la fraction r_b·(1 − e^(−K·∫ω²dt))/(r_b − r_m) de chaque sorte atteint le fond. Le moteur et le rotor, 4,36 kg au total, reposent sur des plots en caoutchouc de 7600 N/m. Un tube d’équilibrage incomplètement rempli décale leur centre de masse hors de l’axe, et l’arbre décrit une orbite sur ses plots : c’est un rotor de Jeffcott, de vitesse critique 399 tr/min. L’entraînement suit sa rampe dans la limite de 2 N·m et 500 W.
À 3000 tr/min, le fond d’un tube subit 1841 g. Le cycle par défaut – montée à 500 (tr/min)/s, 3 min à la vitesse de consigne, freinage – accumule ∫ω²dt = 18,2·10⁶ rad²/s : toutes les grosses billes sont au fond, puisqu’il leur faut 17,6·10⁶, mais seulement 13,8 % des petites. Une minute fait descendre 41 % des grosses billes ; dix minutes font descendre 43 % des petites, et 5000 tr/min en font descendre 37 % en 3 min. Dans un liquide dix fois plus visqueux, seulement 12,5 % des grosses billes atteignent le fond. S’il manque 2 g au tube d’équilibrage, le déplacement de l’arbre culmine à 0,39 mm à la vitesse critique, puis se stabilise à 70 µm, du côté opposé au tube lourd : au-delà de la vitesse critique, le rotor tourne autour de son centre de masse. S’il manque 10 g, le déplacement atteint au bout de 0,99 s les 1,8 mm du détecteur de balourd, et le cycle est arrêté avec freinage ; à 1000 (tr/min)/s, le rotor passe avec 1,65 mm. En ralentissement libre, frein désactivé, il franchit lentement la vitesse critique, et le déplacement dû aux 2 g manquants grandit jusqu’à 0,56 mm. Le frottement de l’air absorbe 9,9 kJ des 12,0 kJ fournis par le moteur.
Modèle : les godets basculent de façon quasi statique et le liquide tourne avec le rotor ; suspension diluée, sans sédimentation entravée ; traînée de Stokes (nombre de Reynolds de 0,14 pour une bille de 10 µm à 5000 tr/min) ; pas de diffusion brownienne ; les plots ne se déplacent qu’horizontalement. RK4 avec des pas de 1/1200 s ; le bilan énergétique est bouclé : le travail du moteur est égal à l’énergie dissipée par le frein, le frottement de l’air, les paliers et l’amortissement des plots, plus l’énergie du rotor, et chaque bille est soit en suspension, soit au fond.
À essayer
Regardez les tubes d’échantillon s’éclaircir par le haut et arrêtez le cycle quand les grosses billes sont au fond alors que les petites troublent encore le tube. Remplissez ensuite incomplètement un tube d’équilibrage et ralentissez la rampe pour voir le déplacement de l’arbre déclencher le détecteur de balourd.
Équations du module
Équations
v = K·ω²·r,  K = d²·(ρ_p − ρ_l)/(18μ)
n_b/n = r_b·(1 − e^(−K·∫ω²dt))/(r_b − r_m)
g·sin θ = ω²·(R + l·sin θ)·cos θ
M·d²z/dt² + c·dz/dt + k·z = M·e·(ω² − i·dω/dt)·e^(iφ)
J·dω/dt = T_motor − T_loss + e·Im[(k·z + c·dz/dt)·e^(−iφ)]