Engineering
Aéroglisseur
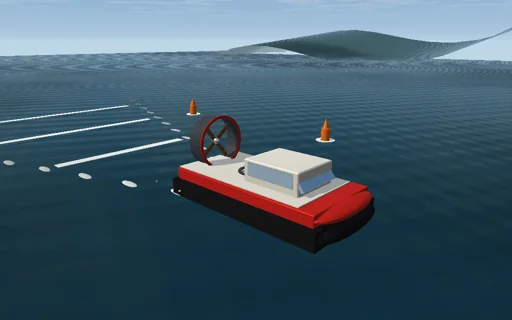
Lancez le ventilateur de sustentation et regardez l’engin quitter sa jupe jusqu’à ce que le coussin porte son poids et que l’air s’échappe par un jeu de quelques centimètres, exactement là où la courbe du ventilateur rencontre la fuite. Mettez les gaz sur la mer : les propres vagues de l’engin freinent le plus à la bosse près de sqrt(gL/pi), où le sillage fait une longueur d’engin - une hélice faible reste coincée en dessous à la vitesse de la formule fermée, une forte passe et court jusqu’à sa vitesse maximale. Essayez la plage, sans vagues ; ralentissez le ventilateur jusqu’à ce que le coussin ne décolle plus l’engin de sa jupe.
Ce qui se passe
Un engin de 1800 kg, 6 sur 3 m, avec une jupe de 0,6 m. Le ventilateur suit une courbe parabolique, 2 kPa à débit nul et 15 m³/s à pression nulle ; le coussin est compressible et fuit par le jeu à C_d·périmètre·jeu·sqrt(2p/rho), de sorte que l’engin se pose là où le débit du ventilateur égale la fuite à la pression m g / A. L’hélice carénée donne 3 kN décroissant avec la vitesse, contre la traînée de l’air et, sur la mer, la résistance de vague de la zone de pression mobile à bords de jupe lissés ; sa bosse est près de sqrt(g L / pi). Sur la plage la jupe frotte le sable. RK4 à 1 ms ; les travaux de pilonnement et d’avance sont comptabilisés avec les mêmes poids.
À essayer
Laissez l’engin décoller et comparez le jeu à la formule ; mettez les gaz sur la mer et regardez la vitesse buter sur la bosse ou la franchir ; essayez la plage ; ralentissez le ventilateur jusqu’à ce que l’engin repose sur sa jupe.
Le modèle et ses limites
Un engin rigide en pilonnement et en avance seulement, une zone de résistance de vague bidimensionnelle, un seul coussin sans dynamique d’assiette ni de jupe, une eau calme. Vitesses et jeux sont ceux de cet engin idéalisé.
Équations du module
Équations
Q_fan = Q0·√(1 − p/p0),  Q_leak = C_d·L_p·h·√(2p/ρ) + ε·p
dp/dt = γ·p_a/V_c·(Q_fan − Q_leak − A·w),  m·a_z = p·A − m·g + N_skirt
D_w = (2p²B/(ρ_w·g))·(1 − cos kL)·e^(−(kσ)²),  k = g/V²
m·a_x = T0·(1 − V/V_p) − ½·ρ·C_D·A·V² − D_w,  V_hump = √(g·L/π)