Engineering
Planeur sous-marin
Lancez depuis un navire de recherche un planeur sous-marin jaune à travers trois kilomètres d’océan ouvert, sans la moindre hélice : une vessie d’huile dans son nez gonfle et dégonfle d’un quart de litre, la batterie glisse d’un centimètre vers l’avant ou l’arrière, et les ailes en flèche transforment la légère descente ou montée en un long plané. Il vole en dents de scie à travers l’eau ensoleillée et la thermocline jusque dans l’obscurité, où le plancton scintille dans son sillage, et chaque plongée et chaque remontée stationnaire concorde avec sa formule fermée - tan γ = CD/CL, la vitesse d’après la flottabilité nette, l’assiette d’après l’équilibre des moments. Pomper l’huile vers l’extérieur à 150 m coûte 2ΔV·p ; comparez des cycles peu profonds et profonds, réglez l’assiette avec la batterie, donnez-lui une vessie trop petite et regardez la plongée se bloquer à la profondeur neutre dans la thermocline, assouplissez la coque, ou volez contre un courant ; l’autonomie sur une batterie est estimée à chaque cycle et chaque joule est suivi jusque dans l’eau.
Ce qui se passe
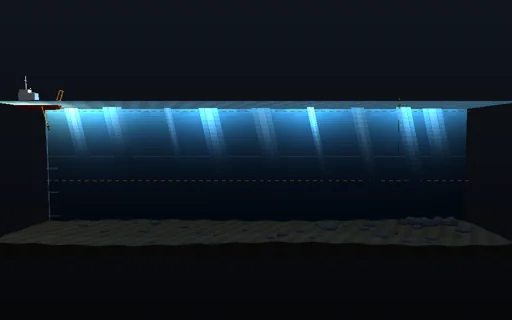
Un planeur de 53,3 kg, long de 1,5 m, déplaçant 52 litres, lesté 150 g plus lourd que la flottabilité neutre dans l’eau chaude de surface (1023 kg/m³). Sous 25 m, une thermocline porte la masse volumique à 1026,2 kg/m³ à 65 m ; l’eau et la coque se compriment, si bien que la masse déplacée vaut ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) avec κw = 4.4×10^-10/Pa et une coque en aluminium à 2×10^-10/Pa. La vessie d’huile varie de ±250 cm³ à 5 cm³/s ; pomper vers l’extérieur à la profondeur d coûte 2ΔV·p(d)/η avec η = 0.5, laisser l’huile revenir en haut est gratuit. Une batterie de 9 kg glisse de ±11 mm à 2 mm/s ; avec le centre de gravité 6 mm sous le centre de carène, elle fixe l’assiette. Le véhicule est un corps rigide dans le plan vertical avec une masse ajoutée de 5 kg le long de la coque et de 60 kg en travers, si bien que le moment de Munk sort des équations ; portance CL = 3.2 sin α cos α, traînée CD = 0.1 + 2 sin²α, un moment de tangage et un amortissement en tangage. En plané stationnaire tan γ = CD/CL, la vitesse découle de la flottabilité nette, V² = 2|B|/(ρS·√(CL² + CD²)), et l’assiette de l’équilibre des moments : à 150 m la plongée se fait à 29,6° et 0,44 m/s, la remontée à 31,9° et 0,53 m/s, plus raides que le meilleur plané de 15,6°. Le contrôleur plonge jusqu’à la profondeur choisie, pompe et remonte à 5 m, replonge jusqu’à ce que la trajectoire ait dépassé la fin du transect, puis monte à la surface et s’arrête. Une plongée qui ne peut atteindre sa profondeur fait demi-tour au bout d’une heure. RK4 par pas de 50 ms ; les énergies cinétique et potentielle suivent le travail de la pompe et de la batterie moins le travail pris par l’eau à 10^-9 près. Échelle horizontale 1:100, verticale 1:20 (angles de plané dessinés cinq fois plus raides) ; le planeur ×50, le navire ×5.
À essayer
Regardez la première plongée à travers la thermocline et comparez la vitesse et l’angle de plané avec la formule fermée ; lisez l’énergie de pompage au point bas ; choisissez des plongées de 50 m ou de 200 m et comparez l’énergie par kilomètre ; avancez la batterie ; réduisez la vessie à 100 cm³ sans lest et regardez la plongée se bloquer à la profondeur neutre ; assouplissez la coque ; volez contre un courant.
Le modèle et ses limites
Un planeur plan sur des polaires quasi stationnaires à coefficients constants : ni roulis, ni lacet, ni direction, pas de modèle de décrochage, pas de vagues de surface ; le courant est uniforme et constant, la thermocline linéaire, le rendement de la pompe et la consommation de bord fixes, l’autonomie de la batterie une estimation d’après le dernier cycle. Le navire et la bouée sont du décor.
Équations du module
Équations
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t