Engineering
Szybowiec podwodny
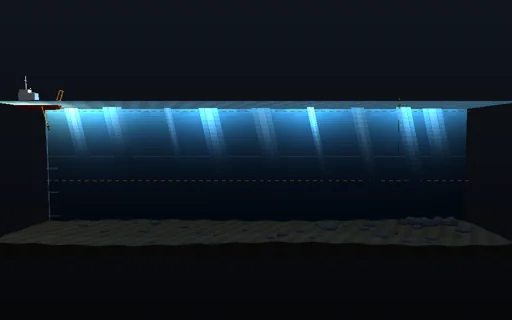
Wyślij żółty szybowiec podwodny ze statku badawczego przez trzy kilometry otwartego oceanu zupełnie bez śruby: pęcherz olejowy w jego dziobie pęcznieje i kurczy się o ćwierć litra, akumulator przesuwa się o centymetr do przodu lub do tyłu, a skośne skrzydła zamieniają lekkie opadanie lub wznoszenie w długie szybowanie. Leci zębatym torem w dół przez oświetloną słońcem wodę i termoklinę w ciemność, gdzie w jego śladzie błyska plankton, a każde ustalone nurkowanie i wznoszenie zgadza się ze swoim wzorem zamkniętym — tan γ = CD/CL, prędkość z wypadkowej pływalności, pochylenie z równowagi momentów. Wypompowanie oleju na 150 m kosztuje 2ΔV·p; porównaj płytkie i głębokie cykle, wytrymuj akumulator, daj szybowcowi za mały pęcherz i patrz, jak nurkowanie zatrzymuje się na głębokości równowagi pływalności w termoklinie, zmiękcz kadłub albo leć pod prąd; zasięg na jednym akumulatorze jest szacowany z każdego cyklu, a każdy dżul jest śledzony do wody.
Co się dzieje
Szybowiec 53,3 kg o długości 1,5 m i wyporności 52 litrów, dobalastowany na 150 g ciężej od stanu obojętnego w ciepłej wodzie powierzchniowej (1023 kg/m³). Poniżej 25 m termoklina podnosi gęstość do 1026,2 kg/m³ na 65 m; woda i kadłub się ściskają, więc masa wypartej wody to ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) przy κw = 4,4×10^-10/Pa i kadłubie aluminiowym z 2×10^-10/Pa. Pęcherz olejowy zmienia się o ±250 cm³ z szybkością 5 cm³/s; wypompowanie na głębokości d kosztuje 2ΔV·p(d)/η przy η = 0,5, wpuszczenie oleju z powrotem na górze jest darmowe. Akumulator 9 kg przesuwa się o ±11 mm z szybkością 2 mm/s; przy środku ciężkości 6 mm poniżej środka wyporu ustala on pochylenie. Pojazd to bryła sztywna w płaszczyźnie pionowej z masą dodaną 5 kg wzdłuż kadłuba i 60 kg w poprzek, więc moment Munka wynika z samych równań; siła nośna CL = 3.2 sin α cos α, opór CD = 0.1 + 2 sin²α, moment pochylający i tłumienie pochylania. W ustalonym szybowaniu tan γ = CD/CL, prędkość wynika z wypadkowej pływalności, V² = 2|B|/(ρS·√(CL² + CD²)), a pochylenie z równowagi momentów: na 150 m nurkowanie idzie pod kątem 29,6° z prędkością 0,44 m/s, wznoszenie pod 31,9° z 0,53 m/s, stromiej niż najlepsze szybowanie 15,6°. Sterownik nurkuje do zadanej głębokości, pompuje i wznosi się do 5 m, nurkuje znów, aż ślad minie koniec transektu, potem wynurza się i zatrzymuje. Nurkowanie, które nie osiąga swojej głębokości, zawraca po godzinie. RK4 krokami 50 ms; energia kinetyczna i potencjalna odpowiadają pracy pompy i akumulatora pomniejszonej o pracę odebraną przez wodę z dokładnością 10^-9. Skala pozioma 1:100, pionowa 1:20 (kąty szybowania narysowane pięciokrotnie bardziej stromo); szybowiec ×50, statek ×5.
Co wypróbować
Patrz na pierwsze nurkowanie przez termoklinę i porównaj prędkość i kąt szybowania ze wzorem zamkniętym; odczytaj energię pompy na dnie; ustaw nurkowania na 50 m lub 200 m i porównaj energię na kilometr; przesuń akumulator do przodu; zmniejsz pęcherz do 100 cm³ bez balastu i patrz, jak nurkowanie zatrzymuje się na głębokości równowagi pływalności; zmiękcz kadłub; leć pod prąd.
Model i jego ograniczenia
Płaski szybowiec na quasi-ustalonych biegunowych o stałych współczynnikach: bez przechylenia, odchylenia i sterowania kursem, bez modelu przeciągnięcia, bez fal powierzchniowych; prąd jednorodny i stały, termoklina liniowa, sprawność pompy i pobór własny układów pokładowych stałe, zasięg na akumulatorze to szacunek z ostatniego cyklu. Statek i boja są dekoracją.
Równania modułu
Równania
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t