Engineering
Koparka krocząca
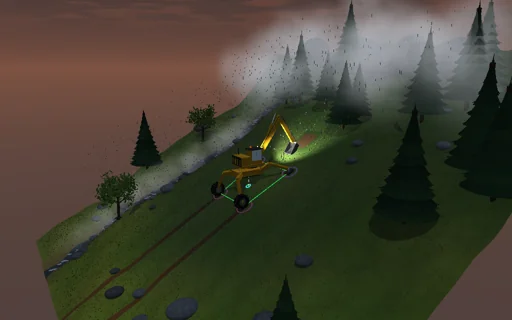
Pracuj żółtą koparką kroczącą typu pająk na stromej alpejskiej łące w mżawce. Jej korpus jest wypoziomowany na czterech teleskopowych nogach, dwóch stopach z pazurami i dwóch kołach, a wielokąt podparcia między nimi jest narysowany na trawie wraz z pionem ze środka masy: zielony, gdy zapas jest duży, czerwony w pobliżu wywrócenia. Cztery obciążenia stóp są statycznie niewyznaczalne i wynikają z podatności stóp; stopa, która musiałaby ciągnąć, odrywa się. Wykop rów, podnieś pełną łyżkę i obróć ją: praca hydrauliczna co do dżula idzie w wysokość, skrawanie i ciepło zaworów. Na mokrej darni maszyna ześlizguje się przy atan μ = 33° na długo przed wywróceniem. Ustaw się przodem w dół zbocza na twardym gruncie, a siła odspajania przewróci ją przez przednie stopy przy sile ze wzoru zamkniętego, chyba że niższe ciśnienie zaworu przelewowego wcześniej zatrzyma łyżkę. Podnieś nogę: przednia noga od strony zbocza się uwalnia, a nogę od strony doliny maszyna odmawia podnieść, dopóki wysięgnik nie obróci się na drugą stronę.
Co się dzieje
Koparka krocząca o masie 8,4 t: podwozie i nogi 4,3 t, nadwozie obrotowe z kabiną i przeciwwagą 2,9 t, wysięgnik 3,4 m o masie 650 kg, ramię 2,3 m o masie 320 kg i łyżka 0,95 m o masie 220 kg, mieszcząca 540 kg gruntu. Dwie stopy z pazurami i dwa koła stoją 2 m z przodu i z tyłu oraz 1,9 i 1,6 m na boki na zboczu 28°; nogi poziomują korpus wokół jego środka 1 m nad ziemią. Ciężar każdej części i siła gruntu na zębach dają wypadkową, której linia przecina zbocze w środku nacisku; jej odległość do najbliższej krawędzi wielokąta stóp na ziemi to zapas stateczności. Podwozie jest sztywne na czterech sprężynach stóp po 2 MN/m: trzy równania statyki i podatność dają cztery obciążenia, a stopa, która musiałaby ciągnąć, odrywa się. Maszyna ześlizguje się, gdy siła w płaszczyźnie zbocza przekracza μ = 0,65 siły normalnej. Wypoziomowana i zwrócona w górę zbocza ma rzut pionu w x_c/cos α − H tan α, a zbocze przewraca ją przy acos(−x_c/√(a² + H²)) − atan(H/a) = 64,9°; niewypoziomowaną przy atan((x_c + a)/(H + y_c)) = 50,8°. Ramię wysuwa się, a wysięgnik opuszcza zęby 0,25 m w zbocze; łyżka obraca się o 1,9 rad z prędkością 0,6 rad/s przeciw oporowi skrawania 12, 30 lub 55 kN, który rośnie w miarę napełniania i spada, gdy zęby wychodzą z gruntu, działając na maszynę przeciwnie do ruchu zębów; jej siłownik 100 mm na dźwigni 0,24 m zatrzymuje się przy ciśnieniu zaworu przelewowego. Wysięgnik podnosi się dynamicznie swoim siłownikiem 100 mm z pętlą prędkości i zaworem utrzymującym ładunek, półniejawnie co 2 ms; obrót, ramię i łyżka poruszają się quasi-statycznie. Wywrócenie, ześlizg i zatrzymanie na zaworze przelewowym są lokalizowane wewnątrz kroku i zatrzymują cykl. Krok: noga wsuwa się, aż jej stopa się oderwie, przenosi się o 0,6 m i znowu zostaje wstępnie obciążona. Praca hydrauliczna = potencjalna + praca skrawania + kinetyczna + ciepło zaworów.
Co wypróbować
Obserwuj zapas stateczności i cztery obciążenia stóp, potem cykl kopania z jego bilansem hydraulicznym; zwiększ nachylenie ponad atan μ, wyłącz poziomowanie, zwęż rozstaw w poprzek zbocza i obróć pełną łyżkę w dół zbocza; ustaw się przodem w dół zbocza na twardym gruncie z pazurami, potem z niższym ciśnieniem zaworu przelewowego; osłab stopę; przestaw nogę, potem nogę od strony doliny, potem to samo z wysięgnikiem obróconym na drugą stronę.
Model i jego ograniczenia
Pierwszy etap: sztywna maszyna na czterech liniowych sprężynach stóp; masy nóg skupione w podwoziu, a przenoszona noga niczego nie zmienia w statyce. Ramię, łyżka i obrót poruszają się quasi-statycznie, dynamiczne jest tylko podnoszenie wysięgnika, a stateczność jest quasi-statyczna, bez sił bezwładności ruchów. Grunt to opór skrawania o stałym profilu działający przeciwnie do ruchu zębów, a nie model mechaniki gruntów; stopy nie zapadają się, nie orzą i nie ślizgają się częściowo, a jeden współczynnik tarcia obowiązuje dla całej maszyny. Wywrócenie i ześlizg są wykrywane i zatrzymują cykl; sam upadek czy ześlizg nie jest symulowany. Tor wysięgnika nie jest sprawdzany względem gruntu. Jedno ciśnienie zaworu przelewowego obowiązuje dla obu siłowników, a ich dźwignie są stałe. To nie są parametry żadnej prawdziwej maszyny.
Równania modułu
Równania
p = r_c − (r_c·n / up·n)·up,  x_p = −M_z/F_n,  z_p = M_x/F_n,  margin = min over edges of the distance from p to the support polygon
N_i = k_i·(c0 + c1·x_i + c2·z_i − u_i) ≥ 0,  ΣN_i·(1, x_i, z_i) = (F_n, −M_z, M_x);  equal pads: N_i = F_n/4 + F_n·x_p·x_i/(4a²) + F_n·z_p·z_i/(2(w_f² + w_r²))
levelled: α_tip = acos(−x_c/√(a² + H²)) − atan(H/a);  unlevelled: tan α_tip = (x_c + a)/(H + y_c);  sliding: tan α = μ
F_relief = (p·A·r − τ_g)/L,  F_tip = (a·W_n + M_zW)/(a·f_n − m_f);  W_hyd = ΔE_p + W_cut + E_k + Q_valve;  lift-off u* = 4N/k