Engineering
Escavatore ragno
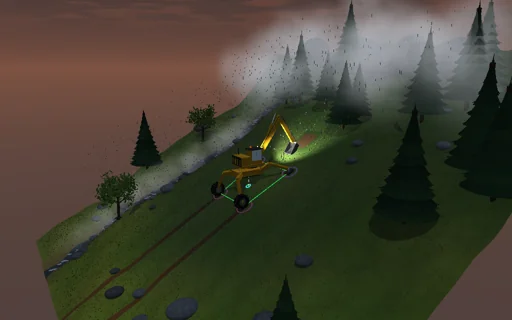
Manovra un escavatore ragno giallo su un ripido prato alpino sotto la pioggerella. Il corpo è livellato su quattro gambe telescopiche, due piedi con artigli e due ruote, e il poligono d’appoggio tra di essi è disegnato sull’erba insieme alla verticale dal baricentro: verde finché il margine è ampio, rosso vicino al ribaltamento. I quattro carichi sugli appoggi sono staticamente indeterminati e seguono dalla cedevolezza degli appoggi; un appoggio che dovrebbe tirare si stacca. Scava una trincea, solleva la benna piena e ruotala: il lavoro idraulico va in quota, taglio e calore delle valvole fino all’ultimo joule. Sul prato bagnato la macchina scivola a atan μ = 33° molto prima di ribaltarsi. Mettila rivolta a valle su terreno duro e la forza di strappo la ribalta sui piedi anteriori alla forza della formula chiusa, a meno che una pressione di scarico più bassa non blocchi prima la benna. Solleva una gamba: quella anteriore a monte si libera, una a valle viene rifiutata finché il braccio principale non ruota dall’altra parte.
Cosa succede
Un escavatore ragno da 8,4 t: telaio e gambe 4,3 t, torretta con cabina e contrappeso 2,9 t, un braccio principale da 3,4 m e 650 kg, un avambraccio da 2,3 m e 320 kg e una benna da 0,95 m e 220 kg che contiene 540 kg di terra. Due piedi con artigli e due ruote poggiano 2 m davanti e dietro e a 1,9 e 1,6 m ai lati su un pendio di 28°; le gambe livellano il corpo attorno al suo centro, 1 m sopra il suolo. Il peso di ogni parte e la forza della terra sui denti danno una risultante la cui retta incontra il pendio nel centro di pressione; la sua distanza dal lato più vicino del poligono degli appoggi a terra è il margine di ribaltamento. Il telaio è rigido su quattro molle d’appoggio da 2 MN/m: tre equazioni della statica e la cedevolezza danno i quattro carichi, e un appoggio che dovrebbe tirare si stacca. La macchina scivola quando la forza nel piano supera μ = 0.65 volte la forza normale. Livellata e rivolta a monte, il punto della verticale si trova in x_c/cos α − H tan α e il pendio la ribalta a acos(−x_c/√(a² + H²)) − atan(H/a) = 64.9°; non livellata a atan((x_c + a)/(H + y_c)) = 50.8°. L’avambraccio si allunga e il braccio principale abbassa i denti di 0,25 m nel pendio; la benna si chiude di 1,9 rad a 0,6 rad/s contro una resistenza di taglio di 12, 30 o 55 kN che cresce man mano che si riempie e cala quando i denti escono dal terreno, agendo sulla macchina in senso opposto al moto dei denti; il suo cilindro da 100 mm su una leva di 0,24 m si ferma alla pressione di scarico. Il braccio principale si solleva dinamicamente con il suo cilindro da 100 mm, con un anello di velocità e una valvola di blocco del carico, semi-implicito a 2 ms; rotazione, avambraccio e benna si muovono in modo quasi statico. Ribaltamento, scivolamento e blocco per scarico sono localizzati dentro il passo e fermano il ciclo. Un passo: la gamba si ritrae finché il suo appoggio si stacca, avanza di 0,6 m e viene di nuovo precaricata. Lavoro idraulico = potenziale + lavoro di taglio + cinetica + calore delle valvole.
Da provare
Guarda il margine della postura e i quattro carichi sugli appoggi, poi il ciclo di scavo con il suo bilancio idraulico; aumenta la pendenza oltre atan μ, disattiva il livellamento, restringi la postura di traverso al pendio e ruota la benna piena verso valle; rivolgi la macchina a valle su terreno duro con gli artigli, poi con una pressione di scarico più bassa; ammorbidisci un appoggio; fai un passo con una gamba, poi con una gamba a valle, poi lo stesso con il braccio principale ruotato dall’altra parte.
Il modello e i suoi limiti
Prima fase: una macchina rigida su quattro molle d’appoggio lineari; le masse delle gambe sono concentrate nel telaio e una gamba che avanza non cambia nulla nella statica. Avambraccio, benna e rotazione si muovono in modo quasi statico, solo il sollevamento del braccio principale è dinamico, e la stabilità è quasi statica, senza le forze d’inerzia dei movimenti. La terra è una resistenza di taglio con un profilo fisso che agisce contro il moto dei denti, non un modello di meccanica delle terre; gli appoggi non affondano, non arano né scivolano in parte, e un solo coefficiente d’attrito vale per tutta la macchina. Ribaltamento e scivolamento sono rilevati e fermano il ciclo; la caduta o lo scivolamento in sé non sono simulati. La traiettoria del braccio principale non è verificata rispetto al terreno. Una sola pressione di scarico vale per entrambi i cilindri e le loro leve sono costanti. Non è una classificazione di alcuna macchina reale.
Equazioni del modulo
Equazioni
p = r_c − (r_c·n / up·n)·up,  x_p = −M_z/F_n,  z_p = M_x/F_n,  margin = min over edges of the distance from p to the support polygon
N_i = k_i·(c0 + c1·x_i + c2·z_i − u_i) ≥ 0,  ΣN_i·(1, x_i, z_i) = (F_n, −M_z, M_x);  equal pads: N_i = F_n/4 + F_n·x_p·x_i/(4a²) + F_n·z_p·z_i/(2(w_f² + w_r²))
levelled: α_tip = acos(−x_c/√(a² + H²)) − atan(H/a);  unlevelled: tan α_tip = (x_c + a)/(H + y_c);  sliding: tan α = μ
F_relief = (p·A·r − τ_g)/L,  F_tip = (a·W_n + M_zW)/(a·f_n − m_f);  W_hyd = ΔE_p + W_cut + E_k + Q_valve;  lift-off u* = 4N/k