Engineering
Ponte dispiegabile
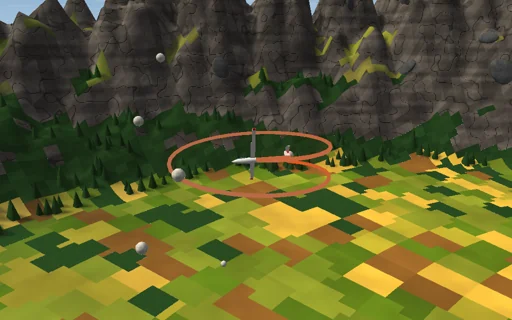
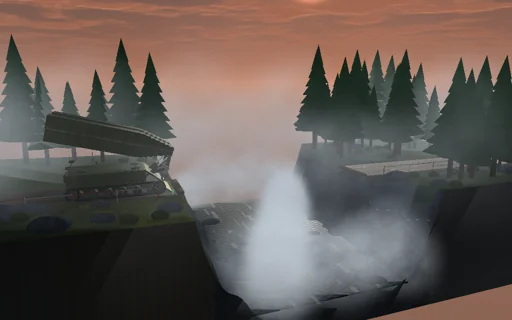
Alle prime luci un gettaponte verde oliva sta sul bordo di una gola fluviale nebbiosa con un ponte a forbice d’acciaio di 18 m ripiegato sullo scafo. Un unico azionamento idraulico lo solleva sul braccio di varo, lo raddrizza oltre la verticale e apre la forbice finché l’estremità lontana scivola orizzontale sopra l’acqua, x = −2a cos φ, e si posa sull’altra sponda; il lavoro idraulico è seguito fino all’ultimo joule nell’altezza del ponte, nel suo moto e nell’attrito. Alza la lama stabilizzatrice e il ponte da 9 t disteso vince il gettaponte attorno ai cingoli anteriori: si ribalterebbe a 152,7°, dove lo pone la formula chiusa; oltre 11,8 t la valvola limitatrice non riesce affatto a sollevare il ponte. Poi un autocarro da 24 t esce dalla nebbia e attraversa: la campata si abbassa di altri 45 mm, disegnati ingranditi, la sua tensione e la sua sicurezza allo snervamento seguono le linee d’influenza, e senza smorzamento la vibrazione che lascia dietro di sé segue la formula chiusa - a 36 km/h i due assi quasi si annullano.
Cosa succede
Un ponte a forbice di 18 m fatto di due metà rigide di 9 m e 4,5 t ciascuna, incernierate alla linea dell’impalcato; l’estremità vicina poggia su un braccio di varo di 1,6 m sul muso del gettaponte. Un azionamento ruota l’angolo di varo φ della prima metà da 0 (ripiegata sullo scafo) a π: il braccio ruota secondo uno smootherstep che si conclude a φ = π/2 + 0.25, la forbice si apre con un raccordo quadratico attorno alla verticale e poi come ψ = 2φ − π, per cui l’estremità lontana scivola orizzontale all’altezza dell’impalcato, x = −2a cos φ, e J = m a² (5/3 − cos 2φ). L’inerzia generalizzata J(φ) e il potenziale V(φ) sono esatti. L’azionamento idraulico è controllato in portata (anticipo della gravità e di dJ/dφ, un anello di velocità da 2·10^6 N·m·s, limitazione a 520 kN·m), attrito 10^5 N·m·s più 20 kN·m (smussato); il braccio ruota a 2,9°/s. Un passo a gradiente discreto di 2 ms rende il lavoro idraulico uguale al guadagno di energia potenziale, all’energia cinetica, al calore d’attrito e alla perdita all’appoggio, fino a 10^-9 J. Il gettaponte da 36 t ha il baricentro 2,4 m dietro la ruota anteriore, che sta 1,6 m dietro l’estremità del ponte; la lama sposta l’appoggio 1,3 m in avanti. Si ribalta quando il momento del ponte attorno all’appoggio, quello statico più la variazione del suo momento angolare, supera 36 t·g·d_v; nello scivolamento orizzontale cos φ_c = (e − M_v d_v/M)/a e il ponte più pesante è M_v d_v/(a + e). La campata posata: EI = 6·10^8 N·m², 500 kg/m, modulo di resistenza 6·10^-3 m³, snervamento 355 MPa, tre modi con smorzamento del 2 %, ciascuno integrato esattamente tra gli ingressi e le uscite degli assi; freccia e momento con il metodo dell’accelerazione modale. L’autocarro: 24 t, 32 % sull’asse anteriore, passo 4,2 m, velocità costante, poi 6 m/s² una volta uscito. f1 = 5.31 Hz, v_cr = ω1 L/π = 688 km/h.
Da provare
Guarda il varo: l’azionamento solleva il ponte ripiegato, la forbice si apre oltre la verticale e l’estremità lontana scivola orizzontale sull’altra sponda, mentre il bilancio chiude fino all’ultimo joule; alza la lama e il gettaponte si ribalterebbe all’angolo della formula chiusa; porta il ponte a 12 t e la valvola limitatrice non riesce a sollevarlo. Parti con il ponte posato e fai attraversare l’autocarro a diverse velocità e carichi; metti lo smorzamento a zero e confronta la vibrazione che lascia dietro di sé con la formula chiusa.
Il modello e i suoi limiti
Prima fase: le metà del ponte sono rigide durante il varo, il braccio è privo di massa e il leveraggio ideale; il gettaponte è un corpo rigido il cui ribaltamento viene rilevato e ferma il varo, senza essere simulato; il bloccaggio si considera chiuso appena l’estremità lontana si posa. La campata è una trave lineare con tre modi sotto due forze d’asse in moto - la massa e le sospensioni proprie dell’autocarro e la rugosità della strada non intervengono; niente fatica, instabilità o tensioni locali nelle lamiere. I numeri sono quelli di questo ponte idealizzato, non una tabella di classificazione.
Equazioni del modulo
Equazioni
ψ = 2φ − π,  x_T = −2a·cos φ,  J = m·a²·(5/3 − cos 2φ),  V = m·g·a·sin φ
J_m·(ω₁ − ω₀)/h = τ_h − τ_f − ΔV/Δφ − (ΔJ/Δφ)·(ω₀² + ω₁²)/4  ⇒  W_h = ΔV + ΔK + Q_f
M_v·g·d_v = M·g·(e − a·cos φ_c) + dH/dt,  cos φ_c = (e − M_v·d_v/M)/a,  M_max = M_v·d_v/(a + e)
δ = P·b·x·(L² − b² − x²)/(6EI·L),  ω_n = (nπ/L)²·√(EI/μ),  v_cr = ω₁L/π,  A = 4Ω·|cos(ω₁L/2v)|·|P_f + P_r·e^(−iω₁d/v)|/(μL·ω₁·|ω₁² − Ω²|)