Engineering
Розкладний міст
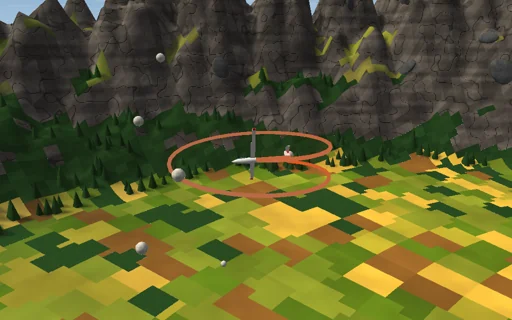
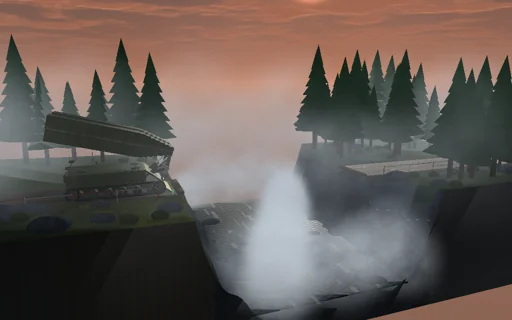
На світанку оливково-зелений мостоукладач стоїть на краю туманної річкової ущелини зі складеним на корпусі 18-метровим сталевим ножичним мостом. Один гідропривід піднімає міст на важелі укладання, проводить його через вертикаль і розкриває ножиці, доки дальній кінець не ковзне горизонтально над водою, x = −2a cos φ, і не ляже на дальній берег; гідравлічна робота простежується у висоту моста, його рух і тертя з точністю до джоуля. Підніміть відвал-стабілізатор — і витягнутий 9-тонний міст переважить мостоукладач відносно передніх гусениць: він перекинувся б при 152,7°, як і вказує замкнена формула; понад 11,8 т запобіжний клапан узагалі не дає підняти міст. Потім із туману виїжджає 24-тонна вантажівка й переїжджає міст: проліт прогинається ще на 45 мм, показаних зі збільшенням, його напруження й запас міцності за текучістю відповідають лініям впливу, а без демпфування коливання, що лишаються після неї, відповідають замкненій формулі — при 36 км/год дві осі майже гасять одна одну.
Що відбувається
Ножичний міст завдовжки 18 м із двох жорстких половин по 9 м і 4,5 т, шарнірно з’єднаних на рівні настилу; ближній кінець спирається на важіль укладання завдовжки 1,6 м на носі мостоукладача. Один привід повертає кут укладання φ першої половини від 0 (складена назад над корпусом) до π: важіль повертається за згладженою сходинковою функцією smootherstep, що завершується при φ = π/2 + 0.25, ножиці розкриваються за квадратичним спряженням біля вертикалі, а потім як ψ = 2φ − π, де дальній кінець ковзає горизонтально на висоті настилу, x = −2a cos φ, і J = m a² (5/3 − cos 2φ). Узагальнена інерція J(φ) і потенціал V(φ) точні. Гідропривід керується за витратою (пряме керування за вагою і за dJ/dφ, контур швидкості 2·10^6 Н·м·с, запобіжний клапан на 520 кН·м), тертя 10^5 Н·м·с плюс 20 кН·м (згладжене); важіль рухається зі швидкістю 2,9°/с. Крок дискретного градієнта 2 мс робить гідравлічну роботу рівною сумі приросту потенціальної енергії, кінетичної енергії, тепла тертя та втрат під час посадки з точністю 10^-9 Дж. У 36-тонного мостоукладача центр мас на 2,4 м позаду переднього опорного котка, який стоїть на 1,6 м позаду кінця моста; відвал переносить опору на 1,3 м уперед. Мостоукладач перекидається, коли момент моста відносно опори, статичний плюс швидкість зміни його моменту імпульсу, перевищує 36 т·g·d_v; при горизонтальному ковзанні cos φ_c = (e − M_v d_v/M)/a, а найважчий міст дорівнює M_v d_v/(a + e). Укладений проліт: EI = 6·10^8 Н·м², 500 кг/м, момент опору перерізу 6·10^-3 м³, границя текучості 355 МПа, три моди з демпфуванням 2 %, кожна інтегрується точно між в’їздами й з’їздами осей; прогин і момент — методом модальних прискорень. Вантажівка: 24 т, 32 % на передній осі, база 4,2 м, стала швидкість, потім 6 м/с² після з’їзду з моста. f1 = 5,31 Гц, v_cr = ω1 L/π = 688 км/год.
Що спробувати
Дивіться укладання: привід піднімає складений міст, ножиці розкриваються за вертикаль, і дальній кінець горизонтально ковзає на дальній берег, а баланс сходиться до джоуля; підніміть відвал — і мостоукладач перекинувся б під кутом за замкненою формулою; зробіть міст 12 т — і запобіжний клапан не дасть його підняти. Почніть з укладеного моста й проведіть ним вантажівку з різними швидкостями й навантаженнями; поставте демпфування на нуль і порівняйте коливання, що лишилися, із замкненою формулою.
Модель та її обмеження
Перший етап: половини моста під час укладання жорсткі, важіль невагомий, а механізм ідеальний; мостоукладач — тверде тіло, перекидання якого виявляється й зупиняє укладання, але не моделюється; замок вважається закритим, щойно дальній кінець ляже на берег. Проліт — лінійна балка з трьома модами під двома рухомими осьовими силами: власні маса й підвіска вантажівки та нерівність дороги участі не беруть; без утоми, втрати стійкості й місцевих напружень у листах. Числа стосуються цього ідеалізованого моста, а не класифікаційної таблиці.
Рівняння модуля
Рівняння
ψ = 2φ − π,  x_T = −2a·cos φ,  J = m·a²·(5/3 − cos 2φ),  V = m·g·a·sin φ
J_m·(ω₁ − ω₀)/h = τ_h − τ_f − ΔV/Δφ − (ΔJ/Δφ)·(ω₀² + ω₁²)/4  ⇒  W_h = ΔV + ΔK + Q_f
M_v·g·d_v = M·g·(e − a·cos φ_c) + dH/dt,  cos φ_c = (e − M_v·d_v/M)/a,  M_max = M_v·d_v/(a + e)
δ = P·b·x·(L² − b² − x²)/(6EI·L),  ω_n = (nπ/L)²·√(EI/μ),  v_cr = ω₁L/π,  A = 4Ω·|cos(ω₁L/2v)|·|P_f + P_r·e^(−iω₁d/v)|/(μL·ω₁·|ω₁² − Ω²|)