Engineering
Most rozkładany
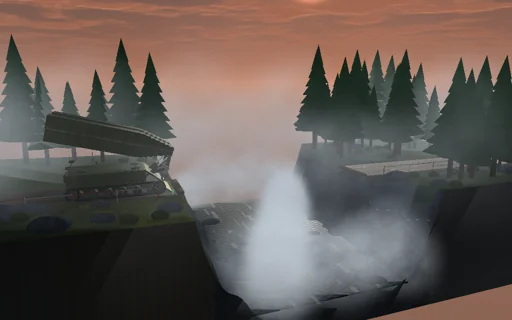
O świcie oliwkowozielony pojazd mostowy stoi na skraju zamglonego wąwozu rzecznego z 18-metrowym stalowym mostem nożycowym złożonym na kadłubie. Jeden napęd hydrauliczny unosi go na ramieniu układającym, przeprowadza przez pion i rozkłada nożyce, aż dalszy koniec sunie poziomo nad wodą, x = −2a cos φ, i ląduje na drugim brzegu; praca hydrauliki jest śledzona do wysokości mostu, jego ruchu i tarcia z dokładnością do dżula. Podnieś lemiesz stabilizujący, a wysunięty 9-tonowy most przeważy pojazd wokół przednich gąsienic: przewróciłby się przy 152,7°, tam gdzie wskazuje wzór zamknięty; powyżej 11,8 t zawór przelewowy w ogóle nie pozwala podnieść mostu. Potem z mgły wyjeżdża 24-tonowa ciężarówka i przejeżdża przez most: przęsło ugina się o kolejne 45 mm, narysowane w powiększeniu, jego naprężenie i zapas bezpieczeństwa względem plastyczności idą za liniami wpływu, a bez tłumienia drgania pozostawione za nią zgadzają się ze wzorem zamkniętym — przy 36 km/h dwie osie niemal się znoszą.
Co się dzieje
Most nożycowy 18 m z dwóch sztywnych połówek po 9 m i 4,5 t, połączonych przegubem na poziomie pomostu; bliższy koniec spoczywa na ramieniu układającym 1,6 m na dziobie pojazdu. Jeden napęd obraca kąt układania φ pierwszej połówki od 0 (złożona do tyłu nad kadłubem) do π: ramię obraca się według gładkiej funkcji schodkowej smootherstep, kończącej się przy φ = π/2 + 0.25, nożyce rozkładają się według kwadratowego przejścia wokół pionu, a potem jako ψ = 2φ − π, gdzie dalszy koniec sunie poziomo na wysokości pomostu, x = −2a cos φ, i J = m a² (5/3 − cos 2φ). Uogólniona bezwładność J(φ) i potencjał V(φ) są dokładne. Napęd hydrauliczny jest sterowany przepływem (sprzężenie w przód od ciężaru i od dJ/dφ, pętla prędkości 2·10^6 N·m·s, zawór przelewowy przy 520 kN·m), tarcie 10^5 N·m·s plus 20 kN·m (wygładzone); ramię porusza się z prędkością 2,9°/s. Krok gradientu dyskretnego 2 ms sprawia, że praca hydrauliki równa się przyrostowi energii potencjalnej, energii kinetycznej, ciepłu tarcia i stracie przy osadzeniu z dokładnością 10^-9 J. Pojazd 36 t ma środek masy 2,4 m za przednim kołem jezdnym, które stoi 1,6 m za końcem mostu; lemiesz przenosi podparcie 1,3 m do przodu. Pojazd przewraca się, gdy moment mostu względem podparcia, statyczny plus szybkość zmiany jego momentu pędu, przekracza 36 t·g·d_v; przy poziomym sunięciu cos φ_c = (e − M_v d_v/M)/a, a najcięższy most to M_v d_v/(a + e). Ułożone przęsło: EI = 6·10^8 N·m², 500 kg/m, wskaźnik wytrzymałości przekroju 6·10^-3 m³, granica plastyczności 355 MPa, trzy postacie drgań z tłumieniem 2 %, każda całkowana dokładnie między wjazdami i zjazdami osi; ugięcie i moment metodą przyspieszeń modalnych. Ciężarówka: 24 t, 32 % na przedniej osi, rozstaw osi 4,2 m, stała prędkość, potem 6 m/s² po zjechaniu z mostu. f1 = 5,31 Hz, v_cr = ω1 L/π = 688 km/h.
Co wypróbować
Patrz na układanie: napęd unosi złożony most, nożyce rozkładają się za pion, a dalszy koniec sunie poziomo na drugi brzeg, bilans domyka się co do dżula; podnieś lemiesz, a pojazd przewróciłby się pod kątem ze wzoru zamkniętego; ustaw most 12 t, a zawór przelewowy nie pozwoli go podnieść. Zacznij od ułożonego mostu i przeprowadź przez niego ciężarówkę z różnymi prędkościami i obciążeniami; ustaw tłumienie na zero i porównaj pozostawione drgania ze wzorem zamkniętym.
Model i jego ograniczenia
Pierwszy etap: połówki mostu są przy układaniu sztywne, ramię nieważkie, a mechanizm idealny; pojazd to bryła sztywna, której przewrócenie jest wykrywane i zatrzymuje układanie, ale nie jest symulowane; zamek uznaje się za zamknięty, gdy tylko dalszy koniec wyląduje. Przęsło to belka liniowa z trzema postaciami drgań pod dwiema ruchomymi siłami osi — własna masa i resory ciężarówki oraz nierówność jezdni nie biorą udziału; bez zmęczenia, wyboczenia i lokalnych naprężeń w blachach. Liczby dotyczą tego wyidealizowanego mostu, a nie tablicy klasyfikacyjnej.
Równania modułu
Równania
ψ = 2φ − π,  x_T = −2a·cos φ,  J = m·a²·(5/3 − cos 2φ),  V = m·g·a·sin φ
J_m·(ω₁ − ω₀)/h = τ_h − τ_f − ΔV/Δφ − (ΔJ/Δφ)·(ω₀² + ω₁²)/4  ⇒  W_h = ΔV + ΔK + Q_f
M_v·g·d_v = M·g·(e − a·cos φ_c) + dH/dt,  cos φ_c = (e − M_v·d_v/M)/a,  M_max = M_v·d_v/(a + e)
δ = P·b·x·(L² − b² − x²)/(6EI·L),  ω_n = (nπ/L)²·√(EI/μ),  v_cr = ω₁L/π,  A = 4Ω·|cos(ω₁L/2v)|·|P_f + P_r·e^(−iω₁d/v)|/(μL·ω₁·|ω₁² − Ω²|)