Engineering
Szybowiec w prądach termicznych
Szybuj białym 15-metrowym szybowcem nad szeroką alpejską doliną w silne letnie popołudnie: krąż w kominie termicznym pod jego cumulusem, wznoś się ku podstawie chmur, potem leć ślizgiem do następnej chmury i wznoś się znowu. Biegunowa prędkości a V³ + b/V daje prędkości minimalnego opadania i najlepszej doskonałości oraz najlepszą doskonałość 40; w gaussowskim kominie przechylenie, które daje najlepsze wznoszenie, ma wzór zamknięty przez funkcję W Lamberta — za płytkie, a okrąg leży poza rdzeniem, za strome, a opadanie w krążeniu zjada noszenie. Między kominami prędkość przelotowa MacCready’ego to styczna od oczekiwanego wznoszenia do biegunowej, a zmierzona prędkość przelotu podąża za V c/(c + w_s). Wyłącz centrowanie, a krąg poza środkiem wypadnie z noszenia; osłab komin, a szybowiec wyląduje w polu. Każdy dżul wysokości i prędkości jest śledzony od wznoszącego się powietrza do oporu.
Co się dzieje
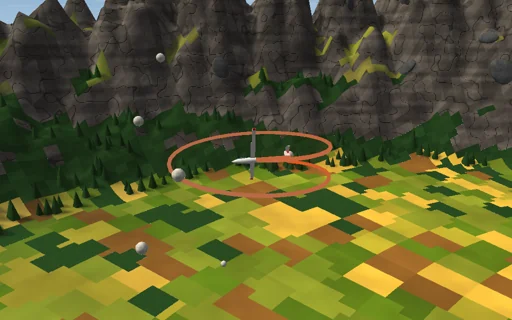
15-metrowy szybowiec o masie 400 kg (10,5 m², wydłużenie 21,4, współczynnik Oswalda 0,92, C_D0 = 0,0095, C_Lmax = 1,6) jest punktem materialnym w nieruchomym powietrzu o gęstości 1,1 kg/m³. Siła nośna ½ρV²S·C_L jest prostopadła do prędkości względem powietrza i obrócona wokół niej o przechylenie φ; opór ½ρV²S·(C_D0 + k·C_L²), k = 1/(π·e·AR). W stanie ustalonym to biegunowa w_s = a·V³ + b/V, a = ρS·C_D0/2W, b = 2kW/ρS: minimalne opadanie 0,65 m/s przy 81 km/h, najlepsza doskonałość 40,4 przy 107 km/h; w krążeniu promień wynosi V²/(g·tan φ), a opadanie a·V³ + b/(V·cos²φ), przy czym obok rozwiązywana jest dokładna spirala (sin γ = D/W, L·cos φ = W·cos γ). Trzy gaussowskie kominy w = W0·exp(−r²/R²), 3,5 m/s i 150 m, słabną jak 1 − ((z − z1)/300 m)² pod podstawą chmur na 2000 m. Najlepsze przechylenie ma wzór zamknięty przez funkcję Lamberta: u = −2·W(−√(b·q/(V·W0))/2), q = V^4/(gR)², tan φ = √(q/u) — 47,8° i +1,76 m/s przy 94 km/h; koncentryczne wznoszenie kończy się na z1 + 300 m·√(1 − s/w(r)) = 1932 m. Prędkość przelotowa MacCready’ego rozwiązuje 2a·V^4 − c·V − 2b = 0 metodą Ferrariego — 157 km/h przy 1,8 m/s — a prędkość przelotu to V·c/(c + w_s). Autopilot ustawia C_L na jedno g przy bieżącej prędkości plus regulator PI na błędzie względem prędkości odniesienia zmieniającej się w tempie 4 m/s², przechyla z prędkością do 34°/s, utrzymuje C_L zakrętu poziomego poniżej 97 % C_Lmax, centruje, spłaszczając przechylenie, gdy noszenie netto rośnie wzdłuż toru, i kieruje się do następnej chmury. Podkroki po 20 ms utrzymują C_L i przechylenie, biorą siłę w punkcie środkowym i przesuwają o średnią prędkość, więc m·g·z + m·v²/2 zmienia się dokładnie o pracę powietrza minus pracę oporu, z dokładnością do zaokrąglenia; wysokość wyjścia, wejście w komin, linia mety i lądowanie są lokalizowane wewnątrz kroku przez bisekcję.
Co wypróbować
Obserwuj zadanie przelotowe: wznoszenie przy optymalnym przechyleniu, lot ślizgowy z prędkością przelotową i prędkość odcinka wobec prognozy. Przełącz na „Komin” i ustawiaj przechylenie ręcznie od 25° do 60°; wyłącz centrowanie z przesunięciem; leć „Lot ślizgowy” z różnymi prędkościami przelotowymi i odczytuj doskonałość; dodaj balast i patrz, jak prędkości rosną z √m. Trzymaj wysokość wyjścia poniżej pułapu.
Model i jego ograniczenia
Punkt materialny bez dynamiki obrotowej: autopilot ustawia przechylenie przez ograniczenie prędkości przechylania, a C_L bezpośrednio; paraboliczna biegunowa bez wzrostu oporu przy dużym C_L; stała gęstość powietrza i brak wiatru, więc kominy nie dryfują (zostawione na późniejszy etap); kominy jako ustalone gaussowskie kolumny o stałej sile bez opadania wokół nich i bez turbulencji; idealny wariometr netto. Góry są dekoracją, której lot nigdy nie dosięga. Dolina narysowana w skali 1:300, szybowiec czterokrotnie większy. Model dydaktyczny, a nie symulator lotu.
Równania modułu
Równania
w_s(V) = a·V³ + b/V,  a = ρ·S·C_D0/(2W),  b = 2k·W/(ρ·S),  V_ms = (b/3a)^(1/4),  V_bg = (b/a)^(1/4),  (L/D)max = 1/(2√(C_D0·k))
c(φ) = W0·exp(−r²/R²) − a·V³ − b/(V·cos²φ),  r = V²/(g·tan φ),  tan φ* = √(q/u),  u = −2·W(−√(b·q/(V·W0))/2),  q = V^4/(g·R)²
m·dv/dt = L + D + m·g,  |L| = ½ρ·V_a²·S·C_L across v_a banked by φ,  |D| = ½ρ·V_a²·S·(C_D0 + k·C_L²),  v_a = v − w(x)·e_z
2a·V^4 − c·V − 2b = 0 (MacCready),  V_avg = V·c/(c + w_s(V)),  Δ(m·g·z + ½m·v²) = ∫F·w dt − ∫F·(v − w) dt