Engineering
Планер в восходящих потоках
Парите на белом 15-метровом планере над широкой альпийской долиной жарким летним днём: кружите в термике под её кучевым облаком, набирайте высоту к нижней кромке облаков, затем планируйте к следующему облаку и снова набирайте. Поляра скоростей a V³ + b/V даёт скорости минимального снижения и наилучшего планирования и аэродинамическое качество 40; в гауссовом термике крен, дающий наилучший набор, выражается замкнутой формулой через W-функцию Ламберта — слишком пологий, и круг проходит вне ядра, слишком крутой, и снижение на вираже съедает подъём. Между термиками скорость перелёта по Мак-Криди — касательная от ожидаемой скороподъёмности к поляре, а измеренная маршрутная скорость следует V c/(c + w_s). Выключите центрирование — и смещённый круг выйдет из подъёма вниз; ослабьте термик — и планер сядет в поле. Каждый джоуль высоты и скорости прослеживается от поднимающегося воздуха до сопротивления.
Что происходит
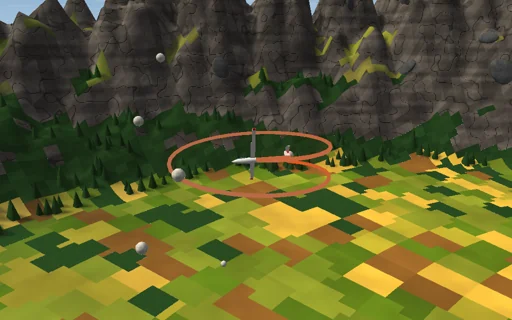
15-метровый планер массой 400 кг (10,5 м², удлинение 21,4, коэффициент Освальда 0,92, C_D0 = 0,0095, C_Lmax = 1,6) — материальная точка в неподвижном воздухе плотностью 1,1 кг/м³. Подъёмная сила ½ρV²S·C_L перпендикулярна воздушной скорости и повёрнута вокруг неё на угол крена φ; сопротивление ½ρV²S·(C_D0 + k·C_L²), k = 1/(π·e·AR). В установившемся режиме это поляра w_s = a·V³ + b/V, a = ρS·C_D0/2W, b = 2kW/ρS: минимальное снижение 0,65 м/с при 81 км/ч, наилучшее качество 40,4 при 107 км/ч; на вираже радиус равен V²/(g·tan φ), а снижение a·V³ + b/(V·cos²φ), причём рядом решается точная спираль (sin γ = D/W, L·cos φ = W·cos γ). Три гауссовых термика w = W0·exp(−r²/R²), 3,5 м/с и 150 м, ослабевают как 1 − ((z − z1)/300 m)² ниже нижней кромки облаков на 2000 м. Наилучший крен даётся замкнутой формулой через функцию Ламберта: u = −2·W(−√(b·q/(V·W0))/2), q = V^4/(gR)², tan φ = √(q/u) — 47,8° и +1,76 м/с при 94 км/ч; концентрический набор останавливается на z1 + 300 m·√(1 − s/w(r)) = 1932 m. Скорость перелёта по Мак-Криди решает 2a·V^4 − c·V − 2b = 0 методом Феррари — 157 км/ч при 1,8 м/с, — а маршрутная скорость равна V·c/(c + w_s). Автопилот задаёт C_L для перегрузки 1 g при текущей скорости плюс ПИ-регулятор по отклонению от опорной скорости, меняющейся со скоростью 4 м/с², кренит со скоростью до 34°/с, держит C_L горизонтального виража ниже 97 % от C_Lmax, центрирует, уменьшая крен по мере роста нетто-подъёма вдоль траектории, и правит к следующему облаку. Подшаги по 20 мс держат C_L и крен постоянными, берут силу в средней точке и перемещают на среднюю скорость, поэтому m·g·z + m·v²/2 меняется точно на работу воздуха минус работу сопротивления, с точностью до округления; высота выхода, вход в термик, финишная линия и посадка находятся внутри шага делением пополам.
Что попробовать
Следите за маршрутным полётом: набор при оптимальном крене, планирование на скорости перелёта и скорость на этапе в сравнении с прогнозом. Переключитесь на «Термик» и задавайте крен вручную от 25° до 60°; выключите центрирование при смещении; летайте в режиме «Планирование» на разных крейсерских скоростях и читайте качество; добавьте балласт и смотрите, как скорости растут как √m. Держите высоту выхода ниже потолка.
Модель и её ограничения
Материальная точка без вращательной динамики: автопилот задаёт крен через ограничение скорости крена и C_L напрямую; параболическая поляра без роста сопротивления при больших C_L; постоянная плотность воздуха и отсутствие ветра, поэтому термики не сносит (оставлено на следующий этап); термики — стационарные гауссовы столбы постоянной силы без нисходящих потоков вокруг и без турбулентности; идеальный нетто-вариометр. Горы — декорация, с которой полёт не встречается. Долина нарисована в масштабе 1:300, планер — вчетверо крупнее. Учебная модель, а не авиатренажёр.
Уравнения модуля
Уравнения
w_s(V) = a·V³ + b/V,  a = ρ·S·C_D0/(2W),  b = 2k·W/(ρ·S),  V_ms = (b/3a)^(1/4),  V_bg = (b/a)^(1/4),  (L/D)max = 1/(2√(C_D0·k))
c(φ) = W0·exp(−r²/R²) − a·V³ − b/(V·cos²φ),  r = V²/(g·tan φ),  tan φ* = √(q/u),  u = −2·W(−√(b·q/(V·W0))/2),  q = V^4/(g·R)²
m·dv/dt = L + D + m·g,  |L| = ½ρ·V_a²·S·C_L across v_a banked by φ,  |D| = ½ρ·V_a²·S·(C_D0 + k·C_L²),  v_a = v − w(x)·e_z
2a·V^4 − c·V − 2b = 0 (MacCready),  V_avg = V·c/(c + w_s(V)),  Δ(m·g·z + ½m·v²) = ∫F·w dt − ∫F·(v − w) dt