Engineering
Vol à voile en ascendance
Planez avec un planeur blanc de 15 m au-dessus d’une large vallée alpine par un fort après-midi d’été : spiralez dans une ascendance sous son cumulus, montez vers la base des nuages, puis glissez jusqu’au nuage suivant et remontez. La polaire des vitesses a V³ + b/V donne les vitesses de taux de chute minimal et de meilleure finesse et une finesse maximale de 40 ; dans une ascendance gaussienne, l’inclinaison qui monte le mieux est une formule fermée passant par le W de Lambert - trop faible et le cercle passe hors du cœur, trop forte et la chute en spirale mange l’ascendance. Entre les ascendances, la vitesse à afficher de MacCready est la tangente à la polaire menée depuis la montée attendue, et la vitesse de circuit mesurée suit V c/(c + w_s). Coupez le centrage et un cercle décentré sort de l’ascendance en descendant ; affaiblissez l’ascendance et le planeur se pose dans un champ. Chaque joule de hauteur et de vitesse est suivi depuis l’air ascendant jusque dans la traînée.
Ce qui se passe
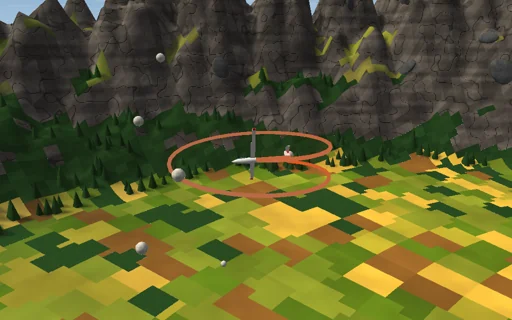
Un planeur de 15 m et 400 kg (10,5 m², allongement 21,4, facteur d’Oswald 0,92, C_D0 = 0.0095, C_Lmax = 1.6) est un point matériel dans un air calme de masse volumique 1,1 kg/m³. La portance ½ρV²S·C_L est perpendiculaire à la vitesse air, inclinée de φ autour d’elle ; la traînée ½ρV²S·(C_D0 + k·C_L²), k = 1/(π·e·AR). En régime établi, c’est la polaire w_s = a·V³ + b/V, a = ρS·C_D0/2W, b = 2kW/ρS : chute minimale 0,65 m/s à 81 km/h, meilleure finesse 40,4 à 107 km/h ; en spirale, le rayon vaut V²/(g·tan φ) et la chute a·V³ + b/(V·cos²φ), avec l’hélice exacte (sin γ = D/W, L·cos φ = W·cos γ) résolue à côté. Trois ascendances gaussiennes w = W0·exp(−r²/R²), 3,5 m/s et 150 m, s’atténuent selon 1 − ((z − z1)/300 m)² sous la base des nuages à 2000 m. La meilleure inclinaison est une formule fermée passant par la fonction de Lambert : u = −2·W(−√(b·q/(V·W0))/2), q = V^4/(gR)², tan φ = √(q/u) - 47,8° et +1,76 m/s à 94 km/h ; une montée concentrique s’arrête à z1 + 300 m·√(1 − s/w(r)) = 1932 m. La vitesse à afficher de MacCready résout 2a·V^4 − c·V − 2b = 0 par Ferrari - 157 km/h pour 1,8 m/s - et la vitesse de circuit vaut V·c/(c + w_s). Le pilote automatique règle C_L pour un g à la vitesse actuelle plus un PI sur l’écart à une vitesse de consigne qui varie à 4 m/s², roule jusqu’à 34°/s, garde le C_L du virage en palier sous 97 % de C_Lmax, centre en réduisant l’inclinaison quand l’ascendance nette croît le long de la trajectoire et se dirige vers le nuage suivant. Des sous-pas de 20 ms maintiennent C_L et l’inclinaison, prennent la force au point milieu et déplacent à la vitesse moyenne, si bien que m·g·z + m·v²/2 varie exactement, à l’arrondi près, du travail de l’air moins le travail de la traînée ; la hauteur de sortie, l’entrée dans l’ascendance, la ligne d’arrivée et un atterrissage sont localisés dans le pas par dichotomie.
À essayer
Regardez l’épreuve de distance : la montée à l’inclinaison optimale, le plané à la vitesse à afficher et la vitesse sur la branche face à la prédiction. Passez à Ascendance et réglez l’inclinaison à la main de 25° à 60° ; coupez le centrage avec un décalage ; volez en plané à différentes vitesses de croisière et lisez la finesse ; ajoutez du lest et regardez les vitesses croître comme √m. Gardez la hauteur de sortie sous le plafond.
Le modèle et ses limites
Un point matériel sans dynamique de rotation : le pilote automatique règle l’inclinaison à travers une limite de vitesse de roulis et C_L directement ; une polaire parabolique sans la hausse de traînée à fort C_L ; masse volumique de l’air constante et pas de vent, donc les ascendances ne dérivent pas (laissé pour une étape ultérieure) ; ascendances en colonnes gaussiennes stationnaires de force fixe, sans descendances autour ni turbulence ; un variomètre net idéal. Les montagnes sont un décor que le vol n’atteint jamais. La vallée est dessinée au 1:300, le planeur quatre fois plus grand. Un modèle pédagogique, non un simulateur d’entraînement.
Équations du module
Équations
w_s(V) = a·V³ + b/V,  a = ρ·S·C_D0/(2W),  b = 2k·W/(ρ·S),  V_ms = (b/3a)^(1/4),  V_bg = (b/a)^(1/4),  (L/D)max = 1/(2√(C_D0·k))
c(φ) = W0·exp(−r²/R²) − a·V³ − b/(V·cos²φ),  r = V²/(g·tan φ),  tan φ* = √(q/u),  u = −2·W(−√(b·q/(V·W0))/2),  q = V^4/(g·R)²
m·dv/dt = L + D + m·g,  |L| = ½ρ·V_a²·S·C_L across v_a banked by φ,  |D| = ½ρ·V_a²·S·(C_D0 + k·C_L²),  v_a = v − w(x)·e_z
2a·V^4 − c·V − 2b = 0 (MacCready),  V_avg = V·c/(c + w_s(V)),  Δ(m·g·z + ½m·v²) = ∫F·w dt − ∫F·(v − w) dt