Engineering
Planeador en corrientes térmicas
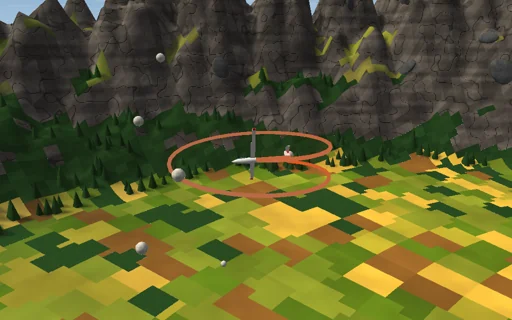
Planea con un velero blanco de 15 m sobre un amplio valle alpino en una tarde de verano intensa: gira en una térmica bajo su cúmulo, sube hacia la base de la nube y luego planea hasta la nube siguiente y vuelve a subir. La polar de velocidades a V³ + b/V da las velocidades de mínima tasa de caída y de mejor planeo, y un planeo máximo de 40; en una térmica gaussiana la inclinación que mejor sube tiene una forma cerrada a través de la función W de Lambert: demasiado suave y el círculo queda fuera del núcleo, demasiado pronunciada y la caída en viraje se come la ascendencia. Entre térmicas la velocidad de vuelo de MacCready es la tangente a la polar trazada desde el ascenso esperado, y la velocidad de travesía medida sigue V c/(c + w_s). Desactiva el centrado y un círculo descentrado cae fuera de la ascendencia; debilita la térmica y el velero aterriza en un campo. Cada julio de altura y de velocidad se sigue desde el aire ascendente hasta la resistencia.
Qué ocurre
Un velero de 15 m y 400 kg (10,5 m², alargamiento 21,4, factor de Oswald 0,92, C_D0 = 0.0095, C_Lmax = 1.6) es una masa puntual en aire en calma de densidad 1,1 kg/m³. La sustentación ½ρV²S·C_L es perpendicular a la velocidad aerodinámica, inclinada φ en torno a ella; la resistencia ½ρV²S·(C_D0 + k·C_L²), k = 1/(π·e·AR). En régimen estacionario eso es la polar w_s = a·V³ + b/V, a = ρS·C_D0/2W, b = 2kW/ρS: mínima tasa de caída 0,65 m/s a 81 km/h, mejor planeo 40,4 a 107 km/h; en viraje el radio es V²/(g·tan φ) y la caída a·V³ + b/(V·cos²φ), con la hélice exacta (sin γ = D/W, L·cos φ = W·cos γ) resuelta al lado. Tres térmicas gaussianas w = W0·exp(−r²/R²), de 3,5 m/s y 150 m, se debilitan como 1 − ((z − z1)/300 m)² por debajo de la base de las nubes a 2000 m. La mejor inclinación tiene forma cerrada a través de la función de Lambert: u = −2·W(−√(b·q/(V·W0))/2), q = V^4/(gR)², tan φ = √(q/u), 47,8° y +1,76 m/s a 94 km/h; un ascenso concéntrico se detiene en z1 + 300 m·√(1 − s/w(r)) = 1932 m. La velocidad de vuelo de MacCready resuelve 2a·V^4 − c·V − 2b = 0 por Ferrari, 157 km/h con 1,8 m/s, y la velocidad de travesía es V·c/(c + w_s). El piloto automático fija C_L para un g a la velocidad actual más un PI sobre el error respecto a una velocidad de referencia que varía a 4 m/s², alabea hasta 34°/s, mantiene el C_L del viraje nivelado por debajo del 97 % de C_Lmax, centra aplanando la inclinación a medida que la ascendencia neta crece a lo largo de la trayectoria y pone rumbo a la nube siguiente. Subpasos de 20 ms mantienen C_L y la inclinación, toman la fuerza en el punto medio y avanzan con la velocidad media, de modo que m·g·z + m·v²/2 cambia exactamente en el trabajo del aire menos el trabajo de la resistencia, hasta el redondeo; la altura de salida, la entrada en la térmica, la línea de llegada y un aterrizaje se localizan dentro del paso por bisección.
Qué probar
Observa la prueba de travesía: el ascenso con la inclinación óptima, el planeo a la velocidad de vuelo y la velocidad del tramo frente a la predicción. Cambia a Térmica y fija la inclinación a mano de 25° a 60°; desactiva el centrado con un desplazamiento; vuela en Planeo a distintas velocidades de crucero y lee la fineza; añade lastre y observa cómo las velocidades crecen con √m. Mantén la altura de salida por debajo del techo.
El modelo y sus límites
Una masa puntual sin dinámica de rotación: el piloto automático fija la inclinación mediante un límite de velocidad de alabeo y C_L directamente; una polar parabólica sin el aumento de resistencia a C_L alto; densidad del aire constante y sin viento, de modo que las térmicas no derivan (queda para una etapa posterior); térmicas como columnas gaussianas estacionarias de intensidad fija sin descendencias alrededor ni turbulencia; un variómetro neto ideal. Las montañas son decorado que el vuelo nunca encuentra. El valle se dibuja a 1:300, el velero cuatro veces más grande. Un modelo didáctico, no un simulador de vuelo.
Ecuaciones del módulo
Ecuaciones
w_s(V) = a·V³ + b/V,  a = ρ·S·C_D0/(2W),  b = 2k·W/(ρ·S),  V_ms = (b/3a)^(1/4),  V_bg = (b/a)^(1/4),  (L/D)max = 1/(2√(C_D0·k))
c(φ) = W0·exp(−r²/R²) − a·V³ − b/(V·cos²φ),  r = V²/(g·tan φ),  tan φ* = √(q/u),  u = −2·W(−√(b·q/(V·W0))/2),  q = V^4/(g·R)²
m·dv/dt = L + D + m·g,  |L| = ½ρ·V_a²·S·C_L across v_a banked by φ,  |D| = ½ρ·V_a²·S·(C_D0 + k·C_L²),  v_a = v − w(x)·e_z
2a·V^4 − c·V − 2b = 0 (MacCready),  V_avg = V·c/(c + w_s(V)),  Δ(m·g·z + ½m·v²) = ∫F·w dt − ∫F·(v − w) dt