Engineering
Segelflug in der Thermik
Segeln Sie an einem kräftigen Sommernachmittag mit einem weißen 15-m-Segelflugzeug über einem breiten Alpental: kreisen Sie in einem Aufwind unter seiner Cumuluswolke, steigen Sie zur Wolkenbasis, gleiten Sie dann zur nächsten Wolke und steigen Sie erneut. Die Geschwindigkeitspolare a V³ + b/V liefert die Geschwindigkeiten des geringsten Sinkens und des besten Gleitens und eine beste Gleitzahl von 40; in einem Gaußschen Aufwind ist die Querneigung, die am besten steigt, eine Formel über Lamberts W - zu flach, und der Kreis liegt außerhalb des Kerns, zu steil, und das Kreissinken frisst den Aufwind auf. Zwischen den Aufwinden ist MacCreadys Sollfahrt die Tangente vom erwarteten Steigen an die Polare, und die gemessene Reisegeschwindigkeit folgt V c/(c + w_s). Schalten Sie das Zentrieren ab, und ein außermittiger Kreis sinkt aus dem Aufwind heraus; schwächen Sie den Aufwind, und das Segelflugzeug landet auf einem Acker. Jedes Joule von Höhe und Geschwindigkeit wird von der steigenden Luft bis in den Widerstand verfolgt.
Was passiert
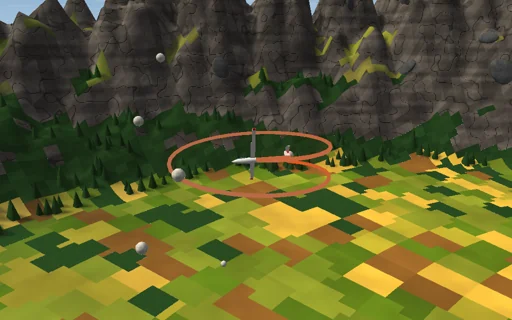
Ein 15-m-Segelflugzeug von 400 kg (10,5 m², Streckung 21,4, Oswald-Faktor 0,92, C_D0 = 0.0095, C_Lmax = 1.6) ist ein Massenpunkt in ruhender Luft der Dichte 1,1 kg/m³. Der Auftrieb ½ρV²S·C_L steht senkrecht zur Fluggeschwindigkeit, um sie um φ geneigt; der Widerstand ½ρV²S·(C_D0 + k·C_L²), k = 1/(π·e·AR). Stationär ist das die Polare w_s = a·V³ + b/V, a = ρS·C_D0/2W, b = 2kW/ρS: geringstes Sinken 0,65 m/s bei 81 km/h, beste Gleitzahl 40,4 bei 107 km/h; im Kreis ist der Radius V²/(g·tan φ) und das Sinken a·V³ + b/(V·cos²φ), daneben die exakte Schraubenlinie (sin γ = D/W, L·cos φ = W·cos γ) gelöst. Drei Gaußsche Aufwinde w = W0·exp(−r²/R²), 3,5 m/s und 150 m, klingen unter der Wolkenbasis in 2000 m als 1 − ((z − z1)/300 m)² ab. Die beste Querneigung ist eine Formel über die Lambert-Funktion: u = −2·W(−√(b·q/(V·W0))/2), q = V^4/(gR)², tan φ = √(q/u) - 47,8° und +1,76 m/s bei 94 km/h; ein konzentrisches Steigen endet bei z1 + 300 m·√(1 − s/w(r)) = 1932 m. MacCreadys Sollfahrt löst 2a·V^4 − c·V − 2b = 0 nach Ferrari - 157 km/h bei 1,8 m/s -, und die Reisegeschwindigkeit ist V·c/(c + w_s). Der Autopilot setzt C_L für ein g bei der momentanen Geschwindigkeit plus einen PI-Regler auf den Fehler gegenüber einer Sollgeschwindigkeit, die mit 4 m/s² nachgeführt wird, rollt mit bis zu 34°/s, hält das C_L des Horizontalkreises unter 97 % von C_Lmax, zentriert, indem er die Querneigung abflacht, wenn das Netto-Steigen längs der Bahn wächst, und steuert die nächste Wolke an. Teilschritte von 20 ms halten C_L und die Querneigung fest, nehmen die Kraft im Mittelpunkt und bewegen mit der mittleren Geschwindigkeit, so dass sich m·g·z + m·v²/2 bis auf Rundung genau um die Arbeit der Luft minus die Arbeit des Widerstands ändert; Abflughöhe, Einflug in den Aufwind, Ziellinie und Landung werden innerhalb des Schritts durch Bisektion lokalisiert.
Zum Ausprobieren
Sehen Sie die Streckenaufgabe: das Steigen bei der optimalen Querneigung, das Gleiten mit der Sollfahrt und die Schenkelgeschwindigkeit gegen die Vorhersage. Schalten Sie auf Aufwind und stellen Sie die Querneigung von Hand von 25° bis 60° ein; schalten Sie das Zentrieren mit einem Versatz ab; fliegen Sie Gleitflug mit verschiedenen Reisegeschwindigkeiten und lesen Sie die Gleitzahl ab; nehmen Sie Ballast mit und sehen Sie die Geschwindigkeiten mit √m wachsen. Halten Sie die Abflughöhe unter der Steiggrenze.
Das Modell und seine Grenzen
Ein Massenpunkt ohne Rotationsdynamik: der Autopilot setzt die Querneigung über eine Begrenzung der Rollrate und C_L direkt; eine parabolische Polare ohne den Widerstandsanstieg bei hohem C_L; konstante Luftdichte und kein Wind, so dass die Aufwinde nicht driften (einer späteren Stufe vorbehalten); Aufwinde als stationäre Gaußsche Säulen fester Stärke ohne Abwind um sie herum oder Turbulenz; ein ideales Netto-Variometer. Die Berge sind Kulisse, die der Flug nie erreicht. Das Tal ist im Maßstab 1:300 gezeichnet, das Segelflugzeug viermal größer. Ein Lehrmodell, kein Flugtrainer.
Gleichungen des Moduls
Gleichungen
w_s(V) = a·V³ + b/V,  a = ρ·S·C_D0/(2W),  b = 2k·W/(ρ·S),  V_ms = (b/3a)^(1/4),  V_bg = (b/a)^(1/4),  (L/D)max = 1/(2√(C_D0·k))
c(φ) = W0·exp(−r²/R²) − a·V³ − b/(V·cos²φ),  r = V²/(g·tan φ),  tan φ* = √(q/u),  u = −2·W(−√(b·q/(V·W0))/2),  q = V^4/(g·R)²
m·dv/dt = L + D + m·g,  |L| = ½ρ·V_a²·S·C_L across v_a banked by φ,  |D| = ½ρ·V_a²·S·(C_D0 + k·C_L²),  v_a = v − w(x)·e_z
2a·V^4 − c·V − 2b = 0 (MacCready),  V_avg = V·c/(c + w_s(V)),  Δ(m·g·z + ½m·v²) = ∫F·w dt − ∫F·(v − w) dt