Engineering
Планер у висхідних потоках
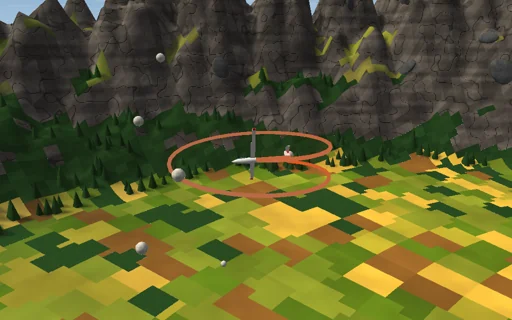
Ширяйте на білому 15-метровому планері над широкою альпійською долиною сильного літнього дня: кружляйте в терміку під його купчастою хмарою, набирайте висоту до основи хмар, потім плануйте до наступної хмари й набирайте знову. Поляра швидкостей a V³ + b/V дає швидкості найменшого зниження й найкращого планування та найкращу аеродинамічну якість 40; у гауссовому терміку крен, що дає найкращий набір, має замкнену формулу через W-функцію Ламберта — надто пологий, і коло лежить поза ядром, надто крутий, і зниження на віражі з’їдає підйом. Між терміками швидкість перельоту Маккріді — це дотична від очікуваного набору до поляри, а виміряна швидкість маршруту йде за V c/(c + w_s). Вимкніть центрування — і нецентроване коло знизиться з потоку; послабте термік — і планер сяде в полі. Кожен джоуль висоти й швидкості простежується від висхідного повітря до опору.
Що відбувається
15-метровий планер масою 400 кг (10,5 м², подовження 21,4, коефіцієнт Освальда 0,92, C_D0 = 0,0095, C_Lmax = 1,6) — матеріальна точка в нерухомому повітрі густиною 1,1 кг/м³. Підіймальна сила ½ρV²S·C_L перпендикулярна до повітряної швидкості й повернута навколо неї на кут крену φ; опір ½ρV²S·(C_D0 + k·C_L²), k = 1/(π·e·AR). В усталеному режимі це поляра w_s = a·V³ + b/V, a = ρS·C_D0/2W, b = 2kW/ρS: найменше зниження 0,65 м/с при 81 км/год, найкраща якість 40,4 при 107 км/год; на віражі радіус дорівнює V²/(g·tan φ), а зниження a·V³ + b/(V·cos²φ), причому поруч розв’язується точна спіраль (sin γ = D/W, L·cos φ = W·cos γ). Три гауссові терміки w = W0·exp(−r²/R²), 3,5 м/с і 150 м, слабшають як 1 − ((z − z1)/300 м)² під основою хмар на 2000 м. Найкращий крен має замкнену формулу через функцію Ламберта: u = −2·W(−√(b·q/(V·W0))/2), q = V^4/(gR)², tan φ = √(q/u) — 47,8° і +1,76 м/с при 94 км/год; концентричний набір зупиняється на z1 + 300 м·√(1 − s/w(r)) = 1932 м. Швидкість перельоту Маккріді розв’язує 2a·V^4 − c·V − 2b = 0 методом Феррарі — 157 км/год при 1,8 м/с, — а швидкість маршруту дорівнює V·c/(c + w_s). Автопілот задає C_L для одного g при поточній швидкості плюс ПІ-регулятор за похибкою від опорної швидкості, що змінюється з темпом 4 м/с², кренить зі швидкістю до 34°/с, тримає C_L горизонтального віражу нижче 97 % від C_Lmax, центрує, зменшуючи крен, коли нетто-підйом зростає вздовж траєкторії, і прямує до наступної хмари. Підкроки по 20 мс тримають C_L і крен, беруть силу в середній точці й зміщують на середню швидкість, тому m·g·z + m·v²/2 змінюється рівно на роботу повітря мінус роботу опору з точністю до округлення; висота виходу, вхід у термік, фінішна лінія й посадка знаходяться всередині кроку бісекцією.
Що спробувати
Дивіться маршрутне завдання: набір при оптимальному крені, планування зі швидкістю перельоту й швидкість етапу порівняно з прогнозом. Перейдіть до «Термік» і задавайте крен вручну від 25° до 60°; вимкніть центрування зі зміщенням; летіть «Планування» з різними крейсерськими швидкостями й читайте аеродинамічну якість; додайте баласт і дивіться, як швидкості зростають із √m. Тримайте висоту виходу нижче стелі.
Модель та її обмеження
Матеріальна точка без обертальної динаміки: автопілот задає крен через обмеження кутової швидкості крену, а C_L — безпосередньо; параболічна поляра без зростання опору при великих C_L; стала густина повітря й відсутність вітру, тож терміки не дрейфують (залишено для наступного етапу); терміки — усталені гауссові стовпи сталої сили без низхідних потоків навколо й без турбулентності; ідеальний нетто-варіометр. Гори — декорація, якої політ ніколи не досягає. Долина намальована в масштабі 1:300, планер — учетверо більшим. Навчальна модель, а не льотний тренажер.
Рівняння модуля
Рівняння
w_s(V) = a·V³ + b/V,  a = ρ·S·C_D0/(2W),  b = 2k·W/(ρ·S),  V_ms = (b/3a)^(1/4),  V_bg = (b/a)^(1/4),  (L/D)max = 1/(2√(C_D0·k))
c(φ) = W0·exp(−r²/R²) − a·V³ − b/(V·cos²φ),  r = V²/(g·tan φ),  tan φ* = √(q/u),  u = −2·W(−√(b·q/(V·W0))/2),  q = V^4/(g·R)²
m·dv/dt = L + D + m·g,  |L| = ½ρ·V_a²·S·C_L across v_a banked by φ,  |D| = ½ρ·V_a²·S·(C_D0 + k·C_L²),  v_a = v − w(x)·e_z
2a·V^4 − c·V − 2b = 0 (MacCready),  V_avg = V·c/(c + w_s(V)),  Δ(m·g·z + ½m·v²) = ∫F·w dt − ∫F·(v − w) dt