Engineering
Despegue de un hidroavión
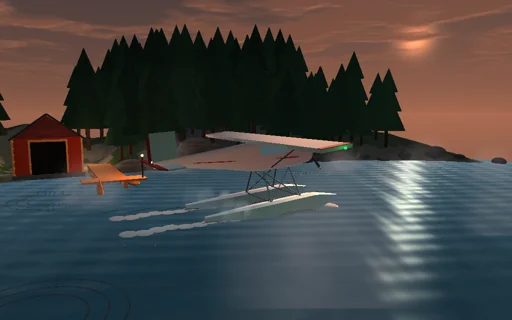
Abre el gas de un hidroavión de flotadores de 1450 kg sobre un lago como un espejo al amanecer y obsérvalo salir del agua. Al principio los dos flotadores llevan todo el peso por la ley de Arquímedes y avanzan con la proa levantada; a medida que crece la velocidad, los fondos de planeo situados delante de los redanes los levantan según la ley de Savitsky, la resistencia del agua sube hasta su joroba, unos 2,8 kN a 11 m/s, una quinta parte del peso, y cae cuando el ala, cuya sustentación crece con el cuadrado de la velocidad, descarga los flotadores. El piloto mantiene el asiento de planeo con el timón de profundidad en la estela de la hélice y rota cerca de la velocidad de despegue de la fórmula cerrada: los flotadores dejan el agua tras unos 420 m y el avión supera los 15 m tras unos 740 m. Prueba un asiento plano o uno empinado, uno moja los flotadores y corre el doble, el otro se queda atascado detrás de la joroba; añade peso, sube los flaps, despega contra el viento o con marejadilla, o interrumpe la carrera.
Qué ocurre
Un hidroavión de flotadores de 1450 kg (ala de 16,2 m², alargamiento 7,4, C_L = 0.3 + 4.9α + 0.022·flap°, redondeado hacia C_Lmax = 1.55 + 0.02·flap°, C_D = 0.045 + 0.0006·flap° + C_L²/(πeA), e = 0.75) en el plano vertical: x, arfada y cabeceo, I = 2800 kg·m². Dos flotadores de 0,76 m de manga y 18° de astilla muerta: proa levantada, 2,3 m de fondo de planeo delante del redán, redán de 0,1 m, 3,1 m de popa levantada 9°. La flotabilidad es ρg por el prisma sumergido bajo la superficie (con olas), integrado exactamente sobre 12 paneles por segmento, vertical por su centroide. El fondo de planeo añade la sustentación dinámica de Savitsky ½ρV²b²·C_Lβ, C_L0 = 0.012·λ^0.5·τ^1.1, C_Lβ = C_L0 − 0.0065β·C_L0^0.6, normal al fondo en su centro de presión, con la quilla mojada D/sin τ; en cuanto el redán se ventila (fracción u|u|/(u² + gb)) la presión hidrostática sobre el fondo inclinado frena con B·tan τ; fricción ITTC-1957 sobre la superficie mojada geométrica; la radiación de olas amortigua la arfada y el cabeceo (0.6·ρ·√(gb) por m² de flotación). Empuje T = 5 kN·throttle·(1 − V/85 m/s); la cola (3,4 m², brazo de 4,9 m) en la estela V² + 0.6·2T/(ρA) mantiene el asiento del piloto con un lazo PI, incluida su carga hacia abajo; rotación a 0,92 de la velocidad aerodinámica de despegue de la fórmula cerrada ½ρV²S·C_L + T·sin θ = W (29,5 m/s a 8°, flaps 20); despegue cuando el punto más bajo del flotador deja el agua, la distancia hasta 15 m. Fórmulas cerradas al lado: la carrera cuasiestática compensada ∫v dv/a(v), la velocidad de atasco en la que a(v) = 0, la integral de frenado de la interrupción. Las fuerzas se mantienen en subpasos de 1 ms, velocidades de Euler, posiciones por trapecios, de modo que el balance cierra hasta el redondeo: hélice = agua + ala + cola + cinética + potencial.
Qué probar
Observa cómo los flotadores avanzan hundidos, suben al redán y dejan el agua, y compara la carrera en el agua con la integral cuasiestática y la velocidad de despegue con la fórmula cerrada; aplana o empina el asiento de planeo; añade peso, sube los flaps, añade viento de cara o marejadilla; pulsa Interrumpir antes del despegue.
El modelo y sus límites
Un hidroavión rígido en el plano vertical (x, arfada, cabeceo) con los dos flotadores iguales; flotadores de caja con un volumen sumergido exacto, la sustentación dinámica empírica y el centro de presión de Savitsky solo para el fondo de planeo, una fracción de ventilación y fricción ITTC en lugar de un flujo calculado: sin resistencia de rociones, sin succión, sin criterio de marsopeo, sin cavitación; la popa lleva flotabilidad pero no sustentación dinámica. Sustentación lineal del ala redondeada hacia la pérdida, sin efecto suelo, una curva de empuje lineal, un lazo PI de asiento con un timón de profundidad finito; marejadilla sinusoidal regular, agua dulce en calma. Las cifras de despegue reales están certificadas; estas son las del modelo.
Ecuaciones del módulo
Ecuaciones
B = ρ·g·∫max(0, η − z_keel)·b·dx,  N = ½·ρ·V²·b²·C_Lβ,  C_L0 = 0.012·λ^0.5·τ^1.1,  C_Lβ = C_L0 − 0.0065·β·C_L0^0.6
R = N·sin τ + B·tan τ·u|u|/(u² + g·b) + ½·ρ·u²·C_f·S_wet,  C_f = 0.075/(log Re − 2)²
½·ρ·V²·S·C_L(θ + i_w) + T(V)·sin θ = W,  T = T0·(1 − V/V_p),  s = ∫ v·dv / a(v)
W_prop = W_water + W_wing + W_tail + ΔE_k + ΔE_p


