Engineering
Start wodnosamolotu
Otwórz przepustnicę wodnosamolotu na pływakach o masie 1450 kg na gładkim jak lustro jeziorze o świcie i patrz, jak wydostaje się z wody. Na początku dwa pływaki niosą cały ciężar zgodnie z prawem Archimedesa i orzą wodę z uniesionymi dziobami; gdy prędkość rośnie, dna ślizgowe przed redanami unoszą je zgodnie z prawem Sawickiego, opór wody rośnie do swojego garbu — około 2,8 kN przy 11 m/s, jedna piąta ciężaru — i spada, gdy skrzydło, którego siła nośna rośnie z kwadratem prędkości, odciąża pływaki. Pilot utrzymuje kąt ślizgu sterem wysokości w strumieniu śmigła i podrywa maszynę blisko prędkości oderwania ze wzoru zamkniętego: pływaki opuszczają wodę po około 420 m, a samolot osiąga 15 m po około 740 m. Spróbuj płaskiego lub stromego kąta — przy jednym pływaki są mokre, a rozbieg dwa razy dłuższy, przy drugim samolot utyka za garbem — dodaj ciężaru, schowaj klapy, startuj pod wiatr lub na fali albo przerwij rozbieg.
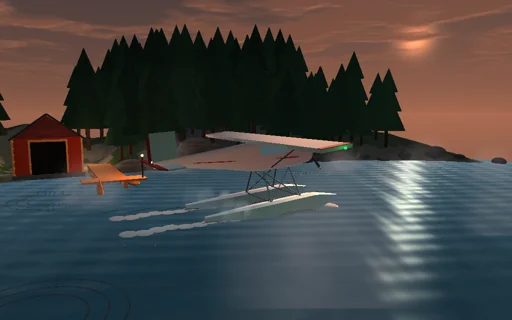
Co się dzieje
Wodnosamolot o masie 1450 kg (skrzydło 16,2 m², wydłużenie 7,4, C_L = 0.3 + 4.9α + 0.022·flap°, płynnie ograniczone do C_Lmax = 1.55 + 0.02·flap°, C_D = 0.045 + 0.0006·flap° + C_L²/(πeA), e = 0,75) w płaszczyźnie pionowej: x, nurzanie i pochylenie, I = 2800 kg·m². Dwa pływaki o szerokości 0,76 m i kącie martwego wzniosu 18°: uniesiony dziób, dno ślizgowe 2,3 m przed redanem, redan 0,1 m, część rufowa 3,1 m uniesiona o 9°. Wypór to ρg razy zanurzony graniastosłup pod (pofalowaną) powierzchnią, scałkowany dokładnie na 12 panelach na segment, pionowy przez jego środek. Dno ślizgowe dodaje dynamiczną siłę nośną Sawickiego ½ρV²b²·C_Lβ, C_L0 = 0.012·λ^0.5·τ^1.1, C_Lβ = C_L0 − 0.0065β·C_L0^0.6, prostopadle do dna w jego środku parcia, ze zwilżoną stępką D/sin τ; gdy redan zostaje zapowietrzony (udział u|u|/(u² + gb)), ciśnienie hydrostatyczne na pochylonym dnie daje opór B·tan τ; tarcie ITTC-1957 na geometrycznej powierzchni zwilżonej; promieniowanie fal tłumi nurzanie i pochylenie (0,6·ρ·√(gb) na m² wodnicy). Ciąg T = 5 kN·gaz·(1 − V/85 m/s); usterzenie (3,4 m², ramię 4,9 m) w strumieniu V² + 0.6·2T/(ρA) utrzymuje kąt pilota pętlą PI, wliczając jego siłę w dół; poderwanie przy 0,92 prędkości oderwania ze wzoru zamkniętego ½ρV²S·C_L + T·sin θ = W (29,5 m/s przy 8°, klapy 20); oderwanie, gdy najniższy punkt pływaka opuszcza wodę, odległość do 15 m. Obok wzory zamknięte: quasi-statyczny rozbieg przy stałym kącie ∫v dv/a(v), prędkość utknięcia, gdzie a(v) = 0, całka hamowania przy przerwanym rozbiegu. Siły są stałe na podkrokach 1 ms, prędkości według Eulera, położenia według trapezów, więc bilans domyka się z dokładnością do zaokrąglenia: śmigło = woda + skrzydło + usterzenie + kinetyczna + potencjalna.
Co wypróbować
Patrz, jak pływaki orzą wodę, wchodzą na redan i opuszczają wodę, i porównaj rozbieg po wodzie z całką quasi-statyczną, a prędkość oderwania ze wzorem zamkniętym; spłaszcz lub zwiększ kąt ślizgu; dodaj ciężaru, schowaj klapy, dodaj wiatr czołowy lub falę; naciśnij „Przerwij” przed oderwaniem.
Model i jego ograniczenia
Sztywny wodnosamolot w płaszczyźnie pionowej (x, nurzanie, pochylenie) z jednakowymi pływakami; pływaki skrzynkowe z dokładną objętością zanurzoną, empiryczna dynamiczna siła nośna i środek parcia Sawickiego tylko dla dna ślizgowego, udział zapowietrzenia i tarcie ITTC zamiast obliczonego przepływu — bez oporu rozprysków, bez zasysania, bez kryterium delfinowania, bez kawitacji; część rufowa daje wypór, ale nie dynamiczną siłę nośną. Liniowa siła nośna skrzydła płynnie ograniczona przeciągnięciem, bez wpływu ziemi, liniowa krzywa ciągu, pętla PI trymu ze skończonym sterem wysokości; regularna sinusoidalna fala, nieruchoma słodka woda. Prawdziwe osiągi startowe są certyfikowane, te należą do modelu.
Równania modułu
Równania
B = ρ·g·∫max(0, η − z_keel)·b·dx,  N = ½·ρ·V²·b²·C_Lβ,  C_L0 = 0.012·λ^0.5·τ^1.1,  C_Lβ = C_L0 − 0.0065·β·C_L0^0.6
R = N·sin τ + B·tan τ·u|u|/(u² + g·b) + ½·ρ·u²·C_f·S_wet,  C_f = 0.075/(log Re − 2)²
½·ρ·V²·S·C_L(θ + i_w) + T(V)·sin θ = W,  T = T0·(1 − V/V_p),  s = ∫ v·dv / a(v)
W_prop = W_water + W_wing + W_tail + ΔE_k + ΔE_p


