Engineering
Pont déployable
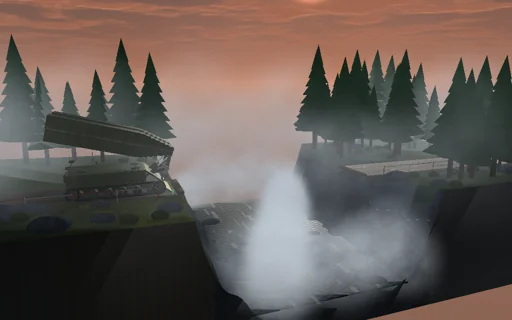
Aux premières lueurs, un poseur de pont vert olive se tient au bord d’une gorge brumeuse, un pont-ciseaux en acier de 18 m replié sur sa caisse. Un seul entraînement hydraulique le soulève sur le bras de lancement, le redresse au-delà de la verticale et ouvre les ciseaux jusqu’à ce que l’extrémité éloignée glisse à l’horizontale au-dessus de l’eau, x = −2a cos φ, et se pose sur l’autre rive ; le travail hydraulique est suivi au joule près jusque dans la hauteur du pont, son mouvement et le frottement. Relevez la lame stabilisatrice et le pont de 9 t déployé l’emporte sur le poseur autour de ses chenilles avant : il basculerait à 152,7°, là où la formule fermée le place ; au-delà de 11,8 t le limiteur de pression ne peut plus soulever le pont du tout. Puis un camion de 24 t sort de la brume et traverse : la travée fléchit de 45 mm de plus, dessinés agrandis, sa contrainte et sa sécurité vis-à-vis de la limite élastique suivent les lignes d’influence, et sans amortissement la vibration qu’il laisse derrière lui suit la formule fermée - à 36 km/h les deux essieux s’annulent presque.
Ce qui se passe
Un pont-ciseaux de 18 m formé de deux moitiés rigides de 9 m, de 4,5 t chacune, articulées au niveau du tablier ; l’extrémité proche repose sur un bras de lancement de 1,6 m à l’avant du poseur. Un entraînement fait tourner l’angle de lancement φ de la première moitié de 0 (repliée sur la caisse) à π : le bras pivote selon un smootherstep achevé à φ = π/2 + 0.25, les ciseaux s’ouvrent par une transition quadratique autour de la verticale puis selon ψ = 2φ − π, où l’extrémité éloignée glisse à l’horizontale à hauteur du tablier, x = −2a cos φ, et J = m a² (5/3 − cos 2φ). L’inertie généralisée J(φ) et le potentiel V(φ) sont exacts. L’entraînement hydraulique est commandé en débit (anticipation de la pesanteur et de dJ/dφ, une boucle de vitesse de 2·10^6 N·m·s, limitation de pression à 520 kN·m), frottement 10^5 N·m·s plus 20 kN·m (lissé) ; le bras tourne à 2,9°/s. Un pas de gradient discret de 2 ms rend le travail hydraulique égal au gain d’énergie potentielle, à l’énergie cinétique, à la chaleur de frottement et à la perte à la pose, à 10^-9 J près. Le poseur de 36 t a son centre de masse 2,4 m derrière la roue avant, elle-même 1,6 m derrière l’extrémité du pont ; la lame avance l’appui de 1,3 m. Il bascule quand le moment du pont autour de l’appui, statique plus le taux de variation de son moment cinétique, dépasse 36 t·g·d_v ; dans le glissement horizontal cos φ_c = (e − M_v d_v/M)/a et le pont le plus lourd vaut M_v d_v/(a + e). La travée posée : EI = 6·10^8 N·m², 500 kg/m, module de résistance 6·10^-3 m³, limite élastique 355 MPa, trois modes à 2 % d’amortissement, chacun intégré exactement entre les entrées et les sorties des essieux ; flèche et moment par la méthode d’accélération modale. Le camion : 24 t, 32 % sur l’essieu avant, empattement 4,2 m, vitesse constante, puis 6 m/s² une fois sorti. f1 = 5.31 Hz, v_cr = ω1 L/π = 688 km/h.
À essayer
Regardez le lancement : l’entraînement soulève le pont replié, les ciseaux s’ouvrent au-delà de la verticale et l’extrémité éloignée glisse à l’horizontale sur l’autre rive, le bilan se fermant au joule près ; relevez la lame et le poseur basculerait à l’angle de la formule fermée ; portez le pont à 12 t et le limiteur de pression ne peut pas le soulever. Partez du pont en place et faites traverser le camion à différentes vitesses et charges ; mettez l’amortissement à zéro et comparez la vibration qu’il laisse derrière lui avec la formule fermée.
Le modèle et ses limites
Premier stade : les moitiés du pont sont rigides pendant le lancement, le bras sans masse et la tringlerie idéale ; le poseur est un corps rigide dont le basculement est détecté et arrête le lancement, sans être simulé ; le verrouillage est supposé fermé dès que l’extrémité éloignée se pose. La travée est une poutre linéaire à trois modes sous deux forces d’essieu mobiles - la masse et les ressorts propres du camion et la rugosité de la chaussée n’interviennent pas ; ni fatigue, ni flambement, ni contraintes locales dans les tôles. Les chiffres sont ceux de ce pont idéalisé, pas une table de classification.
Équations du module
Équations
ψ = 2φ − π,  x_T = −2a·cos φ,  J = m·a²·(5/3 − cos 2φ),  V = m·g·a·sin φ
J_m·(ω₁ − ω₀)/h = τ_h − τ_f − ΔV/Δφ − (ΔJ/Δφ)·(ω₀² + ω₁²)/4  ⇒  W_h = ΔV + ΔK + Q_f
M_v·g·d_v = M·g·(e − a·cos φ_c) + dH/dt,  cos φ_c = (e − M_v·d_v/M)/a,  M_max = M_v·d_v/(a + e)
δ = P·b·x·(L² − b² − x²)/(6EI·L),  ω_n = (nπ/L)²·√(EI/μ),  v_cr = ω₁L/π,  A = 4Ω·|cos(ω₁L/2v)|·|P_f + P_r·e^(−iω₁d/v)|/(μL·ω₁·|ω₁² − Ω²|)