Engineering
Excavadora de patas
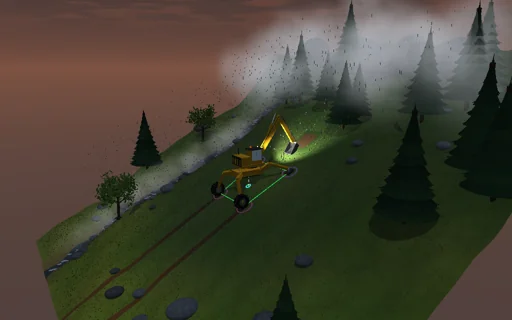
Maneja una excavadora araña amarilla en una pradera alpina empinada bajo la llovizna. Su cuerpo se nivela sobre cuatro patas telescópicas, dos zapatas con garras y dos ruedas, y el polígono de apoyo entre ellas se dibuja sobre la hierba junto con la plomada desde el centro de masas: verde mientras el margen es amplio, rojo cerca del vuelco. Las cuatro cargas de las zapatas son estáticamente indeterminadas y se deducen de la flexibilidad de las zapatas; una zapata que tendría que tirar se suelta. Cava una zanja, levanta el cazo lleno y gíralo: el trabajo hidráulico va a altura, corte y calor de las válvulas hasta el último julio. Sobre césped mojado la máquina desliza a atan μ = 33° mucho antes de volcar. Ponla mirando cuesta abajo en suelo duro y la fuerza de arranque la vuelca sobre sus zapatas delanteras con la fuerza de la fórmula cerrada, salvo que una presión de alivio más baja detenga antes el cazo. Levanta una pata: la delantera del lado de arriba queda libre, una del lado de abajo se rechaza hasta que la pluma gira hacia el otro lado.
Qué ocurre
Una excavadora araña de 8,4 t: chasis y patas 4,3 t, torreta con cabina y contrapeso 2,9 t, una pluma de 3,4 m y 650 kg, un balancín de 2,3 m y 320 kg y un cazo de 0,95 m y 220 kg que contiene 540 kg de tierra. Dos zapatas con garras y dos ruedas apoyan 2 m por delante y por detrás y a 1,9 y 1,6 m a los lados en una pendiente de 28°; las patas nivelan el cuerpo en torno a su centro, 1 m por encima del suelo. El peso de cada pieza y la fuerza de la tierra sobre los dientes dan una resultante cuya línea corta la pendiente en el centro de presión; su distancia al borde más cercano del polígono de las zapatas en el suelo es el margen de vuelco. El chasis es rígido sobre cuatro muelles de zapata de 2 MN/m: tres ecuaciones de la estática y la flexibilidad dan las cuatro cargas, y una zapata que tendría que tirar se suelta. La máquina desliza cuando la fuerza en el plano supera μ = 0.65 veces la fuerza normal. Nivelada y mirando cuesta arriba, el punto de la plomada está en x_c/cos α − H tan α y la pendiente la vuelca a acos(−x_c/√(a² + H²)) − atan(H/a) = 64.9°; sin nivelar a atan((x_c + a)/(H + y_c)) = 50.8°. El balancín se extiende y la pluma baja los dientes 0,25 m dentro de la pendiente; el cazo se cierra 1,9 rad a 0,6 rad/s contra una resistencia de corte de 12, 30 o 55 kN que crece a medida que se llena y cae cuando los dientes salen del suelo, y actúa sobre la máquina en contra del movimiento de los dientes; su cilindro de 100 mm sobre una palanca de 0,24 m se detiene a la presión de alivio. La pluma sube dinámicamente con su cilindro de 100 mm, con un lazo de velocidad y una válvula de retención de carga, semiimplícita a 2 ms; el giro, el balancín y el cazo se mueven de forma cuasiestática. El vuelco, el deslizamiento y la parada por alivio se localizan dentro del paso y detienen el ciclo. Un paso: la pata se retrae hasta que su zapata se suelta, avanza 0,6 m y se vuelve a precargar. Trabajo hidráulico = potencial + trabajo de corte + cinética + calor de las válvulas.
Qué probar
Observa el margen de la postura y las cuatro cargas de las zapatas, luego el ciclo de excavación con su balance hidráulico; aumenta la pendiente por encima de atan μ, desactiva la nivelación, estrecha la postura a lo ancho de la pendiente y gira el cazo lleno cuesta abajo; mira cuesta abajo en suelo duro con garras, luego con una presión de alivio más baja; ablanda una zapata; da un paso con una pata, luego con una pata del lado de abajo, luego lo mismo con la pluma girada hacia el otro lado.
El modelo y sus límites
Primera etapa: una máquina rígida sobre cuatro muelles de zapata lineales; las masas de las patas se agrupan en el chasis y una pata que avanza no cambia nada en la estática. El balancín, el cazo y el giro se mueven de forma cuasiestática, solo la elevación de la pluma es dinámica, y la estabilidad es cuasiestática, sin las fuerzas de inercia de los movimientos. La tierra es una resistencia de corte con un perfil fijo que actúa en contra del movimiento de los dientes, no un modelo de mecánica de suelos; las zapatas no se hunden, no aran ni deslizan en parte, y un único coeficiente de rozamiento sirve para toda la máquina. El vuelco y el deslizamiento se detectan y detienen el ciclo; la caída o el deslizamiento en sí no se simulan. La trayectoria de la pluma no se comprueba contra el suelo. Una sola presión de alivio sirve para los dos cilindros y sus palancas son constantes. No es una clasificación de ninguna máquina real.
Ecuaciones del módulo
Ecuaciones
p = r_c − (r_c·n / up·n)·up,  x_p = −M_z/F_n,  z_p = M_x/F_n,  margin = min over edges of the distance from p to the support polygon
N_i = k_i·(c0 + c1·x_i + c2·z_i − u_i) ≥ 0,  ΣN_i·(1, x_i, z_i) = (F_n, −M_z, M_x);  equal pads: N_i = F_n/4 + F_n·x_p·x_i/(4a²) + F_n·z_p·z_i/(2(w_f² + w_r²))
levelled: α_tip = acos(−x_c/√(a² + H²)) − atan(H/a);  unlevelled: tan α_tip = (x_c + a)/(H + y_c);  sliding: tan α = μ
F_relief = (p·A·r − τ_g)/L,  F_tip = (a·W_n + M_zW)/(a·f_n − m_f);  W_hyd = ΔE_p + W_cut + E_k + Q_valve;  lift-off u* = 4N/k