Engineering
Pelle araignée
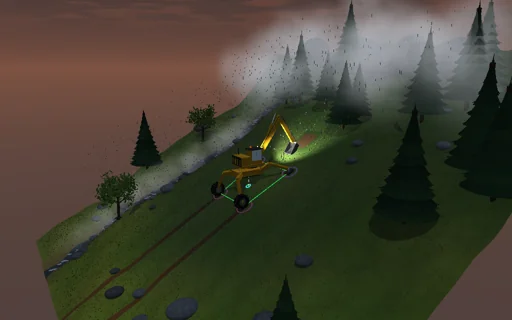
Travaillez avec une pelle araignée jaune sur un alpage escarpé sous la bruine. Sa caisse est mise de niveau sur quatre jambes télescopiques, deux patins à griffes et deux roues, et le polygone d’appui entre eux est tracé sur l’herbe avec la verticale issue du centre de masse : vert tant que la marge est large, rouge près du basculement. Les quatre charges des appuis sont hyperstatiques et découlent de la souplesse des appuis ; un appui qui devrait tirer se décolle. Creusez une tranchée, levez le godet plein et pivotez-le : le travail hydraulique passe, au joule près, en hauteur, en coupe et en chaleur des valves. Sur gazon mouillé, la machine glisse à atan μ = 33° bien avant de basculer. Tournez-la vers l’aval sur un sol dur et l’effort d’arrachement la fait basculer sur ses patins avant à la force de la formule fermée, à moins qu’une pression de limitation plus basse ne bloque d’abord le godet. Levez une jambe : la jambe avant amont se libère, une jambe aval est refusée tant que la flèche n’a pas pivoté de l’autre côté.
Ce qui se passe
Une pelle araignée de 8,4 t : châssis et jambes 4,3 t, tourelle avec cabine et contrepoids 2,9 t, une flèche de 3,4 m et 650 kg, un balancier de 2,3 m et 320 kg et un godet de 0,95 m et 220 kg qui contient 540 kg de terre. Deux patins à griffes et deux roues se tiennent à 2 m en avant et en arrière et à 1,9 et 1,6 m sur les côtés sur une pente de 28° ; les jambes mettent la caisse de niveau autour de son centre à 1 m au-dessus du sol. Le poids de chaque pièce et la force du sol sur les dents donnent une résultante dont la ligne d’action rencontre la pente au centre de pression ; sa distance au bord le plus proche du polygone des appuis au sol est la marge de basculement. Le châssis est rigide sur quatre ressorts d’appui de 2 MN/m : trois équations de la statique et la souplesse donnent les quatre charges, et un appui qui devrait tirer se décolle. La machine glisse quand la force dans le plan dépasse μ = 0.65 fois la force normale. De niveau et tournée vers l’amont, le point de la verticale se trouve à x_c/cos α − H tan α et la pente la fait basculer à acos(−x_c/√(a² + H²)) − atan(H/a) = 64,9° ; sans mise à niveau à atan((x_c + a)/(H + y_c)) = 50,8°. Le balancier s’étend et la flèche abaisse les dents de 0,25 m dans la pente ; le godet tourne de 1,9 rad à 0,6 rad/s contre une résistance de coupe de 12, 30 ou 55 kN qui croît à mesure qu’il se remplit et retombe quand les dents quittent le sol, et qui agit sur la machine à l’opposé du mouvement des dents ; son vérin de 100 mm sur un levier de 0,24 m s’arrête à la pression de limitation. La flèche se lève dynamiquement sous son vérin de 100 mm avec une boucle de vitesse et une valve de maintien de charge, en semi-implicite à 2 ms ; l’orientation, le balancier et le godet se déplacent de façon quasi statique. Le basculement, le glissement et le blocage à la pression de limitation sont localisés dans le pas et arrêtent le cycle. Un pas : la jambe se rétracte jusqu’à ce que son appui se décolle, se déplace de 0,6 m et est de nouveau mise en précharge. Travail hydraulique = potentielle + travail de coupe + cinétique + chaleur des valves.
À essayer
Regardez la marge de l’appui et les quatre charges des appuis, puis le cycle de creusement avec son bilan hydraulique ; accentuez la pente au-delà de atan μ, coupez la mise à niveau, resserrez l’appui en travers de la pente et pivotez le godet plein vers l’aval ; tournez la machine vers l’aval sur sol dur avec les griffes, puis avec une pression de limitation plus basse ; affaiblissez un appui ; déplacez une jambe, puis une jambe aval, puis la même avec la flèche pivotée de l’autre côté.
Le modèle et ses limites
Première étape : une machine rigide sur quatre ressorts d’appui linéaires ; les masses des jambes sont regroupées dans le châssis et une jambe qui se déplace ne change rien à la statique. Le balancier, le godet et l’orientation se déplacent de façon quasi statique, seule la levée de la flèche est dynamique, et la stabilité est quasi statique, sans les forces d’inertie des mouvements. Le sol est une résistance de coupe à profil fixe agissant à l’opposé du mouvement des dents, non un modèle de mécanique des sols ; les appuis ne s’enfoncent pas, ne labourent pas et ne glissent pas partiellement, et un seul coefficient de frottement sert pour toute la machine. Le basculement et le glissement sont détectés et arrêtent le cycle ; la chute ou la glissade elle-même n’est pas simulée. La trajectoire de la flèche n’est pas vérifiée par rapport au sol. Une seule pression de limitation sert pour les deux vérins et leurs leviers sont constants. Pas une évaluation d’une machine réelle.
Équations du module
Équations
p = r_c − (r_c·n / up·n)·up,  x_p = −M_z/F_n,  z_p = M_x/F_n,  margin = min over edges of the distance from p to the support polygon
N_i = k_i·(c0 + c1·x_i + c2·z_i − u_i) ≥ 0,  ΣN_i·(1, x_i, z_i) = (F_n, −M_z, M_x);  equal pads: N_i = F_n/4 + F_n·x_p·x_i/(4a²) + F_n·z_p·z_i/(2(w_f² + w_r²))
levelled: α_tip = acos(−x_c/√(a² + H²)) − atan(H/a);  unlevelled: tan α_tip = (x_c + a)/(H + y_c);  sliding: tan α = μ
F_relief = (p·A·r − τ_g)/L,  F_tip = (a·W_n + M_zW)/(a·f_n − m_f);  W_hyd = ΔE_p + W_cut + E_k + Q_valve;  lift-off u* = 4N/k