Engineering
Крокуючий екскаватор
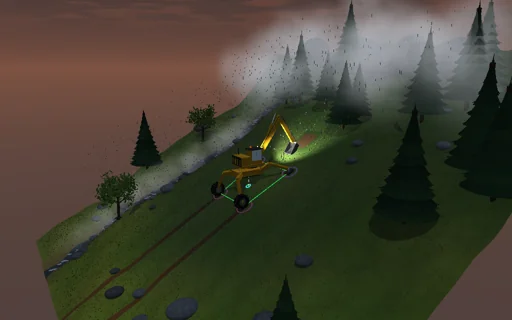
Працюйте жовтим крокуючим екскаватором-павуком на крутому альпійському лузі під мрякою. Його корпус вирівняний на чотирьох телескопічних опорах — двох лапах із кігтями й двох колесах, — а опорний многокутник між ними намальований на траві разом із прямовисною лінією від центра мас: зеленим, поки запас великий, червоним поблизу перекидання. Чотири навантаження на опори статично невизначені й випливають із податливості опор; опора, яка мала б тягнути, відривається. Викопайте траншею, підніміть повний ківш і поверніть його: гідравлічна робота до джоуля йде у висоту, різання й тепло клапанів. На мокрому дерні машина ковзає при atan μ = 33° задовго до перекидання. Станьте донизу схилом на твердому ґрунті — і зусилля відривання перекине її через передні лапи при силі за замкненою формулою, якщо нижчий тиск запобіжного клапана не зупинить ківш раніше. Підніміть опору: верхня передня опора звільняється, а нижню машина відмовляється піднімати, доки стріла не повернеться на інший бік.
Що відбувається
Екскаватор-павук масою 8,4 т: шасі й опори 4,3 т, поворотна платформа з кабіною й противагою 2,9 т, стріла 3,4 м масою 650 кг, рукоять 2,3 м масою 320 кг і ківш 0,95 м масою 220 кг, що вміщує 540 кг ґрунту. Дві лапи з кігтями й два колеса стоять за 2 м попереду й позаду та за 1,9 і 1,6 м у сторони на схилі 28°; опори вирівнюють корпус навколо його центра на висоті 1 м над землею. Вага кожної частини й сила ґрунту на зубах дають рівнодійну, лінія якої перетинає схил у центрі тиску; її відстань до найближчого краю многокутника опор на землі — запас стійкості. Шасі жорстке на чотирьох пружинах опор по 2 МН/м: три рівняння статики й податливість дають чотири навантаження, а опора, яка мала б тягнути, відривається. Машина ковзає, коли сила в площині схилу перевищує μ = 0,65 від нормальної сили. У вирівняному стані обличчям угору схилу точка проекції лежить на x_c/cos α − H tan α, а схил перекидає машину при acos(−x_c/√(a² + H²)) − atan(H/a) = 64,9°; без вирівнювання — при atan((x_c + a)/(H + y_c)) = 50,8°. Рукоять висувається, а стріла опускає зуби на 0,25 м у схил; ківш повертається на 1,9 рад зі швидкістю 0,6 рад/с проти опору різанню 12, 30 або 55 кН, що зростає з наповненням і спадає, коли зуби виходять із ґрунту, і діє на машину проти руху зубів; його циліндр 100 мм на важелі 0,24 м зупиняється при тиску запобіжного клапана. Стріла піднімається динамічно своїм циліндром 100 мм із контуром швидкості й клапаном утримання вантажу, напівнеявно з кроком 2 мс; поворот, рукоять і ківш рухаються квазістатично. Перекидання, ковзання й зупинка на запобіжному клапані знаходяться всередині кроку й зупиняють цикл. Крок: опора втягується, доки її лапа не відірветься, переноситься на 0,6 м і знову попередньо навантажується. Гідравлічна робота = потенціальна + робота різання + кінетична + тепло клапанів.
Що спробувати
Дивіться запас стійкості й чотири навантаження на опори, потім цикл копання з його гідравлічним балансом; зробіть схил крутішим за atan μ, вимкніть вирівнювання, звузьте розставлення поперек схилу й поверніть повний ківш донизу схилом; станьте донизу схилом на твердому ґрунті з кігтями, потім із нижчим тиском запобіжного клапана; послабте опору; переставте опору, потім нижню опору, потім те саме зі стрілою, поверненою на інший бік.
Модель та її обмеження
Перший етап: жорстка машина на чотирьох лінійних пружинах опор; маси опор зосереджені в шасі, і перенесена опора нічого не змінює в статиці. Рукоять, ківш і поворот рухаються квазістатично, динамічний лише підйом стріли, а стійкість квазістатична, без сил інерції рухів. Ґрунт — це опір різанню із заданим профілем, що діє проти руху зубів, а не модель механіки ґрунтів; опори не провалюються, не орють і не ковзають частково, а один коефіцієнт тертя діє для всієї машини. Перекидання й ковзання виявляються й зупиняють цикл; саме падіння чи ковзання не моделюється. Траєкторія стріли не перевіряється на зіткнення із землею. Один тиск запобіжного клапана діє для обох циліндрів, а їхні важелі сталі. Не характеристика жодної справжньої машини.
Рівняння модуля
Рівняння
p = r_c − (r_c·n / up·n)·up,  x_p = −M_z/F_n,  z_p = M_x/F_n,  margin = min over edges of the distance from p to the support polygon
N_i = k_i·(c0 + c1·x_i + c2·z_i − u_i) ≥ 0,  ΣN_i·(1, x_i, z_i) = (F_n, −M_z, M_x);  equal pads: N_i = F_n/4 + F_n·x_p·x_i/(4a²) + F_n·z_p·z_i/(2(w_f² + w_r²))
levelled: α_tip = acos(−x_c/√(a² + H²)) − atan(H/a);  unlevelled: tan α_tip = (x_c + a)/(H + y_c);  sliding: tan α = μ
F_relief = (p·A·r − τ_g)/L,  F_tip = (a·W_n + M_zW)/(a·f_n − m_f);  W_hyd = ΔE_p + W_cut + E_k + Q_valve;  lift-off u* = 4N/k