Engineering
Шагающий экскаватор
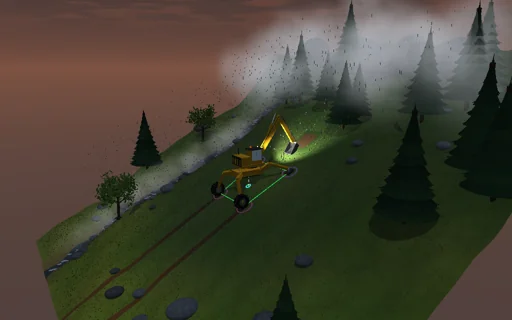
Работайте на жёлтом шагающем экскаваторе на крутом альпийском лугу под моросящим дождём. Его корпус выравнивается на четырёх телескопических опорах — двух лапах с когтями и двух колёсах, — а опорный многоугольник между ними нарисован на траве вместе с отвесом из центра масс: зелёный, пока запас широкий, красный вблизи опрокидывания. Четыре нагрузки на опоры статически неопределимы и следуют из податливости опор; опора, которую пришлось бы тянуть, отрывается. Выкопайте траншею, поднимите полный ковш и поверните его: гидравлическая работа до джоуля уходит в высоту, резание и нагрев клапанов. На мокром дёрне машина соскальзывает при atan μ = 33° задолго до опрокидывания. Встаньте лицом вниз по склону на твёрдом грунте — и усилие отрыва ковша опрокинет её через передние лапы при силе по замкнутой формуле, если только более низкое давление предохранительного клапана не остановит ковш раньше. Поднимите опору: верхняя по склону передняя опора освобождается, нижняя по склону не поднимется, пока стрела не будет повёрнута на другую сторону.
Что происходит
Шагающий экскаватор массой 8,4 т: шасси и опоры 4,3 т, поворотная платформа с кабиной и противовесом 2,9 т, стрела 3,4 м массой 650 кг, рукоять 2,3 м массой 320 кг и ковш 0,95 м массой 220 кг, вмещающий 540 кг грунта. Две лапы с когтями и два колеса стоят на 2 м впереди и позади и на 1,9 и 1,6 м в стороны на склоне 28°; опоры выравнивают корпус вокруг его центра в 1 м над грунтом. Вес каждой части и сила грунта на зубьях дают равнодействующую, линия которой пересекает склон в центре давления; её расстояние до ближайшего края многоугольника стоящих на грунте опор и есть запас устойчивости. Шасси жёсткое на четырёх пружинах опор по 2 МН/м: три уравнения статики и податливость дают четыре нагрузки, а опора, которую пришлось бы тянуть, отрывается. Машина соскальзывает, когда сила в плоскости склона превышает μ = 0,65 от нормальной силы. В выровненном положении лицом вверх по склону точка отвеса лежит в x_c/cos α − H tan α, и склон опрокидывает машину при acos(−x_c/√(a² + H²)) − atan(H/a) = 64.9°; без выравнивания — при atan((x_c + a)/(H + y_c)) = 50.8°. Рукоять выдвигается, а стрела опускает зубья на 0,25 м в склон; ковш поворачивается на 1,9 рад со скоростью 0,6 рад/с против сопротивления резанию 12, 30 или 55 кН, которое растёт по мере заполнения и падает, когда зубья выходят из грунта, и действует на машину против движения зубьев; его цилиндр 100 мм на рычаге 0,24 м останавливается при давлении предохранительного клапана. Стрела поднимается динамически своим цилиндром 100 мм с контуром скорости и запорным клапаном, полунеявно с шагом 2 мс; поворот, рукоять и ковш движутся квазистатически. Опрокидывание, соскальзывание и остановка по предохранительному клапану находятся внутри шага и прерывают цикл. Шаг: опора втягивается, пока её лапа не оторвётся, переносится на 0,6 м и снова поджимается. Гидравлическая работа = потенциальная + работа резания + кинетическая + нагрев клапанов.
Что попробовать
Посмотрите на запас устойчивости стойки и четыре нагрузки на опоры, затем на цикл копания с его гидравлическим балансом; сделайте склон круче atan μ, выключите выравнивание, сузьте стойку поперёк склона и поверните полный ковш вниз по склону; встаньте лицом вниз по склону на твёрдом грунте с когтями, затем с более низким давлением предохранительного клапана; ослабьте опору; переставьте опору, затем нижнюю по склону, затем то же самое со стрелой, повёрнутой на другую сторону.
Модель и её ограничения
Первый этап: жёсткая машина на четырёх линейных пружинах опор; массы опор включены в шасси, а переносимая опора ничего не меняет в статике. Рукоять, ковш и поворот движутся квазистатически, динамичен только подъём стрелы, а устойчивость квазистатическая, без сил инерции движений. Грунт — сопротивление резанию с фиксированным профилем, действующее против движения зубьев, а не модель механики грунтов; опоры не проседают, не пашут и не проскальзывают частично, а один коэффициент трения действует на всю машину. Опрокидывание и соскальзывание обнаруживаются и прерывают цикл; само падение или скольжение не моделируется. Траектория стрелы не проверяется на столкновение с грунтом. Одно давление предохранительного клапана действует на оба цилиндра, их рычаги постоянны. Не характеристика какой-либо реальной машины.
Уравнения модуля
Уравнения
p = r_c − (r_c·n / up·n)·up,  x_p = −M_z/F_n,  z_p = M_x/F_n,  margin = min over edges of the distance from p to the support polygon
N_i = k_i·(c0 + c1·x_i + c2·z_i − u_i) ≥ 0,  ΣN_i·(1, x_i, z_i) = (F_n, −M_z, M_x);  equal pads: N_i = F_n/4 + F_n·x_p·x_i/(4a²) + F_n·z_p·z_i/(2(w_f² + w_r²))
levelled: α_tip = acos(−x_c/√(a² + H²)) − atan(H/a);  unlevelled: tan α_tip = (x_c + a)/(H + y_c);  sliding: tan α = μ
F_relief = (p·A·r − τ_g)/L,  F_tip = (a·W_n + M_zW)/(a·f_n − m_f);  W_hyd = ΔE_p + W_cut + E_k + Q_valve;  lift-off u* = 4N/k