Engineering
Подводный планер
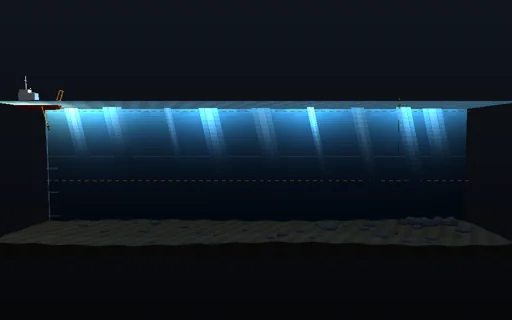
Отправьте жёлтый подводный планер с научного судна через три километра открытого океана вовсе без винта: масляный баллон в его носу раздувается и сжимается на четверть литра, аккумулятор сдвигается на сантиметр вперёд или назад, а стреловидные крылья превращают слабое погружение или всплытие в долгое планирование. Он идёт пилообразной траекторией вниз сквозь освещённую солнцем воду и термоклин во тьму, где в его следе вспыхивает планктон, и каждое установившееся погружение и всплытие совпадает со своей замкнутой формулой — tan γ = CD/CL, скорость из результирующей плавучести, тангаж из баланса моментов. Откачка масла на 150 м стоит 2ΔV·p; сравните мелкие и глубокие циклы, сбалансируйте аккумулятор, дайте планеру слишком малый баллон — и смотрите, как погружение останавливается на глубине нейтральной плавучести в термоклине, сделайте корпус мягче или летите против течения; дальность на одном аккумуляторе оценивается по каждому циклу, и каждый джоуль прослеживается в воду.
Что происходит
Планер массой 53,3 кг и длиной 1,5 м с водоизмещением 52 литра, отбалластированный на 150 г тяжелее нейтрального в тёплой поверхностной воде (1023 кг/м³). Ниже 25 м термоклин поднимает плотность до 1026,2 кг/м³ на 65 м; вода и корпус сжимаются, поэтому вытесненная масса равна ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) при κw = 4,4×10^-10/Па и алюминиевом корпусе с 2×10^-10/Па. Масляный баллон меняется на ±250 см³ со скоростью 5 см³/с; откачка на глубине d стоит 2ΔV·p(d)/η при η = 0,5, впуск масла обратно наверху бесплатен. Аккумулятор массой 9 кг сдвигается на ±11 мм со скоростью 2 мм/с; при центре тяжести на 6 мм ниже центра плавучести он задаёт тангаж. Аппарат — твёрдое тело в вертикальной плоскости с присоединённой массой 5 кг вдоль корпуса и 60 кг поперёк, поэтому момент Мунка получается из самих уравнений; подъёмная сила CL = 3.2 sin α cos α, сопротивление CD = 0.1 + 2 sin²α, момент тангажа и демпфирование тангажа. При установившемся планировании tan γ = CD/CL, скорость следует из результирующей плавучести, V² = 2|B|/(ρS·√(CL² + CD²)), а тангаж — из баланса моментов: на 150 м погружение идёт под 29,6° со скоростью 0,44 м/с, всплытие — под 31,9° и 0,53 м/с, круче наилучшего планирования 15,6°. Контроллер погружается до заданной глубины, откачивает масло и всплывает до 5 м, снова погружается, пока трек не пройдёт конец разреза, затем поднимается на поверхность и останавливается. Погружение, не достигающее своей глубины, разворачивается через час. RK4 с шагом 50 мс; кинетическая и потенциальная энергии следуют работе насоса и аккумулятора за вычетом работы, отнятой водой, с точностью 10^-9. Горизонтальный масштаб 1:100, вертикальный 1:20 (углы планирования нарисованы в пять раз круче); планер ×50, судно ×5.
Что попробовать
Смотрите первое погружение сквозь термоклин и сравните скорость и угол планирования с замкнутой формулой; прочитайте энергию насоса на дне; задайте погружения на 50 м или 200 м и сравните энергию на километр; сдвиньте аккумулятор вперёд; уменьшите баллон до 100 см³ без балласта и смотрите, как погружение останавливается на глубине нейтральной плавучести; сделайте корпус мягче; летите против течения.
Модель и её ограничения
Плоский планер на квазистационарных полярах с постоянными коэффициентами: без крена, рыскания и управления курсом, без модели срыва, без поверхностных волн; течение однородно и постоянно, термоклин линеен, КПД насоса и собственное потребление бортовых систем фиксированы, дальность на аккумуляторе — оценка по последнему циклу. Судно и буй — декорации.
Уравнения модуля
Уравнения
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t