Engineering
Unterwassergleiter
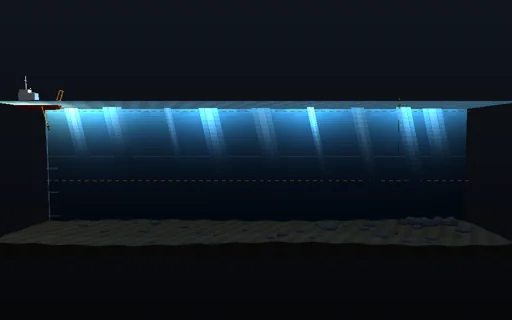
Schicken Sie einen gelben Unterwassergleiter von einem Forschungsschiff aus über drei Kilometer offenen Ozean, ganz ohne Propeller: eine Ölblase in seiner Nase schwillt um einen Viertelliter an und schrumpft wieder, die Batterie gleitet einen Zentimeter nach vorn oder hinten, und die gepfeilten Flügel machen aus dem leichten Sinken oder Steigen einen langen Gleitflug. Er fliegt eine Sägezahnbahn hinab durch das sonnige Wasser und die Thermokline ins Dunkel, wo Plankton in seinem Kielwasser aufleuchtet, und jeder stationäre Tauch- und Steigflug stimmt mit seiner Formel überein - tan γ = CD/CL, die Geschwindigkeit aus dem Nettoauftrieb, die Neigung aus dem Momentengleichgewicht. Das Öl in 150 m herauszupumpen kostet 2ΔV·p; vergleichen Sie flache und tiefe Zyklen, trimmen Sie die Batterie, geben Sie ihm eine zu kleine Blase und sehen Sie den Tauchgang an der neutralen Tiefe in der Thermokline stecken bleiben, machen Sie den Rumpf weicher oder fliegen Sie gegen eine Strömung; die Reichweite mit einer Batterie wird aus jedem Zyklus geschätzt, und jedes Joule wird bis ins Wasser verfolgt.
Was passiert
Ein Gleiter von 53,3 kg, 1,5 m lang, mit 52 Litern Verdrängung, 150 g schwerer als neutral im warmen Oberflächenwasser (1023 kg/m³) ballastiert. Unter 25 m hebt eine Thermokline die Dichte bis 65 m auf 1026,2 kg/m³; Wasser und Rumpf werden komprimiert, so dass die verdrängte Masse ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) ist, mit κw = 4.4×10^-10/Pa und einem Aluminiumrumpf mit 2×10^-10/Pa. Die Ölblase schwingt um ±250 cm³ mit 5 cm³/s; Herauspumpen in der Tiefe d kostet 2ΔV·p(d)/η mit η = 0.5, das Öl oben wieder einzulassen ist kostenlos. Eine Batterie von 9 kg gleitet ±11 mm mit 2 mm/s; mit dem Schwerpunkt 6 mm unter dem Auftriebsmittelpunkt stellt sie die Neigung ein. Das Fahrzeug ist ein starrer Körper in der vertikalen Ebene mit einer hydrodynamischen Zusatzmasse von 5 kg längs und 60 kg quer zum Rumpf, so dass das Munk-Moment aus den Gleichungen hervorgeht; Auftrieb CL = 3.2 sin α cos α, Widerstand CD = 0.1 + 2 sin²α, ein Nickmoment und eine Nickdämpfung. Im stationären Gleitflug ist tan γ = CD/CL, die Geschwindigkeit folgt aus dem Nettoauftrieb, V² = 2|B|/(ρS·√(CL² + CD²)), und die Neigung aus dem Momentengleichgewicht: in 150 m geht der Tauchflug mit 29,6° und 0,44 m/s, der Steigflug mit 31,9° und 0,53 m/s, steiler als der beste Gleitwinkel von 15,6°. Der Regler taucht bis zur eingestellten Tiefe, pumpt und steigt auf 5 m, taucht erneut, bis die Bahn das Ende des Transekts passiert hat, steigt dann zur Oberfläche auf und hält an. Ein Tauchgang, der seine Tiefe nicht erreicht, kehrt nach einer Stunde um. RK4 in Schritten von 50 ms; kinetische und potentielle Energie folgen der Pump- und Batteriearbeit abzüglich der vom Wasser aufgenommenen Arbeit auf 10^-9. Horizontaler Maßstab 1:100, vertikaler 1:20 (Gleitwinkel fünfmal steiler gezeichnet); der Gleiter ×50, das Schiff ×5.
Zum Ausprobieren
Sehen Sie den ersten Tauchgang durch die Thermokline und vergleichen Sie Geschwindigkeit und Gleitwinkel mit der Formel; lesen Sie die Pumpenergie am unteren Umkehrpunkt ab; stellen Sie Tauchgänge auf 50 m oder 200 m ein und vergleichen Sie die Energie je Kilometer; trimmen Sie die Batterie nach vorn; verkleinern Sie die Blase ohne Ballast auf 100 cm³ und sehen Sie den Tauchgang an der neutralen Tiefe stecken bleiben; machen Sie den Rumpf weicher; fliegen Sie gegen eine Strömung.
Das Modell und seine Grenzen
Ein ebener Gleiter auf quasistationären Polaren mit konstanten Beiwerten: kein Rollen, Gieren oder Steuern, kein Strömungsabrissmodell, keine Oberflächenwellen; die Strömung ist gleichförmig und konstant, die Thermokline linear, Pumpenwirkungsgrad und Grundlast fest, die Batteriereichweite eine Schätzung aus dem letzten Zyklus. Schiff und Boje sind Kulisse.
Gleichungen des Moduls
Gleichungen
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t