Engineering
Підводний планер
Відправте жовтий підводний планер із науково-дослідного судна через три кілометри відкритого океану зовсім без гвинта: масляний балон у його носі роздувається й стискається на чверть літра, акумулятор зсувається на сантиметр уперед чи назад, а стрілоподібні крила перетворюють слабке занурення чи спливання на довге планування. Він іде пилкоподібною траєкторією вниз крізь освітлену сонцем воду й термоклин у темряву, де в його сліді спалахує планктон, і кожне усталене занурення та спливання збігається зі своєю замкненою формулою — tan γ = CD/CL, швидкість із результуючої плавучості, тангаж із балансу моментів. Відкачування масла на 150 м коштує 2ΔV·p; порівняйте мілкі й глибокі цикли, збалансуйте акумулятор, дайте планеру замалий балон — і дивіться, як занурення зупиняється на глибині нейтральної плавучості в термоклині, зробіть корпус м’якшим або летіть проти течії; дальність на одному акумуляторі оцінюється за кожним циклом, і кожен джоуль простежується у воду.
Що відбувається
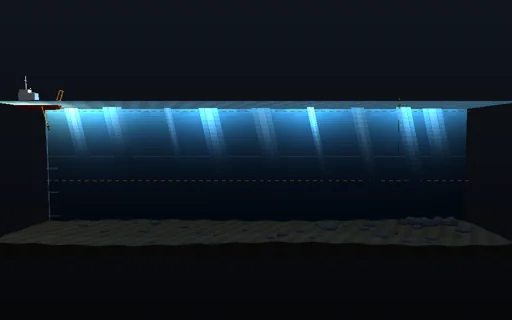
Планер масою 53,3 кг і довжиною 1,5 м з водотоннажністю 52 літри, забаластований на 150 г важче за нейтральний у теплій поверхневій воді (1023 кг/м³). Нижче 25 м термоклин підвищує густину до 1026,2 кг/м³ на 65 м; вода й корпус стискаються, тому витіснена маса дорівнює ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) при κw = 4,4×10^-10/Па й алюмінієвому корпусі з 2×10^-10/Па. Масляний балон змінюється на ±250 см³ зі швидкістю 5 см³/с; відкачування на глибині d коштує 2ΔV·p(d)/η при η = 0,5, впускання масла назад угорі безкоштовне. Акумулятор масою 9 кг зсувається на ±11 мм зі швидкістю 2 мм/с; коли центр ваги на 6 мм нижче центра плавучості, він задає тангаж. Апарат — тверде тіло у вертикальній площині з приєднаною масою 5 кг уздовж корпусу і 60 кг поперек, тому момент Мунка випливає із самих рівнянь; підйомна сила CL = 3.2 sin α cos α, опір CD = 0.1 + 2 sin²α, момент тангажу й демпфування тангажу. В усталеному плануванні tan γ = CD/CL, швидкість випливає з результуючої плавучості, V² = 2|B|/(ρS·√(CL² + CD²)), а тангаж — із балансу моментів: на 150 м занурення йде під 29,6° зі швидкістю 0,44 м/с, спливання — під 31,9° і 0,53 м/с, крутіше за найкраще планування 15,6°. Контролер занурюється до заданої глибини, відкачує масло й спливає до 5 м, знову занурюється, доки трек не пройде кінець розрізу, потім піднімається на поверхню і зупиняється. Занурення, яке не досягає своєї глибини, розвертається через годину. RK4 з кроком 50 мс; кінетична й потенціальна енергії відповідають роботі насоса та акумулятора за вирахуванням роботи, відібраної водою, з точністю 10^-9. Горизонтальний масштаб 1:100, вертикальний 1:20 (кути планування намальовано вп’ятеро крутішими); планер ×50, судно ×5.
Що спробувати
Дивіться перше занурення крізь термоклин і порівняйте швидкість і кут планування із замкненою формулою; прочитайте енергію насоса на дні; задайте занурення на 50 м або 200 м і порівняйте енергію на кілометр; зсуньте акумулятор уперед; зменште балон до 100 см³ без баласту й дивіться, як занурення зупиняється на глибині нейтральної плавучості; зробіть корпус м’якшим; летіть проти течії.
Модель та її обмеження
Плоский планер на квазіусталених полярах зі сталими коефіцієнтами: без крену, нишпорення й керування курсом, без моделі зриву, без поверхневих хвиль; течія однорідна і стала, термоклин лінійний, ККД насоса й власне споживання бортових систем фіксовані, дальність на акумуляторі — оцінка за останнім циклом. Судно й буй — декорації.
Рівняння модуля
Рівняння
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t