Engineering
Aliante subacqueo
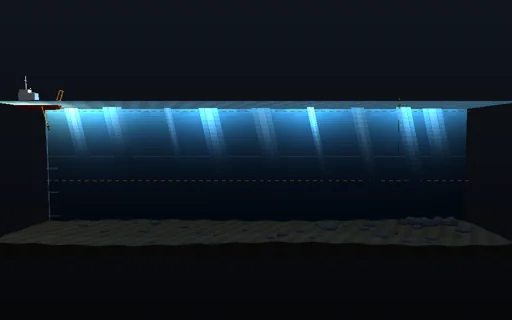
Manda un aliante subacqueo giallo da una nave oceanografica attraverso tre chilometri di oceano aperto senza alcuna elica: una vescica d’olio nel muso si gonfia e si sgonfia di un quarto di litro, la batteria scorre di un centimetro avanti o indietro, e le ali a freccia trasformano il leggero affondare o risalire in una lunga planata. Vola a dente di sega giù attraverso l’acqua illuminata dal sole e il termoclino fino al buio, dove il plancton luccica nella sua scia, e ogni discesa e ogni risalita stazionaria coincide con la sua formula chiusa - tan γ = CD/CL, la velocità dalla spinta netta, l’assetto dall’equilibrio dei momenti. Pompare fuori l’olio a 150 m costa 2ΔV·p; confronta cicli poco profondi e profondi, regola l’assetto con la batteria, dagli una vescica troppo piccola e guarda la discesa bloccarsi alla profondità neutra nel termoclino, ammorbidisci lo scafo o vola contro una corrente; l’autonomia con una batteria è stimata a ogni ciclo e ogni joule è seguito fino nell’acqua.
Cosa succede
Un aliante da 53,3 kg, lungo 1,5 m, che sposta 52 litri, zavorrato 150 g più pesante del neutro nell’acqua calda di superficie (1023 kg/m³). Sotto i 25 m un termoclino porta la densità a 1026,2 kg/m³ a 65 m; acqua e scafo si comprimono, così che la massa spostata è ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) con κw = 4.4×10^-10/Pa e uno scafo di alluminio a 2×10^-10/Pa. La vescica d’olio oscilla di ±250 cm³ a 5 cm³/s; pompare fuori alla profondità d costa 2ΔV·p(d)/η con η = 0.5, far rientrare l’olio in alto è gratuito. Una batteria da 9 kg scorre di ±11 mm a 2 mm/s; con il baricentro 6 mm sotto il centro di spinta fissa l’assetto. Il veicolo è un corpo rigido nel piano verticale con una massa aggiunta di 5 kg lungo lo scafo e 60 kg di traverso, così che il momento di Munk esce dalle equazioni; portanza CL = 3.2 sin α cos α, resistenza CD = 0.1 + 2 sin²α, un momento di beccheggio e uno smorzamento di beccheggio. In planata stazionaria tan γ = CD/CL, la velocità segue dalla spinta netta, V² = 2|B|/(ρS·√(CL² + CD²)), e l’assetto dall’equilibrio dei momenti: a 150 m la discesa procede a 29,6° e 0,44 m/s, la risalita a 31,9° e 0,53 m/s, più ripide della planata migliore di 15,6°. Il controllore scende alla profondità impostata, pompa e risale a 5 m, scende di nuovo finché la traiettoria ha superato la fine del transetto, poi sale in superficie e si ferma. Una discesa che non raggiunge la sua profondità inverte la rotta dopo un’ora. RK4 a passi di 50 ms; l’energia cinetica e potenziale seguono il lavoro della pompa e della batteria meno il lavoro preso dall’acqua fino a 10^-9. Scala orizzontale 1:100, verticale 1:20 (angoli di planata disegnati cinque volte più ripidi); l’aliante ×50, la nave ×5.
Da provare
Guarda la prima discesa attraverso il termoclino e confronta velocità e angolo di planata con la formula chiusa; leggi l’energia di pompaggio nel punto più basso; imposta discese di 50 m o 200 m e confronta l’energia per chilometro; sposta avanti la batteria; riduci la vescica a 100 cm³ senza zavorra e guarda la discesa bloccarsi alla profondità neutra; ammorbidisci lo scafo; vola contro una corrente.
Il modello e i suoi limiti
Un aliante piano su polari quasi stazionarie a coefficienti costanti: niente rollio, imbardata o governo, nessun modello di stallo, niente onde di superficie; la corrente è uniforme e costante, il termoclino lineare, il rendimento della pompa e il carico di bordo fissi, l’autonomia della batteria una stima dall’ultimo ciclo. La nave e la boa sono scenografia.
Equazioni del modulo
Equazioni
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t