Engineering
Planeador submarino
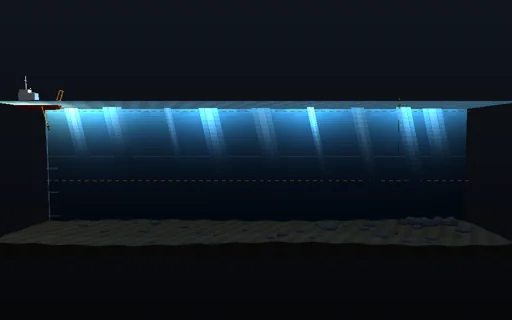
Envía un planeador submarino amarillo desde un buque oceanográfico a través de tres kilómetros de océano abierto sin hélice alguna: una vejiga de aceite en su morro se hincha y se encoge un cuarto de litro, la batería se desliza un centímetro hacia delante o hacia atrás, y las alas en flecha convierten el leve hundimiento o ascenso en un largo planeo. Vuela en diente de sierra hacia abajo a través del agua soleada y la termoclina hasta la oscuridad, donde el plancton destella en su estela, y cada inmersión y cada ascenso estacionario coincide con su fórmula cerrada - tan γ = CD/CL, la velocidad a partir de la flotabilidad neta, el cabeceo a partir del equilibrio de momentos. Bombear el aceite hacia fuera a 150 m cuesta 2ΔV·p; compara ciclos someros y profundos, ajusta el trimado con la batería, dale una vejiga demasiado pequeña y mira cómo la inmersión se atasca en la profundidad neutra dentro de la termoclina, ablanda el casco o vuela contra una corriente; la autonomía con una batería se estima en cada ciclo y cada julio se sigue hasta el agua.
Qué ocurre
Un planeador de 53,3 kg, de 1,5 m de largo, que desplaza 52 litros, lastrado 150 g más pesado que la flotabilidad neutra en el agua cálida de superficie (1023 kg/m³). Por debajo de 25 m una termoclina eleva la densidad hasta 1026,2 kg/m³ a 65 m; el agua y el casco se comprimen, de modo que la masa desplazada es ρ(d)·V·(1 + (κw − κh)·ρ0·g·d) con κw = 4.4×10^-10/Pa y un casco de aluminio a 2×10^-10/Pa. La vejiga de aceite oscila ±250 cm³ a 5 cm³/s; bombear hacia fuera a la profundidad d cuesta 2ΔV·p(d)/η con η = 0.5, dejar volver el aceite arriba es gratis. Una batería de 9 kg se desliza ±11 mm a 2 mm/s; con el centro de gravedad 6 mm por debajo del centro de carena fija el cabeceo. El vehículo es un sólido rígido en el plano vertical con una masa añadida de 5 kg a lo largo del casco y 60 kg a través, de modo que el momento de Munk sale de las ecuaciones; sustentación CL = 3.2 sin α cos α, resistencia CD = 0.1 + 2 sin²α, un momento de cabeceo y un amortiguamiento de cabeceo. En planeo estacionario tan γ = CD/CL, la velocidad se deduce de la flotabilidad neta, V² = 2|B|/(ρS·√(CL² + CD²)), y el cabeceo del equilibrio de momentos: a 150 m la inmersión va a 29,6° y 0,44 m/s, el ascenso a 31,9° y 0,53 m/s, más empinados que el mejor planeo de 15,6°. El controlador desciende hasta la profundidad fijada, bombea y asciende a 5 m, vuelve a descender hasta que la trayectoria ha pasado el final del transecto, luego sube a la superficie y se detiene. Una inmersión que no puede alcanzar su profundidad da la vuelta al cabo de una hora. RK4 en pasos de 50 ms; la energía cinética y potencial siguen al trabajo de la bomba y la batería menos el trabajo que se lleva el agua hasta 10^-9. Escala horizontal 1:100, vertical 1:20 (ángulos de planeo dibujados cinco veces más empinados); el planeador ×50, el buque ×5.
Qué probar
Mira la primera inmersión a través de la termoclina y compara la velocidad y el ángulo de planeo con la fórmula cerrada; lee la energía de bombeo en el punto más bajo; fija inmersiones de 50 m o de 200 m y compara la energía por kilómetro; adelanta la batería; reduce la vejiga a 100 cm³ sin lastre y mira cómo la inmersión se atasca en la profundidad neutra; ablanda el casco; vuela contra una corriente.
El modelo y sus límites
Un planeador plano sobre polares cuasiestacionarias de coeficientes constantes: sin balanceo, guiñada ni gobierno, sin modelo de pérdida, sin olas de superficie; la corriente es uniforme y constante, la termoclina lineal, el rendimiento de la bomba y el consumo de a bordo fijos, la autonomía de la batería una estimación a partir del último ciclo. El buque y la boya son decorado.
Ecuaciones del módulo
Ecuaciones
m_d(d) = ρ_s(d)·(V + ΔV)·(1 + (κ_w − κ_h)·ρ0·g·d),  B = g·(m_d − m),  W_pump = ∫ g·I(d) dΔV ≈ 2ΔV·p(D)
m1·du/dt = F1 + m3·w·q,  m3·dw/dt = F3 − m1·u·q,  J·dq/dt = −g·(m_b·r·cos θ + m·h·sin θ) + M_h − K_q·q + (m1 − m3)·u·w
C_L = C_Lα·sin α·cos α,  C_D = C_D0 + C_Dα·sin²α,  tan γ = C_D/C_L,  V² = 2|B|/(ρ·S·sqrt(C_L² + C_D²))
T + U(d, ΔV, r, θ) − E0 = W_pump + W_battery − ∫(D·V − M_h·q + K_q·q²) dt,  x_ground = x_water + U·t