Engineering
Treuil à frein de maintien
Halez un traîneau sur une pente avec un treuil à tambour : le câble se tend d'un coup, le tambour ralentit à chaque nouvelle couche de câble qui augmente le rayon, et l'énergie du moteur se boucle avec la hauteur de la charge, le frottement et le câble. Puis arrêtez le moteur et tenez la charge au frein ou au cliquet, desserrez le frein et regardez la charge glisser contre lui, ou laissez-la partir.
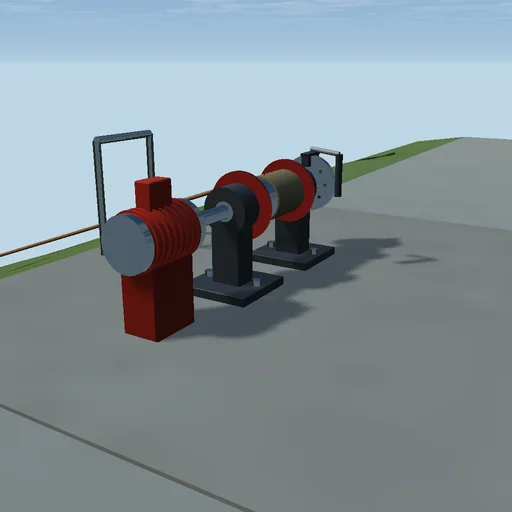
Ce qui se passe
Un treuil à tambour sur une plateforme au-dessus d'une pente hale un traîneau posé 25 m plus bas. Le moteur suit une caractéristique droite du couple de décrochage à la vitesse à vide ; le câble se range en couches de vingt spires, chaque couche un demi-diamètre plus loin de l'axe, de sorte que le rayon effectif croît et que le tambour ralentit ; le câble est élastique, EA = 10 MN sur sa longueur libre, amorti au dixième du critique, et pend quand il est plus court que la distance à franchir. Le traîneau subit la gravité et un frottement de Coulomb avec état d'adhérence ; le frein est un couple de Coulomb avec son propre état d'adhérence, le cliquet interdit au tambour de tourner en arrière. Euler semi-implicite à 0,1 ms avec positions à la vitesse moyenne, de sorte que chaque joule du moteur se retrouve dans la hauteur et l'énergie de la charge, l'allongement du câble et la chaleur du frottement, du frein et de l'amortissement.
À essayer
Regardez le câble se tendre d'un coup et le traîneau démarrer, puis le tambour ralentir au début de la deuxième couche. Arrêtez le moteur et essayez le frein seul, un frein faible, le cliquet ou rien.
Le modèle et ses limites
Câble rangé en couches idéales de même nombre de spires, sans masse de câble ni angle d'enroulement, caractéristique moteur linéaire sans limite thermique, frottement de Coulomb avec bande d'adhérence. Pas la fiche d'un treuil réel.
Équations du module
Équations
T_m = T_s·(1 − ω/ω_0),  J·dω/dt = T_m − T·r − T_b − c·ω
r = r_0 + d·(layer + ½),  T = k·δ + c_r·dδ/dt,  k = EA/L_free
m·dv/dt = T − m·g·sin θ − μ·m·g·cos θ·sgn v
W_motor = E_p + E_k + E_el + Q_fr + Q_br + Q_d