Engineering
Seilwinde mit Haltebremse
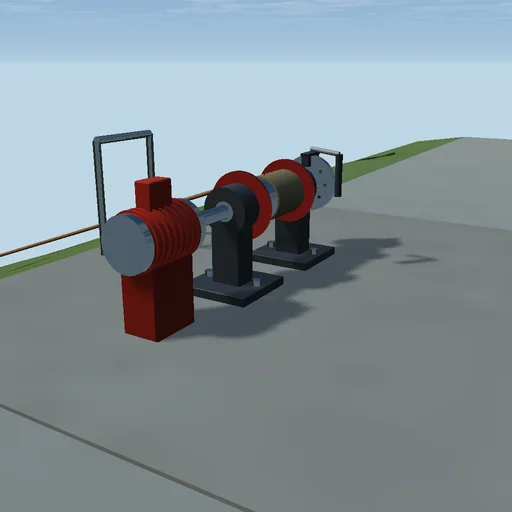
Ziehen Sie einen Schlitten mit einer Trommelwinde einen Hang hinauf: Das Seil strafft sich mit einem Ruck, die Trommel wird mit jeder neuen Seillage langsamer, weil der Radius wächst, und die Motorenergie schließt mit Lasthöhe, Reibung und Seil. Dann stoppen Sie den Motor und halten die Last mit Bremse oder Sperrklinke, lockern die Bremse und sehen, wie die Last gegen sie zurückrutscht, oder lassen sie laufen.
Was passiert
Eine Trommelwinde auf einer Plattform über einem Hang zieht einen Schlitten, der 25 m tiefer steht. Der Motor arbeitet auf einer geraden Kennlinie vom Anlaufmoment bis zur Leerlaufdrehzahl; das Seil legt sich in Lagen von zwanzig Windungen, jede Lage einen halben Durchmesser weiter von der Achse, sodass der wirksame Radius wächst und die Trommel langsamer wird; das Seil ist elastisch, EA = 10 MN über der freien Länge, mit einem Zehntel der kritischen Dämpfung, und hängt durch, wenn es kürzer ist als die zu überbrückende Strecke. Der Schlitten erfährt Schwerkraft und Coulomb-Reibung mit Haftzustand; die Bremse ist ein Coulomb-Moment mit eigenem Haftzustand, die Sperrklinke lässt die Trommel nicht rückwärts laufen. Semi-implizites Euler mit 0,1 ms und Mittelgeschwindigkeits-Positionen, sodass jedes Joule Motorarbeit in Höhe und Energie der Last, Seildehnung und der Wärme von Reibung, Bremse und Dämpfung wiedergefunden wird.
Zum Ausprobieren
Sehen Sie, wie das Seil mit einem Ruck strafft und der Schlitten anfährt, dann wie die Trommel mit Beginn der zweiten Lage langsamer wird. Stoppen Sie den Motor und probieren Sie Bremse allein, schwache Bremse, Sperrklinke oder nichts.
Das Modell und seine Grenzen
Seil in idealen Lagen gleicher Windungszahl, ohne Seilmasse und Auflaufwinkel, lineare Motorkennlinie ohne thermische Grenzen, Coulomb-Reibung mit Haftband. Kein Datenblatt einer wirklichen Winde.
Gleichungen des Moduls
Gleichungen
T_m = T_s·(1 − ω/ω_0),  J·dω/dt = T_m − T·r − T_b − c·ω
r = r_0 + d·(layer + ½),  T = k·δ + c_r·dδ/dt,  k = EA/L_free
m·dv/dt = T − m·g·sin θ − μ·m·g·cos θ·sgn v
W_motor = E_p + E_k + E_el + Q_fr + Q_br + Q_d