Engineering
Wciągarka z hamulcem postojowym
Wciągaj sanie po zboczu wciągarką bębnową: lina napina się szarpnięciem, bęben zwalnia z każdą nową warstwą liny zwiększającą promień, a energia silnika bilansuje się z wysokością ładunku, tarciem i liną. Potem zatrzymaj silnik i utrzymaj ładunek hamulcem lub zapadką, zluzuj hamulec i patrz, jak ładunek zsuwa się wbrew niemu, albo pozwól mu odjechać.
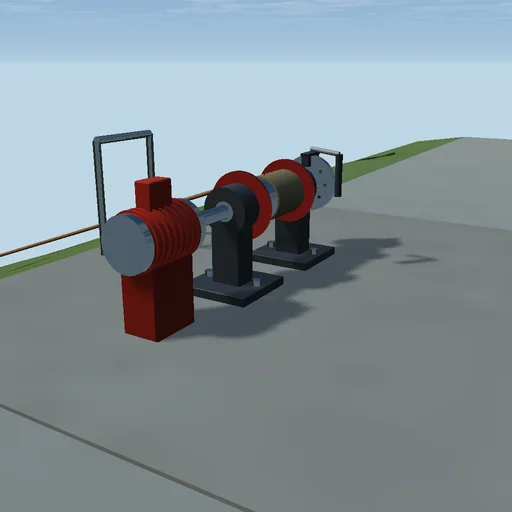
Co się dzieje
Wciągarka bębnowa na podeście nad zboczem ciągnie sanie stojące 25 m niżej. Silnik pracuje na prostej charakterystyce od momentu rozruchowego do prędkości biegu jałowego; lina układa się warstwami po dwadzieścia zwojów, każda warstwa o pół średnicy dalej od osi, więc promień efektywny rośnie, a bęben zwalnia; lina jest sprężysta, EA = 10 MN na długości swobodnej, tłumiona na dziesiątą część krytycznego, i zwisa, gdy jest krótsza niż odległość do pokonania. Sanie doznają ciężkości i tarcia Coulomba ze stanem spoczynku; hamulec to moment Coulomba z własnym stanem spoczynku, zapadka nie pozwala bębnowi obracać się wstecz. Euler półniejawny z krokiem 0,1 ms i położeniami z prędkości średniej, więc każdy dżul pracy silnika odnajduje się w wysokości i energii ładunku, wydłużeniu liny oraz cieple tarcia, hamulca i tłumienia.
Co wypróbować
Patrz, jak lina napina się szarpnięciem i sanie ruszają, potem jak bęben zwalnia z początkiem drugiej warstwy. Zatrzymaj silnik i wypróbuj sam hamulec, słaby hamulec, zapadkę albo nic.
Model i jego ograniczenia
Lina w idealnych warstwach o równej liczbie zwojów, bez masy liny i kąta nabiegania, liniowa charakterystyka silnika bez ograniczeń cieplnych, tarcie Coulomba z pasmem spoczynku. To nie karta rzeczywistej wciągarki.
Równania modułu
Równania
T_m = T_s·(1 − ω/ω_0),  J·dω/dt = T_m − T·r − T_b − c·ω
r = r_0 + d·(layer + ½),  T = k·δ + c_r·dδ/dt,  k = EA/L_free
m·dv/dt = T − m·g·sin θ − μ·m·g·cos θ·sgn v
W_motor = E_p + E_k + E_el + Q_fr + Q_br + Q_d