Math
Autovettori
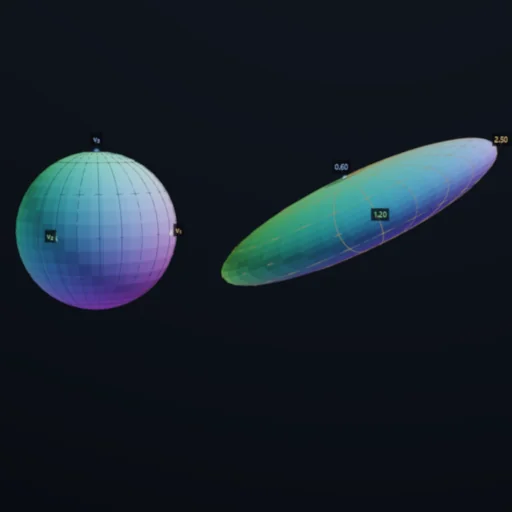
Esplora l'iterazione di potenza: la moltiplicazione ripetuta può allineare i vettori con un autovettore dominante. Confronta l'errore angolare misurato con il rapporto spettrale asintotico e ispeziona il quoziente di Rayleigh per le matrici simmetriche.
Cosa succede
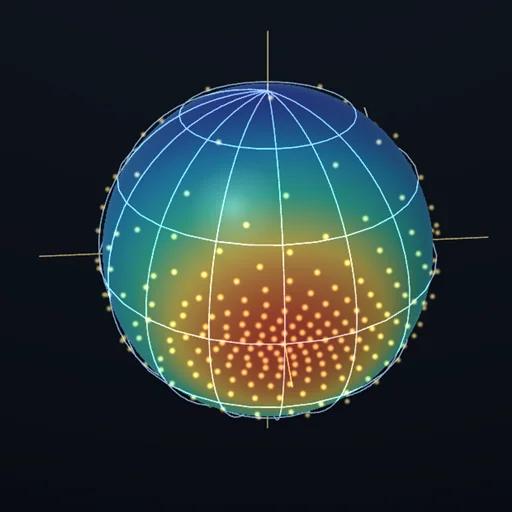
Ogni passo moltiplica i vettori unitari per la matrice e li normalizza nuovamente. Per una matrice diagonalizzabile con un autovalore strettamente maggiore in modulo, un vettore iniziale con una componente non zero lungo la sua autodirezione dominante si avvicina a quella retta. Un vettore iniziale scelto appositamente può mancare la direzione dominante.
Il rapporto |λ₂/λ₁| descrive il tasso geometrico asintotico generico; Non è un rapporto esatto di angoli successivi ad ogni passo. La mancanza di una componente subdominante può rendere la convergenza più rapida, mentre l'arrotondamento numerico alla fine limita l'angolo misurato. Il preset quasi degenerato converge lentamente. Il taglio difettoso ha una convergenza algebraica piuttosto che geometrica. Una rotazione o una coppia complessa dominante generalmente mantiene le direzioni in rotazione; Un autovalore dominante negativo capovolge il segno vettoriale mentre la sua linea si stabilizza.
Per una matrice simmetrica, il quoziente di Rayleigh sulla sfera unitaria ha estremi agli autovettori dei più piccoli e dei più grandi autovalori algebrici. Fare clic sulla sfera per scegliere un vettore iniziale diverso e confrontare il percorso misurato con la previsione spettrale.
Equazioni del modulo
Equazioni
A·v = λ·v
v_(k+1) = A·v_k / ||A·v_k||
|λ₁| > |λ₂|, c₁ ≠ 0
ε_k = O(|λ₂/λ₁|^k)
R(v) = (v·A·v)/(v·v)
A = Aᵀ ⇒ λ_min ≤ R(v) ≤ λ_max
tr A = Σλ, det A = Πλ