Math
Filtraggio di Kalman
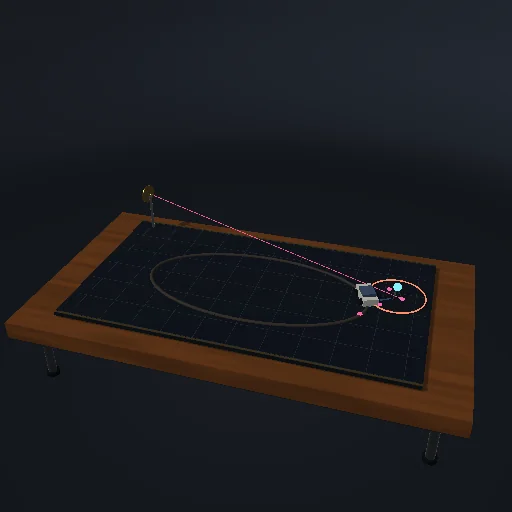
Confronta moto reale, misure rumorose e stime.
Da provare
Il bianco è il vero bersaglio in movimento, il rosa le misure di posizione rumorose, il blu la stima. L'ellisse arancione usa due deviazioni standard lungo gli autovettori della covarianza.
Equazioni del modulo
Equazioni
x− = F x; P− = F P Fᵀ + Q
K = P−Hᵀ(HP−Hᵀ + R)⁻¹
x+ = x− + K(z − Hx−)
P+ = (I−KH)P−(I−KH)ᵀ + KRKᵀ