Math
Filtrado de Kalman
Compara movimiento real, mediciones ruidosas y estimaciones.
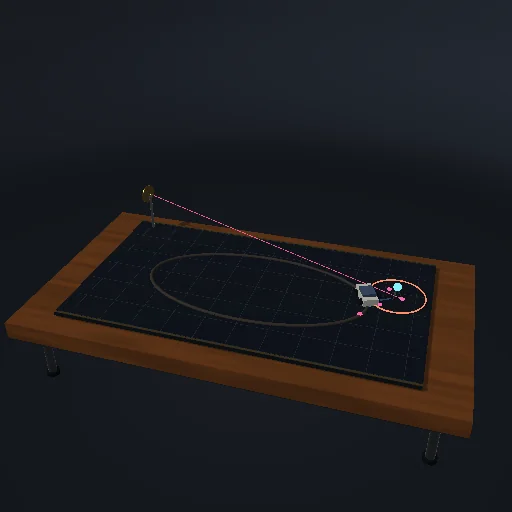
Qué probar
En blanco se ve el objetivo móvil real, en rosa las mediciones de posición ruidosas, en azul la estimación. La elipse naranja usa dos desviaciones típicas a lo largo de los autovectores de la covarianza.
Ecuaciones del módulo
Ecuaciones
x− = F x; P− = F P Fᵀ + Q
K = P−Hᵀ(HP−Hᵀ + R)⁻¹
x+ = x− + K(z − Hx−)
P+ = (I−KH)P−(I−KH)ᵀ + KRKᵀ