Math
Filtrage de Kalman
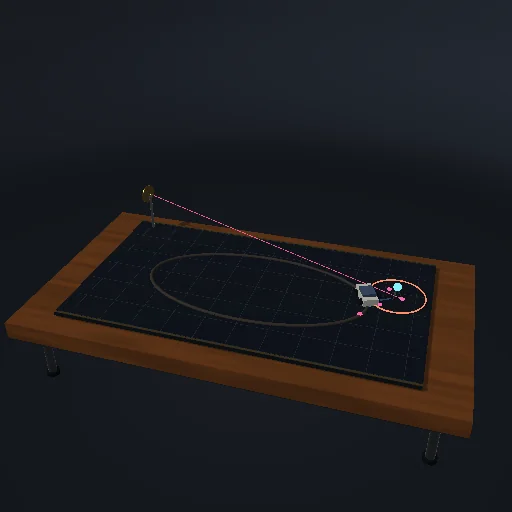
Comparez mouvement réel, mesures bruitées et estimations.
À essayer
Le blanc est la vraie cible mobile, le rose les mesures de position bruitées, le bleu l'estimation. L'ellipse orange utilise deux écarts types le long des vecteurs propres de la covariance.
Équations du module
Équations
x− = F x; P− = F P Fᵀ + Q
K = P−Hᵀ(HP−Hᵀ + R)⁻¹
x+ = x− + K(z − Hx−)
P+ = (I−KH)P−(I−KH)ᵀ + KRKᵀ