Math
Kalman-Filterung
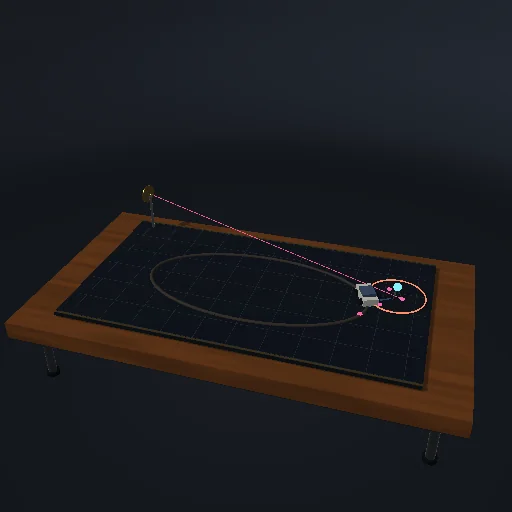
Vergleiche tatsächliche Bewegung, verrauschte Messungen und Schätzungen.
Zum Ausprobieren
Weiß ist das wahre bewegte Ziel, Rosa sind die verrauschten Positionsmessungen, Blau die Schätzung. Die orangefarbene Ellipse verwendet zwei Standardabweichungen entlang der Eigenvektoren der Kovarianz.
Gleichungen des Moduls
Gleichungen
x− = F x; P− = F P Fᵀ + Q
K = P−Hᵀ(HP−Hᵀ + R)⁻¹
x+ = x− + K(z − Hx−)
P+ = (I−KH)P−(I−KH)ᵀ + KRKᵀ