Math
Trasformazioni lineari
Tutto lo spazio deformato da una matrice: il cubo unitario porta il determinante e si rovescia passando per volume zero, la palla unitaria diventa l'ellissoide dei valori singolari, e gli autovettori sono le aste che non ruotano.
Cosa succede
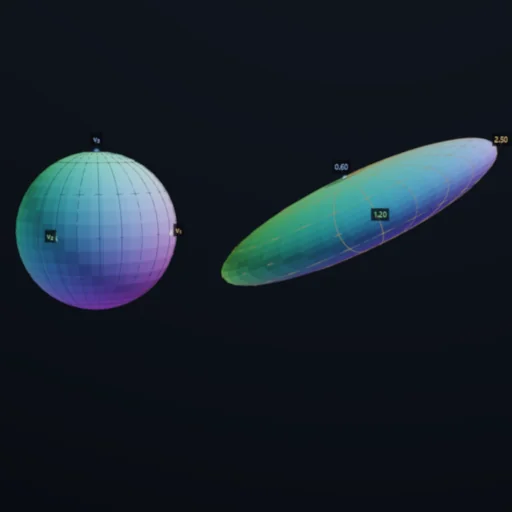
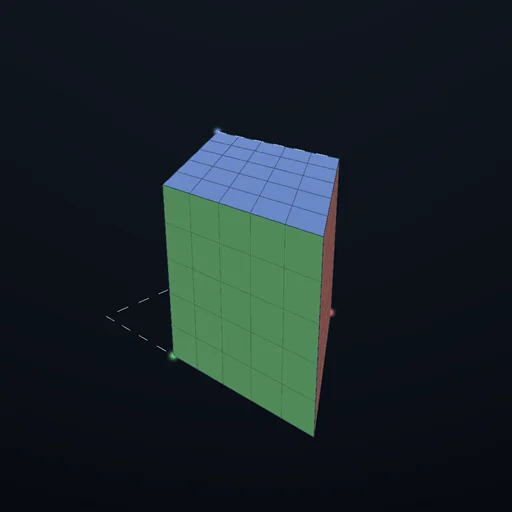
Un reticolo di linee riempie lo spazio; il cubo unitario sta nell'origine con le tre facce colorate secondo gli assi; dentro, la palla unitaria come sfera di filo; tre frecce luminose sono le immagini degli assi - le colonne della matrice. La deformazione g_t = (1 − t)·I + t·A porta tutto questo dallo spazio intatto ad A e ritorno. Il reticolo si taglia, il cubo diventa il parallelepipedo il cui volume con segno È il determinante, la palla l'ellissoide i cui semiassi sono i valori singolari. Quando il determinante è negativo il cubo si è rovesciato e le sue facce si raffreddano - e non può farlo senza passare per volume zero lungo la strada, il che avviene in t* = 1/(1 − λ) per ogni autovalore negativo λ; il grafico mostra det g_t lungo la deformazione con lo zero segnato. Le aste luminose per l'origine sono gli autovettori, le rette che A manda su se stesse - calde per un autovalore positivo, fredde per uno negativo; una rotazione conserva solo il suo asse, perché gli altri due autovalori sono complessi. Ogni numero sul pannello è letto dall'immagine - il volume del cubo come prodotto misto, il raggio più lungo e più corto della palla per campionamento, il collasso scandendo la deformazione - e stampato accanto alla forma chiusa. Una rotazione extra attorno a z dopo il preset non cambia né il determinante né i valori singolari, e il pannello mostra anche questo.
Equazioni del modulo
Equazioni
A è 3 × 3;  det A = a₁ · (a₂ × a₃) - il volume con segno dell'immagine del cubo unitario (colonne a₁, a₂, a₃);  det = 0 ↔ si perde una dimensione;  det < 0 ↔ orientamento invertito
metamorfosi:  g_t = (1 − t)·I + t·A;   det g_t = t³ · det(A + ((1 − t)/t)·I) - zero esattamente in t* = 1/(1 − λ) per ogni autovalore reale λ < 0
autovalori:  A·v = λ·v;   λ³ − (tr A)·λ² + (somma dei minori principali 2 × 2)·λ − det A = 0;   una matrice 3 × 3 reale ha uno o tre autovalori reali;   una rotazione conserva solo il proprio asse
valori singolari:  σ² = autovalori di A^T·A;   la sfera unitaria → un ellissoide con semiassi σ₁ ≥ σ₂ ≥ σ₃;   max |A·v| = σ₁,  min |A·v| = σ₃ su |v| = 1;   σ₁σ₂σ₃ = |det A|
rango = numero di σ > 0;   una rotazione R lascia invariati det e σ:  det(R·A) = det A,  σ(R·A) = σ(A)
preimpostazioni:  stiramento diag(2, ½, 1);  rotazione R_z(60°);  taglio (x += y);  riflessione diag(1, 1, −1);  proiezione diag(1, 1, 0);  rango uno u·v^T;  simmetrica [[2,1,0],[1,2,0],[0,0,1]] (λ = 3, 1, 1);  torsione·stiramento R_z(50°)·diag(1.6, 0.7, 1.2);  stiramento negativo diag(−2, 1, ½)